
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
로봇 소프트웨어가 CycloneDDS로 노출하는 ROS 2 토픽의 전체 레퍼런스입니다.
따로 실행할 드라이버 노드가 없습니다. 코어 소프트웨어(Network)가 ROS 2 호환 DDS로 직접 통신하므로, 브리지 프로세스 없이 ros2 topic, rviz2, rqt가 로봇과 그대로 연동됩니다. (구형 rbq_driver 노드는 제거되었습니다. scripts/start_ros_driver.bash는 자리만 남은 스크립트로, 멈출 때까지 10초마다 deprecated 안내를 출력합니다.)
커스텀 메시지 타입(rbq_msgs/*, api/*)은 빌드된 워크스페이스 소싱 후 사용 가능합니다:
source rbq_sdk/ros2/install/setup.bash이름에
_로 시작하는 토큰이 있는 토픽(예:/rbq/_sim,/rbq/_user_command,/rbq/ref/motion/_0)은 숨김 토픽입니다 —ros2 topic list에서는--include-hidden-topics를 줄 때만 보입니다.
발행 주기 —
Network가 모든 Pub 상태 토픽을 DDS 구독자가 하나라도 붙어 있는 동안 ~500 Hz로 재발행하므로(구독자가 없으면 보내지 않습니다), 아래Hz는 그 발행 주기(ros2 topic hz로 측정)이며 센서/값의 실제 갱신 주기가 아닙니다.
Zenoh — 이 가운데 일부는 같은 이름·같은 메시지로 Zenoh 에도 있어
rmw_zenoh를 쓰는 ROS 2 노드에도 보입니다:/rbq/odometry(500 Hz),/rbq/robot_status·/rbq/battery(50 Hz),/rbq/led_bottom(1 Hz), 그리고 명령/rbq/cmd/high_level·/rbq/cmd/switch_gait·/rbq/cmd/switch_control_mode·/rbq/cmd/dock·/rbq/cmd/auto_start·/rbq/cmd/led_bottom·/rbq/cmd/ptz. 나머지는 DDS 에만 있습니다.
/rbq/cmd/auto_start | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Bool |
| 방향 | Sub |
| 설명 | 전체 초기화 시퀀스 실행: CAN 확인 → 홈 탐색 → 제어 시작. 올바른 초기 자세 필요. 진행 상황은 /rbq/robot_status의 can_check, find_home, con_start 플래그로 확인. |
/rbq/cmd/switch_gait | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Int8 |
| 방향 | Sub |
| 설명 | gait_id 값으로 목표 보행 모드로 전환. 아래 보행 상태 레퍼런스 참조. |
/rbq/cmd/switch_control_mode | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Bool |
| 방향 | Sub |
| 설명 | true → 하이레벨 명령 모드 (/rbq/cmd/high_level 수신). false → 조이스틱 모드 (기본값). false인 동안 하이레벨 명령은 오류 없이 무시됩니다. |
/rbq/cmd/emergency | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Bool |
| 방향 | Sub |
| 설명 | 즉시 전체 관절을 고감쇠 모드로 설정합니다. 로봇이 즉시 쓰러집니다. 테스트 시 먼저 앉히고 사용하세요. |
/rbq/cmd/dock | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Int8MultiArray |
| 방향 | Sub |
| 설명 | 자동 도킹 시퀀스를 시작합니다. data[0]: 보행 모드 — 0 = wave(기본값), 1 = trot. data[1]: 비전 모드 — 0 = blind(기본값), 1 = 비전 높이 피드백(trot 전용). 로봇이 서 있는(Standing) 상태여야 하며 전방 또는 후방 카메라가 ArUco 마커를 봐야 합니다(권장 3 m 이내, 5 m 초과 시 펌웨어가 중단). robot_status.docking_state로 확인. |
/rbq/ref/payload_params | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Float64MultiArray |
| 방향 | Sub |
| 설명 | CoM 보상을 위한 외부 페이로드 파라미터 설정. data: [mass_kg, com_x, com_y, com_z] (미터). 추가 하중을 실을 때 사용. /rbq/motion/set_param의 payload.*와는 다른 칸이라, 이 토픽으로 넣은 값은 get_param으로 읽히지 않습니다. |
/rbq/ref/payload_slot | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Float64MultiArray |
| 방향 | Sub |
| 설명 | 페이로드 칸 하나를 설정. data: [slot, mass_kg, com_x, com_y, com_z] (미터). PUT /api/payload/parameters 와 같은 검사를 하고, 다른 칸은 그대로 둔다. |
/rbq/option/status | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/String |
| 방향 | Sub |
| 설명 | 깔린 옵션의 프로그램이 보내는 상태(JSON): {"items":[{"key","label","value","unit","level"}]} (level 은 ok·warn·error, 64 개까지). 앱은 GET /api/option/status 로 읽는다. 5초 안에 받은 error 항목이 있으면 통신 끊김 램프가 켜진다. |
/rbq/option/command | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/String |
| 방향 | Pub |
| 설명 | 깔린 옵션의 프로그램에 보내는 명령(JSON {"key","value"}). POST /api/option/command 가 보낸다. |
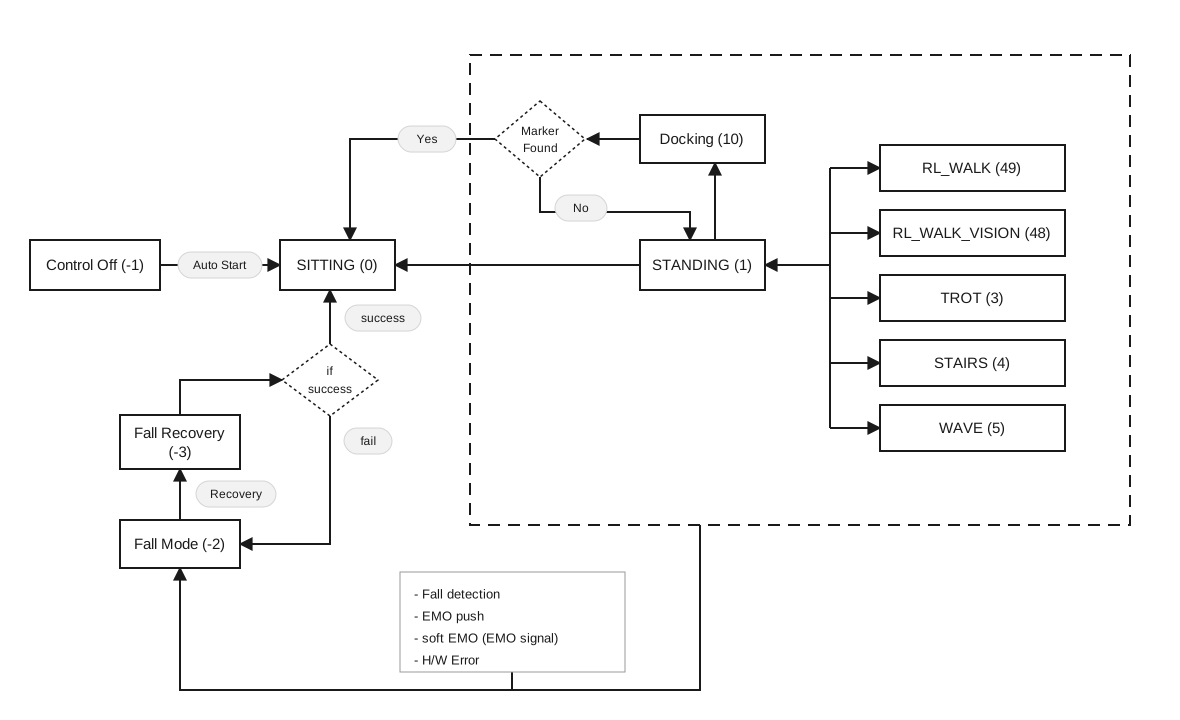
명령과 상태 모두 하나의 gait enum을 사용합니다. HighLevelCommand.gait_state(switch_gait도 사용)로 보내고, robot_status.gait_id로 같은 값을 읽습니다.
gait_id | 이름 | 설명 |
|---|---|---|
-3 | Fall Recovery | 낙상 후 자동 복구 시도 |
-2 | Fall Mode | 예기치 않은 균형 상실로 트리거 |
-1 | Control Off | 모든 제어 비활성 |
0 | Sitting | 낮은 자세, 지면에 착지 |
1 | Standing | 중립 자세, 보행 준비 |
3 | Walk (Trot) | 트롯 보행 |
4 | Stairs | 계단 보행 (카메라 사용) |
5 | Wave | 웨이브 보행 |
10 | Docking | 자동 도킹 시퀀스 |
48 | RL Walk (Vision) | 비전 기반 지형 적응 학습 보행 |
49 | RL Walk | 학습 기반 보행 |
-3,-2,-1은 상태 보고 전용입니다 —switch_gait와HighLevelCommand모두 무시합니다.10은switch_gait로만 도킹(wave, blind)을 시작하며HighLevelCommand는 무시합니다. 보행·비전 모드를 고르려면/rbq/cmd/dock을 쓰세요.
RL Gait 지정 방법
STATE_RL_WALK_VISION(48) 또는 STATE_RL_WALK(49)를 사용하세요. 나머지 STATE_RL_* 상수(30–47)는 지원하지 않습니다.
/rbq/cmd/high_level | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/HighLevelCommand |
| 방향 | Sub |
| 설명 | 속도 및 자세 명령. 동작과 유효 범위는 현재 보행 모드에 따라 다릅니다. 하이레벨 모드 필요 (switch_control_mode: true). 마지막 명령이 1초 이상 오래되면 vel_x · vel_y · omega_z는 0으로 처리됩니다 (자세·높이는 마지막 값 유지). |
필드:
| 필드 | 타입 | 단위 | 설명 |
|---|---|---|---|
header | std_msgs/Header | — | 타임스탬프 포함 ROS 헤더 |
identifier | string | — | 로깅/추적용 선택 라벨 |
roll | float32 | deg | 몸체 롤. Standing [-25, +25] |
pitch | float32 | deg | 몸체 피치. Standing [-20, +20], Walk (몸체 기울임 각), RL Walk [-25, +25] |
yaw | float32 | deg | 몸체 요 트위스트. Standing [-25, +25] |
vel_x | float32 | m/s | 전진 속도. Walk [-1.0, +1.2] / RL Walk [-1.5, +2.5] / Stairs [-1.0, +1.0] |
vel_y | float32 | m/s | 측면 속도. Walk [-0.4, +0.4] / RL Walk [-1.0, +1.0] / Stairs [-0.4, +0.4] |
omega_z | float32 | deg/s | 요 각속도. Walk [-75, +75] / Stairs [-17, +17] / Wave [-20, +20] / RL Walk [-86, +86] |
delta_body_h | float32 | m | 기본 대비 몸체 높이 오프셋. Standing/Walk [-0.15, +0.05] / RL Walk [-0.25, +0.10] |
delta_foot_h | float32 | m | 스윙 발 들림 오프셋. [-0.06, +0.04] |
gait_state | int8 | — | 목표 보행 ID (보행 상태 레퍼런스 참조) |
gait_transition | bool | — | true = gait_state로 먼저 전환 후 명령 적용 |
예제 명령:
# 0.5 m/s로 전진 (gait_state: 3 = Walk/Trot)
ros2 topic pub --once /rbq/cmd/high_level rbq_msgs/msg/HighLevelCommand \
'{header: {stamp: {sec: 0, nanosec: 0}, frame_id: "base"},
  identifier: "walk_fwd", roll: 0.0, pitch: 0.0, yaw: 0.0,
  vel_x: 0.5, vel_y: 0.0, omega_z: 0.0,
  delta_body_h: 0.0, delta_foot_h: 0.0,
  gait_state: 3, gait_transition: false}'

# 제자리 회전 30°/s
ros2 topic pub --once /rbq/cmd/high_level rbq_msgs/msg/HighLevelCommand \
'{header: {stamp: {sec: 0, nanosec: 0}, frame_id: "base"},
  identifier: "turn", roll: 0.0, pitch: 0.0, yaw: 0.0,
  vel_x: 0.0, vel_y: 0.0, omega_z: 30.0,
  delta_body_h: 0.0, delta_foot_h: 0.0,
  gait_state: 3, gait_transition: false}'

# 정지 (속도 0)
ros2 topic pub --once /rbq/cmd/high_level rbq_msgs/msg/HighLevelCommand \
'{header: {stamp: {sec: 0, nanosec: 0}, frame_id: "base"},
  identifier: "stop", roll: 0.0, pitch: 0.0, yaw: 0.0,
  vel_x: 0.0, vel_y: 0.0, omega_z: 0.0,
  delta_body_h: 0.0, delta_foot_h: 0.0,
  gait_state: 3, gait_transition: false}'

# 커스텀 서 있는 자세 (roll: 15°, pitch: 30°, yaw: 20°)
ros2 topic pub --once /rbq/cmd/high_level rbq_msgs/msg/HighLevelCommand \
'{header: {stamp: {sec: 0, nanosec: 0}, frame_id: "base"},
  identifier: "standing_pose", roll: 15.0, pitch: 30.0, yaw: 20.0,
  vel_x: 0.0, vel_y: 0.0, omega_z: 0.0,
  delta_body_h: 0.0, delta_foot_h: 0.0,
  gait_state: 1, gait_transition: true}'
지속 주행은 주기 발행이 필요합니다
안전을 위해 마지막 명령이 1초를 넘기면 속도가 0으로 처리되므로, --once로 보낸 속도 명령은 1초 안에 멈춥니다. 계속 걷게 하려면 ros2 topic pub -r 50 … 처럼 주기적으로 발행하세요 (중단은 Ctrl+C). gait_transition: true이고 현재 모드가 gait_state와 다르면 그 메시지는 모드 전환만 수행하고 속도는 적용하지 않습니다 — 모드를 먼저 바꾼 뒤 속도를 스트리밍하세요.
/rbq/cmd/navigate_to | 항목 | 내용 |
|---|---|
| 타입 | geometry_msgs/Pose2D |
| 방향 | Sub |
| 설명 | 로봇 기준 상대 자세로 이동. 명령을 받은 자리에서 x는 앞, y는 왼쪽(미터), theta는 바꿀 방향(요, 라디안). Standing과 Wave 모드에서 사용 가능. |
/rbq/cmd/target_go | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/TargetGo |
| 방향 | Sub |
| 설명 | 상대 "목표 지점 이동" 내비게이션 명령(gait, mode, x/y/theta, 오프셋, slow/wide/vision 플래그). Target-Go 예제 참조. |
/rbq/robot_status | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/RobotStatus |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 전반적인 로봇 상태 플래그, 보행 상태, 도킹 진행 상황. |
필드:
| 필드 | 타입 | 설명 |
|---|---|---|
header | std_msgs/Header | ROS 헤더 |
con_start | bool | 모터 제어 활성 |
ready_pos | bool | 준비 자세 도달 |
ground_pos | bool | 지면/착지 자세 |
force_con | bool | 힘 제어 모드 활성 |
ext_joy | bool | 외부 조이스틱 연결 |
is_standing | bool | 로봇이 실제로 서 있음 |
can_check | bool | CAN 통신 확인됨 |
find_home | bool | 엔코더 홈 탐색 완료 |
gait_id | int8 | 현재 보행. 보행 상태 레퍼런스 참조. |
is_fall | bool | 낙상 감지 |
docking_state | int8 | 도킹 진행 상황 (아래 표 참조) |
imu_success | bool | IMU 연결·정상 동작 |
도킹 상태 값:
| 값 | 상수 | 설명 |
|---|---|---|
-5 | DOCKING_ABORTED | 사용자 또는 외부 명령으로 취소 — 중단 |
-4 | DOCKING_MAX_FAIL_CNT_REACHED | 최대 재시도(10회) 도달 — 중단 |
-3 | DOCKING_MARKER_POS_INVALID_TOO_FAR | 마커 > 5 m — 중단 |
-2 | DOCKING_MARKER_NOT_FOUND | 마커 미발견 — 중단 |
-1 | DOCKING_FAILED | 도킹 실패 — 자동 재시도 |
0 | DOCKING_OPERATION_MODE | 정상 동작 (도킹 아님) |
1 | DOCKING_APPROACH_OFFSET | 1단계: 오프셋 접근 |
2 | DOCKING_APPROACH | 2단계: 직접 접근 |
3 | DOCKING_APPROACH_WIDE | 3단계: 넓은 스탠스 접근 |
4 | DOCKING_SIT_DOWN | 연결을 위해 앉는 중 |
5 | DOCKING_SUCCESS | 도킹 완료 — 충전기 물리 연결 |
6 | DOCKING_SUCCESS_CHARGING | 도킹 및 충전 중 |
7 | DOCKING_SUCCESS_NO_CHARGING | 도킹됐으나 미충전 |
/rbq/system_log | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/SystemLog |
| 방향 | Pub |
| 설명 | 로봇 측 로그 스트림. 필드: header, string log_level, string log_msg. |
diagnostic_msgs/DiagnosticArray 토픽 세 개가 1초에 한 번 로봇 각 부분이 살아 있는지 알립니다 — 500 Hz 상태 토픽까지는 필요 없는 감시 도구용입니다. 각 토픽은 구독자가 붙어 있는 동안에만 발행됩니다. level은 0 정상, 1 경고, 2 오류이고, values에 문자열 key/value 쌍이 담깁니다.
/rbq/motion/heartbeat | 항목 | 내용 |
|---|---|
| 타입 | diagnostic_msgs/DiagnosticArray |
| 방향 | Pub |
| Hz | 1 |
| 설명 | Network가 발행합니다. 상태 하나, motion: 넘어져 있는 동안 level 1·message fall detected, 아니면 0·ok. values는 /rbq/robot_status의 플래그를 0/1 문자열로 되풀이합니다: gait, gait_name, control_mode(= ext_joy), con_start, ready_pos, is_standing, is_fall, can_check, find_home, imu_success, docking_state. |
/rbq/vision/heartbeat | 항목 | 내용 |
|---|---|
| 타입 | diagnostic_msgs/DiagnosticArray |
| 방향 | Pub |
| Hz | 1 |
| 설명 | 비전 PC 의 Streamer가 발행합니다. 상태 하나, vision.programs에 비전 프로그램마다 값 하나 — handler, hal, streamer, handeye, heightmap, slamnav, cctv, ptz, thermal, human_following, obstacleavoid — 가 running, idle(프로세스는 떠 있고 작업 스레드는 안 도는 상태) 또는 stopped로 실립니다. 프로그램 표를 읽지 못하면 level 2·message vision ipc unavailable. |
/rbq/sensor/heartbeat | 항목 | 내용 |
|---|---|
| 타입 | diagnostic_msgs/DiagnosticArray |
| 방향 | Pub |
| Hz | 1 |
| 설명 | 비전 PC 의 HAL이 발행합니다. 켜져 있거나 동작 중인 센서 슬롯마다 상태 하나, 이름은 sensor_{N}. 센서가 실패하면 level 2(message failed), 켜져 있는데 감지되지 않으면 1, 아니면 0. |
값:
| 키 | 설명 |
|---|---|
name | 센서 이름 |
type | usbcam, realsense, oak, lidar, lan 또는 unknown |
enabled, detected, run | 1 또는 0 |
fps_rgb, fps_ir, fps_depth | 스트림별 프레임 속도(카메라만) |
day, projector_on | 1 또는 0(카메라만) |
fps_pointcloud | 포인트클라우드 속도(lidar만) |
/rbq/odometry | 항목 | 내용 |
|---|---|
| 타입 | nav_msgs/Odometry |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 월드 좌표계에서의 몸체 자세·속도. 원점은 시작 시 리셋. IMU와 다리 오도메트리를 융합. |
/rbq/foot_states | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/FootStates |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 몸체 중심 좌표 기준 4개 다리의 발 위치·속도·접촉 상태. |
필드:
| 필드 | 타입 | 설명 |
|---|---|---|
header | std_msgs/Header | ROS 헤더 |
foot_position_rt_body | geometry_msgs/Point[4] | 몸체 중심 기준 발 위치. +X=전방, +Y=좌, +Z=상 |
foot_velocity_rt_body | geometry_msgs/Point[4] | 몸체 좌표 기준 발 속도 |
foot_contact_est | uint8[4] | 발별 접촉 상태: 0 = CONTACT_LOST, 1 = CONTACT_MADE |
foot_force_est | float32[4] | 추정 접촉력 [N] |
다리 순서: [0] = 후방-우, [1] = 후방-좌, [2] = 전방-우, [3] = 전방-좌 — 관절과 같은 HR, HL, FR, FL 순서
/rbq/imu | 항목 | 내용 |
|---|---|
| 타입 | sensor_msgs/Imu |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 원시 IMU 데이터. 몸체 중심 대비 센서 오프셋: (0.00665, 0.0, -0.0404) m. 좌표: +X=전방, +Y=좌, +Z=상. 각속도 범위 ±2000 °/s, 가속도 범위 ±16 g. |
/rbq/joint_states | 항목 | 내용 |
|---|---|
| 타입 | sensor_msgs/JointState |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 표준 ROS 포맷의 12개 다리 관절 이름과 위치[rad]. velocity·effort는 비어 있습니다 — /rbq/leg_joint에서 읽으세요. |
/rbq/leg_joint | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/LegJointInfo |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 12개 다리 관절의 상세 관절별 상태. LegJointInfo는 JointInfo[12] joint를 감쌉니다 — 관절당 JointInfo 하나 (JointStatus 메시지는 없음). |
관절 순서(관례): [0]HRR [1]HRP [2]HRK [3]HLR [4]HLP [5]HLK [6]FRR [7]FRP [8]FRK [9]FLR [10]FLP [11]FLK — 단, 각 joint[i]는 자체 3글자 name을 가지며 이것이 authoritative 식별자입니다.
JointInfo 필드 (joint[12]의 각 원소):
| 필드 | 타입 | 단위 | 설명 |
|---|---|---|---|
pos | float32 | rad | 측정 위치 |
vel | float32 | rad/s | 각속도 |
acc | float32 | rad/s² | 항상 0 — 채우지 않음 |
torque | float32 | N·m | 측정 토크 |
kp | float32 | Nm/rad | 위치 게인 |
kd | float32 | Nm·s/rad | 감쇠 게인 |
owner | int8 | — | 관절을 소유한 프로세스 (0–40) |
ref_ff_torque | float32 | N·m | 기준 피드포워드 토크 |
ref_position | float32 | rad | 기준(목표) 위치 |
ref_vel | float32 | rad/s | 레퍼런스 속도 — 일반 CAN 기체는 0(CAN FD 전용) |
current | float32 | A | 모터 전류 |
temperature_board | int8 | °C | 제어 보드 온도 |
temperature_coil | int8 | °C | 모터 코일 온도 |
name | string≤3 | — | 3글자 관절 이름, 예: "HRR" |
status | string≤3 | — | 3글자 라이프사이클: NON/CON/HOM/RUN |
error_msg | string≤3 | — | 3글자 에러 코드, 예: "JAM", "OK" |
레퍼런스 한계: 토크는 플랫폼 프로필 TORQUE_LIMIT_Nm 의 ±값(rbq10: Roll/Pitch 100 Nm, Knee 150 Nm, Wheel 30 Nm. 무릎 접는 방향은 T_LIM_K_L −70 Nm), ref_vel 은 플랫폼 프로필 VELOCITY_LIMIT_rad_s 의 ±값(rbq10: Roll/Pitch 44 rad/s, Knee 33 rad/s, Wheel 144 rad/s), pos 는 물리 관절 한계를 양쪽으로 TORQUE_LIMIT_Nm / kp 만큼 넓힌 범위(kp 가 0 이면 자르지 않고, 바퀴는 위치 한계가 없다). 한계를 넘는 값은 거부되지 않고 잘린다. 어느 필드든 NaN 이나 Inf 가 오면 그 관절은 멈춰 선다. pos·kp·kd 는 이전 값을 유지하고 torque 와 ref_vel 은 0 이 되며 경고가 기록된다.
/rbq/cmd/switch_power | 항목 | 내용 |
|---|---|
| 타입 | std_msgs/Int8MultiArray |
| 방향 | Sub |
| 설명 | PDU 전원 포트 토글. data: [port_id, state] — state: 1=ON, 0=OFF. 보드 펌웨어 업데이트 중에는 포트 0·1 켜기를 무시합니다. |
포트 ID 레퍼런스:
port_id | 포트 |
|---|---|
0 (0x00) | 48 V — 다리 액추에이터 |
1 (0x01) | 48 V — 애드온 장치 (상단) |
2 (0x02) | 48 V — 외부 포트 (상단) |
16 (0x10) | 12 V — 비전 PC (내부) |
17 (0x11) | 12 V — LAN 통신 포트 (상단) |
18 (0x12) | 12 V — LiDAR 포트 (상단) |
19 (0x13) | 12 V — CCTV 포트 (상단) |
20 (0x14) | 12 V — 열화상 카메라 포트 (상단) |
21 (0x15) | 12 V — IR LED (전/후면 패널) |
22 (0x16) | 12 V — 스피커 앰프 |
32 (0x20) | 5 V — 카메라 USB 허브 |
33 (0x21) | 5 V — 오디오 / 사이드캠 USB 허브 |
// PDU 포트 ID enum (switch_power의 data[0]으로 사용)
enum PDU_PORT_IDs_e : unsigned char {
    PDU_PORT_48V_LEG                   = 0x00,  // 다리 액추에이터
    PDU_PORT_48V_ADD                   = 0x01,  // 애드온 장치
    PDU_PORT_48V_EXT                   = 0x02,  // 외부 포트
    PDU_PORT_12V_VisionPC              = 0x10,  // 비전 PC
    PDU_PORT_12V_COMM                  = 0x11,  // LAN 통신 포트
    PDU_PORT_12V_Lidar                 = 0x12,  // LiDAR 포트
    PDU_PORT_12V_CCTV                  = 0x13,  // CCTV 포트
    PDU_PORT_12V_THER                  = 0x14,  // 열화상 카메라
    PDU_PORT_12V_IRLed                 = 0x15,  // IR LED
    PDU_PORT_12V_Speaker               = 0x16,  // 스피커 앰프
    PDU_PORT_5V_CAMERAS                = 0x20,  // 카메라 USB 허브
    PDU_PORT_5V_AUDIO_SIDE_CAM_USBHUB  = 0x21,  // 오디오/사이드캠 USB 허브
};
예제: 12V LiDAR 포트 켜기 (PDU_PORT_12V_Lidar = 0x12 → 10진수 18)
ros2 topic pub --once /rbq/cmd/switch_power std_msgs/msg/Int8MultiArray "{data: [18, 1]}"/rbq/battery | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/BatteryState |
| 방향 | Pub |
| Hz | 500 |
| 설명 | 듀얼 배터리 팩 상태. 모든 필드는 2-원소 배열 ([0] = 팩 0, [1] = 팩 1). |
필드:
| 필드 | 타입 | 설명 |
|---|---|---|
header | std_msgs/Header | ROS 헤더 |
identifier | uint32[2] | 팩별 식별자 |
status | uint8[2] | 팩별 값이 아닙니다: [0] = 수동 충전기, [1] = 충전 스테이션 — 그 충전기가 연결돼 있으면 2(Charging), 아니면 3(Discharging). 0(Unknown)·1(Missing)은 보내지 않습니다 |
charge_percentage | uint8[2] | 충전 상태 [0, 100] % |
temperature | int8[2] | 팩 온도 [°C] |
current | float32[2] | 부하 전류 [A] |
voltage | float32[2] | 팩 전압 [V] |
몸통 아래 양쪽의 상태 LED 두 개입니다. CAN FD 기체 전용 — 다른 기체에서는 명령이 거부되고 상태도 발행되지 않습니다. 시뮬레이터에서는 Motion 이 IF 보드 역할을 대신하고 MuJoCo 가 몸통 밑 LED 두 개를 보여 줍니다. 같은 설정을 REST GET / PUT /api/led/bottom 으로도 다룰 수 있습니다.
/rbq/cmd/led_bottom | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/LedBottom |
| 방향 | Sub |
| 설명 | 하단 LED 한쪽 또는 양쪽을 설정합니다. side: 1=오른쪽 2=왼쪽 3=양쪽(고르지 않은 쪽은 그대로). mode: 0=꺼 두기 1=켜 두기 2=깜빡이기. rgb: uint8[3]. on_ms / off_ms: 깜빡일 때 켜는·끄는 시간 10~2550 ms(10 ms 단위). count: 깜빡이는 횟수, 0=계속. 범위 밖 값은 거부됩니다(로봇 Network 로그). 하단 LED 예제 참조. |
예: 양쪽을 빨강으로 0.5 초 켜고 0.5 초 끄기를 계속
ros2 topic pub --once /rbq/cmd/led_bottom rbq_msgs/msg/LedBottom "{side: 3, mode: 2, rgb: [255, 0, 0], on_ms: 500, off_ms: 500, count: 0}"/rbq/led_bottom | 항목 | 내용 |
|---|---|
| 타입 | rbq_msgs/LedBottomState |
| 방향 | Pub |
| Hz | 1 |
| 설명 | IF 보드가 마지막으로 알려 준 값 — 보드가 쥐고 있는 설정, 전력 제한을 거친 실제 출력, 펌웨어 버전. |
필드:
| 필드 | 타입 | 설명 |
|---|---|---|
age_ms | int32 | 마지막 응답 뒤 지난 ms, -1 = 아직 응답 없음 |
configured | bool | false = IF 보드가 재부팅해 설정이 없음(Motion 이 마지막 설정을 다시 보냄) |
if_fw | uint32 | IF 펌웨어 버전(yyyymmddnn), 0 = 모름 |
right, left | LedBottomSide | 아래 LED 별 상태 |
rbq_msgs/LedBottomSide:
| 필드 | 타입 | 설명 |
|---|---|---|
mode | uint8 | 0=꺼 두기 1=켜 두기 2=깜빡이기 |
rgb | uint8[3] | 설정한 색 |
on_ms, off_ms | uint16 | 깜빡임 시간 [ms], 깜빡이기가 아니면 0 |
count | uint8 | 깜빡이는 횟수, 0=계속, 깜빡이기가 아니면 0 |
actual | uint8[3] | 전력 제한을 거친 마지막 출력, 꺼져 있으면 0 |
limited | bool | 최근 1 초 안에 전력 제한이 출력을 줄였음 |
legacy | bool | 옛 명령으로 설정됨 — 보이는 설정은 근사값 |
lpf_w | float32 | 필터를 거친 LED 전력 [W] |
모든 카메라 토픽은 로봇이 발행합니다(Pub). 센서는 숫자 id로 식별됩니다 — sensor_0–sensor_5 (기존 이름 기반 sensor_bottom_N / sensor_front / sensor_rear 토픽은 사라짐). 각 스트림은 /compressed, /camera_info, 그리고 스트림별 /tf(geometry_msgs/PoseStamped)를 가집니다.
| 센서 id | 위치 | 스트림 |
|---|---|---|
sensor_0–sensor_3 | 하단/몸체 깊이 센서 | depth, ir |
sensor_4 | 전방 RGB-D | depth, rgb |
sensor_5 | 후방 RGB-D (ArUco 도킹에도 사용) | depth, rgb |
토픽 패턴: /rbq/vision/sensor_{N}/{stream}/{sub}
| 토픽 | 타입 | 설명 |
|---|---|---|
/rbq/vision/sensor_{N}/{stream}/compressed | sensor_msgs/CompressedImage | 압축 프레임 (depth=PNG, ir/rgb=JPEG) |
/rbq/vision/sensor_{N}/{stream}/camera_info | sensor_msgs/CameraInfo | 내부 파라미터 + 왜곡 |
/rbq/vision/sensor_{N}/{stream}/tf | geometry_msgs/PoseStamped | 몸체 기준 센서 자세 |
{stream}은 sensor_0–sensor_3에서 depth/ir, sensor_4/sensor_5에서 depth/rgb 입니다.
카메라 스레드는 구독자가 붙어 있는 동안에만 발행합니다(
hasSubscribers게이트) — 먼저 구독한 뒤 읽으세요.
라이다(Livox)가 달린 로봇은 라이다마다 스캔과 내장 IMU 를 발행합니다. 로봇에서는 HAL이 발행하고, 시뮬레이터는 --payload livox로 띄우면 같은 토픽을 발행합니다. 카메라처럼 구독자가 붙어 있는 동안에만 보냅니다.
| 토픽 | 타입 | 설명 |
|---|---|---|
/rbq/lidar/lidar_front | sensor_msgs/PointCloud2 | 전방 라이다 스캔 |
/rbq/lidar/lidar_front/imu | sensor_msgs/Imu | 전방 라이다 내장 IMU, 센서 자체 속도로 |
/rbq/lidar/lidar_rear | sensor_msgs/PointCloud2 | 후방 라이다 스캔 |
/rbq/lidar/lidar_rear/imu | sensor_msgs/Imu | 후방 라이다 내장 IMU, 센서 자체 속도로 |
frame_id lidar_front 또는 lidar_rear)입니다 — 센서→몸체 변환은 직접 적용하세요. IMU 가속도 단위는 m/s² 입니다.point_step 28): x, y, z, intensity, time(float32, time = header.stamp부터의 초)과 timestamp(float64, 절대 초).GNSS 수신기가 달려 있고 HAL 설정에서 켰을 때만 쓸 수 있습니다(configs/HAL/config.ini: [GPS] ENABLED=true, 수신기 주소는 [GPS] ADDR·PORT). HAL은 수신기 문장을 해석하지 않고 받는 대로 넘깁니다.
| 토픽 | 타입 | 설명 |
|---|---|---|
/rbq/gps/nmea | nmea_msgs/Sentence | NMEA GGA, RMC, GST 원문, frame_id gps |
/rbq/gps/ins | std_msgs/String | 수신기 INS 의 DRPVAA 원문 |
nmea_msgs는 ROS 2 기본 설치에 없습니다 —/rbq/gps/nmea를 보려면ros-<distro>-nmea-msgs를 설치하세요.
옵션인 PTZ 카메라 페이로드가 장착되고 Ptz 앱이 실행 중일 때만 사용할 수 있습니다. 이 토픽들은 모션 상태 토픽의 500 Hz가 아니라 20 Hz로 발행됩니다.
카메라에 직접 접속해 제어하는 방법(SUNAPI · RTSP · ONVIF) — 프리셋·초점·오디오·타사 VMS — 은 PTZ 카메라 API에 정리되어 있습니다.
두 토픽 모두 std_msgs/Float64MultiArray이며 배열 구성과 단위가 같습니다. 즉 보낸 값을 그대로 되읽습니다.
| 인덱스 | 항목 | 단위 | 범위 |
|---|---|---|---|
data[0] | pan | rad | [-175°, +175°] |
data[1] | tilt | rad | [-90°, +23°] — 비대칭, 위로는 23°까지만 |
data[2] | zoom | 배 | [1, 32] |
/rbq/ptz | 항목 | 값 |
|---|---|
| 타입 | std_msgs/Float64MultiArray |
| 방향 | Pub |
| Hz | 20 |
| 설명 | 실측 pan/tilt 각도와 카메라 줌 배율. data[2] == 0이면 페이로드에 CCTV 카메라가 설정되지 않아 보고할 줌이 없다는 뜻입니다. 줌 값은 pan/tilt보다 갱신이 느려 수백 밀리초 지연될 수 있습니다. |
/rbq/cmd/ptz | 항목 | 값 |
|---|---|
| 타입 | std_msgs/Float64MultiArray |
| 방향 | Sub |
| 설명 | 절대 pan/tilt/zoom 지령. 위 범위를 벗어난 값은 펌웨어가 잘라냅니다. data가 유한한 값 정확히 3개가 아니면 메시지는 무시됩니다. 지령은 래치되므로 한 번 보내면 그 자세를 유지합니다. |
세 값이 동시에 적용됩니다. pan만 바꾸려고
[new_pan, 0, 0]을 보내면 tilt도 0으로 가고 줌도 초기화됩니다./rbq/ptz를 먼저 읽어서 바꾸지 않을 항목은 현재값을 그대로 실어 보내세요.
PTZ 점검이 도는 동안에는 DDS 든 Zenoh 든 /rbq/cmd/ptz가 무시됩니다. 점검이 끝날 때까지 PTZ 는 점검만 씁니다.
예제:
# 현재 상태 읽기
ros2 topic echo --once /rbq/ptz

# 좌측 20°, 하향 10°, 4배 줌  (0.349 rad, -0.175 rad)
ros2 topic pub --once /rbq/cmd/ptz std_msgs/msg/Float64MultiArray "{data: [0.349, -0.175, 4.0]}"

# 중앙 복귀, 1배 줌
ros2 topic pub --once /rbq/cmd/ptz std_msgs/msg/Float64MultiArray "{data: [0.0, 0.0, 1.0]}"/tf | 항목 | 내용 |
|---|---|
| 타입 | tf2_msgs/TFMessage |
| 방향 | Pub |
| Hz | 50 |
| 설명 | local_world → base_link 하나뿐입니다 — /rbq/odometry와 같은 자세. /tf에는 다리·센서 프레임이 없고, 카메라 스트림은 각자의 …/tf 토픽으로 자세를 냅니다(비전 — 카메라 센서 참고). 시뮬레이터에서는 MuJoCo 가 base_link → <lidar>를 2 Hz 로 함께 방송합니다. |
/tf_static(URDF 고정 변환)는rbq_description의robot_state_publisher가 발행합니다. 즉ros2 launch rbq_description description.launch.py를 실행할 때만 나오며, 로봇 코어 소프트웨어가 내보내는 것이 아닙니다.
/rbq/joy | 항목 | 내용 |
|---|---|
| 타입 | sensor_msgs/Joy |
| 방향 | Pub |
| 설명 | 로봇의 현재 조이스틱 입력 상태(패스스루). 축 [0–5]: 좌-X, 좌-Y, 우-X, 우-Y, L2, R2. 버튼 [0–14]. 앱에서 전체 버튼 전송(개발자 모드)이 꺼져 있으면 L2·R2는 0으로, 버튼은 L1·R1만 [8]·[10] 자리로 실립니다. 프레임이 올 때 나가고, 조이스틱 링크가 끊기면(0.5초 동안 프레임 없음) 전부 0 인 메시지가 한 번 더 나가 마지막 값이 남지 않습니다. |
# 로봇 상태 (500 Hz)
ros2 topic echo --once /rbq/robot_status

# 관절별 다리 상태 (500 Hz)
ros2 topic echo --once /rbq/leg_joint

# IMU 데이터 (500 Hz)
ros2 topic echo --once /rbq/imu

# 배터리 상태 (500 Hz)
ros2 topic echo --once /rbq/battery

# 발 접촉 상태 (500 Hz)
ros2 topic echo --once /rbq/foot_states

# 오도메트리 (500 Hz)
ros2 topic echo --once /rbq/odometry

# 모션 하트비트 (1 Hz)
ros2 topic echo --once /rbq/motion/heartbeat