Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
RBQ ROS2 SDK (rbq_sdk/ros2/)는 ROS 2 Humble 기반의 RBQ 로봇 인터페이스를 제공합니다.
로봇 상태 발행자, 센서 데이터 스트림, 비전 토픽, 명령 구독자를 포함합니다.
| 구성요소 | 요구사항 |
|---|---|
| OS | Ubuntu 22.04 |
| ROS 2 | Humble |
| RMW | rmw_cyclonedds_cpp |
| Python | 3.8 / 3.9 / 3.10 |
# ROS Humble 설치 (최초 1회) — https://docs.ros.org/en/humble/Installation/Ubuntu-Install-Debs.html
sudo apt update && sudo apt install -y ros-humble-desktop \
    python3-colcon-common-extensions python3-rosdep \
    ros-humble-rmw-cyclonedds-cpp ros-humble-cyclonedds
sudo rosdep init && rosdep update
source /opt/ros/humble/setup.bash

# SDK 워크스페이스 빌드
cd rbq_sdk/ros2
rosdep install --from-paths src -y --ignore-src
colcon build --symlink-install
source install/setup.bash따로 실행할 드라이버 노드가 없습니다. 로봇에 탑재된 코어 소프트웨어(Network)가 ROS 2 호환 DDS를 직접 사용하므로, 브리지 프로세스 없이 ros2 topic, rviz2, rqt가 로봇과 바로 연동됩니다. (구형 rbq_driver 노드는 제거되었습니다. scripts/start_ros_driver.bash는 자리만 남은 스크립트로, 멈출 때까지 10초마다 deprecated 안내를 출력합니다.)
MuJoCo 시뮬레이터를 실행하면(로봇과 동일한 DDS 브리지가 함께 구동됩니다) 다른 터미널에서 워크스페이스를 소싱하여 토픽을 확인할 수 있습니다. 시뮬레이터는 DDS를 루프백 인터페이스 lo에만 열므로 CycloneDDS도 lo로 맞춥니다 — 맞추지 않으면 ros2 topic list에 로봇 토픽이 하나도 나오지 않습니다. lo는 멀티캐스트가 안 돼 CycloneDDS가 참가자 번호로 상대를 찾는데, 기본 상한(9)이 sim.bash --vision 옆에서는 모자랍니다 (Failed to find a free participant index) — 그래서 MaxAutoParticipantIndex를 늘립니다:
bash scripts/sim.bash

# 다른 터미널에서
source rbq_sdk/ros2/install/setup.bash
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
export CYCLONEDDS_URI='<CycloneDDS><Domain><General><Interfaces><NetworkInterface name="lo"/></Interfaces></General><Discovery><MaxAutoParticipantIndex>60</MaxAutoParticipantIndex></Discovery></Domain></CycloneDDS>'
ros2 topic list로봇 전원이 켜져 있고 같은 네트워크에 있으면, 워크스페이스를 소싱한 뒤 ROS 2 도구를 바로 사용하면 됩니다 — 실행할 드라이버가 없습니다:
source rbq_sdk/ros2/install/setup.bash
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
ros2 topic listrbq_examples 패키지에는 실행 가능한 노드 3개가 포함되어 있습니다:
source rbq_sdk/ros2/install/setup.bash
ros2 run rbq_examples rbq_high_level   # 하이레벨 속도 / 자세 명령
ros2 run rbq_examples rbq_target_go    # 상대 목표 지점 이동 내비게이션
ros2 run rbq_examples depth_to_pcl     # depth 이미지 → PointCloud2
예제 설명: 하이레벨 제어 · Target-Go · Depth → PointCloud.
rbq_status_example은 빌드되지만 설치되지 않으므로ros2 run으로 찾을 수 없습니다 —rbq_sdk/ros2/src/rbq_examples/src/에서 참고용으로 확인하세요.
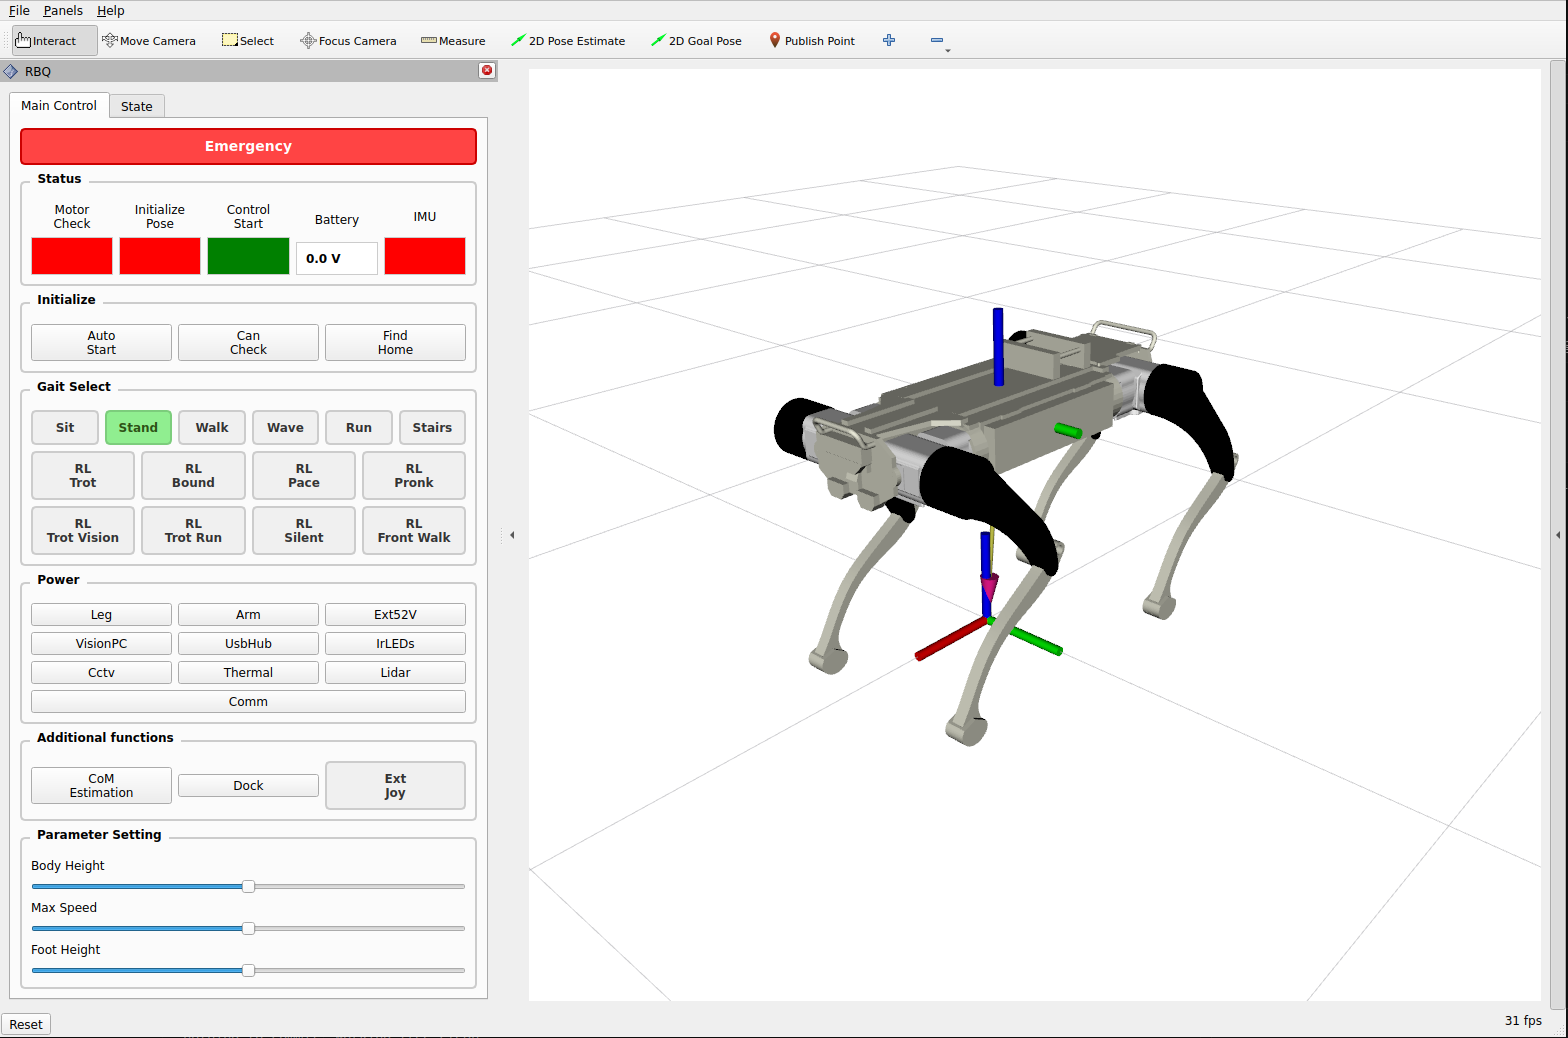
RViz2의 왼쪽 GUI 패널을 통해 로봇 상태, URDF 모델, 센서 데이터를 실시간으로 시각화하고 명령을 전송할 수 있습니다.
bash scripts/start_rviz.bash