
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
목표: 비상 상황에서 즉시 로봇을 정지하는 방법과 안전하게 작동을 재개하는 방법을 숙지합니다.
경고
로봇 작동 중에는 비상 정지 버튼에 항상 접근할 수 있는 상태를 유지하세요. 로봇이 사람이나 재산에 위험을 초래할 수 있는 상황에서는 즉시 비상 정지 버튼을 누르세요.
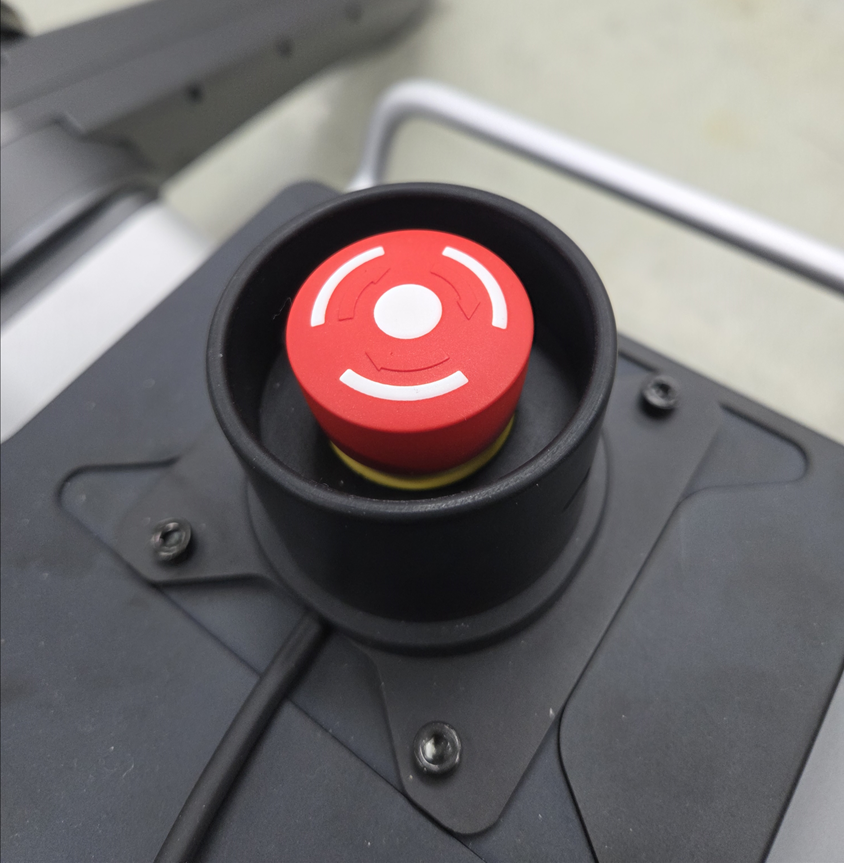
비상 정지 버튼을 누르면:
참고
High Damping 모드는 사용자와 로봇 모두를 보호합니다. 비상 정지가 해제되고 로봇이 재초기화될 때까지 어떤 동작 명령도 실행되지 않습니다.
RBQ 앱에서는 제어 홈 상단 바 오른쪽에 E-STOP 버튼이 있고, 다른 화면에서도 로봇이 연결돼 있는 동안에는 같은 자리에 나옵니다. 연결이 끊겨도 8초 동안은 살아 있습니다. 확인을 거친 뒤 물리 버튼과 동일하게 모든 관절이 High Damping 모드로 전환됩니다. 확인 창과 다른 기기가 제어권을 가져갔을 때의 동작은 비상 정지 페이지에, 강제 복구 도구는 개발자 모드 페이지에 있습니다.
비상 정지 후 다음 단계에 따라 안전하게 작동을 재개합니다:
주의
High Damping 모드 상태에서 관절을 강제로 움직이지 마세요. 비상 정지를 해제한 후 천천히 초기 자세로 복귀시키세요.