
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
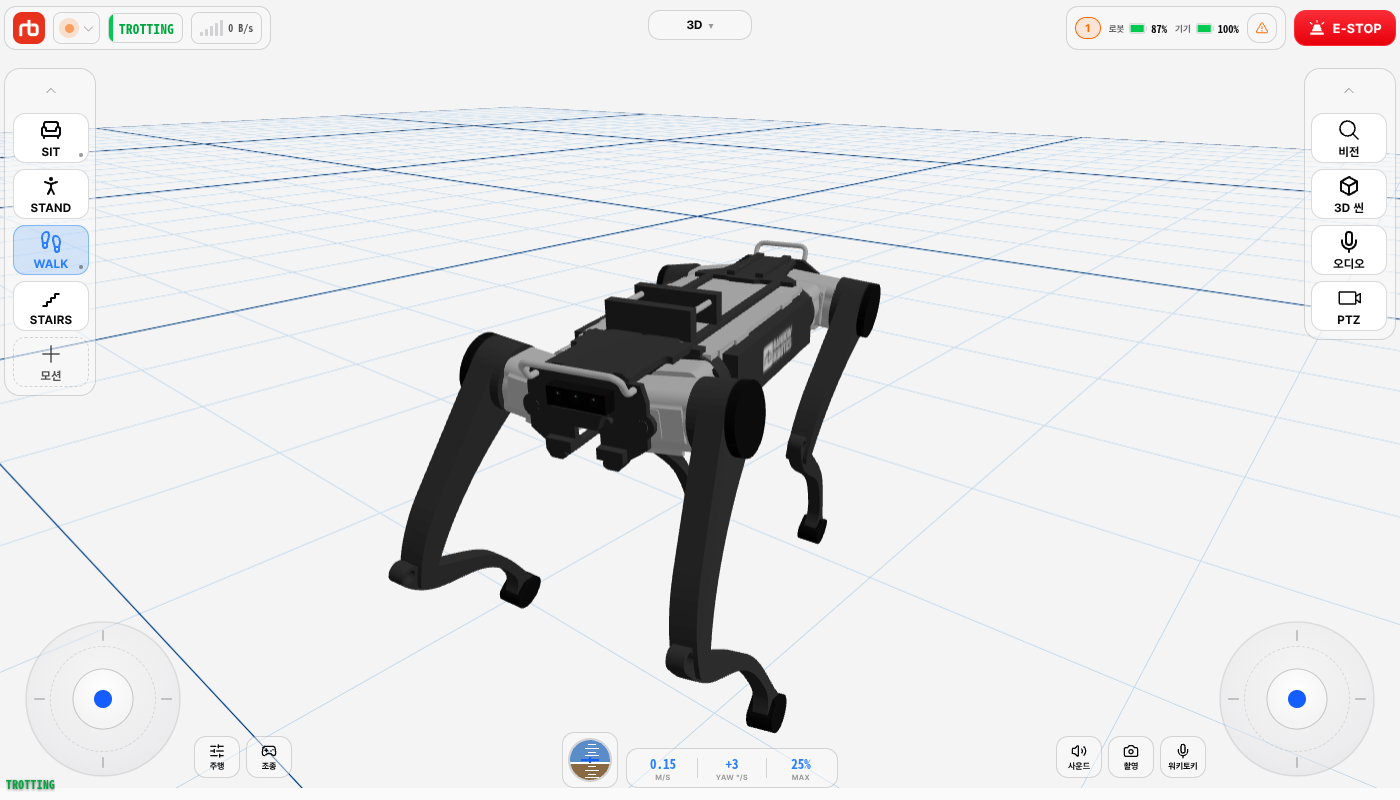
제어 홈은 로봇을 조종하는 화면입니다. 허브에서 컨트롤을 눌러 엽니다. 화면 전체가 뷰포트여서 카메라 영상이나 3D 뷰가 여기에 나오고, 왼쪽에는 모션 카드, 오른쪽에는 관측 카드가 붙습니다. 게임패드가 없으면 아래 양쪽 구석에 가상 조이스틱이 하나씩 생깁니다.
DANGER
이 화면의 모션 버튼은 모두 실제 로봇을 움직입니다. 로봇이 움직이는 동안에는 사람·동물·장애물을 로봇에서 2 m 이상 떨어뜨려 두십시오. 버튼을 누르기 전에 주변을 살피고, E-STOP에 손이 닿는 자리에 있으십시오.
상단바는 영상 위에 두 묶음으로 나뉘어 떠 있습니다. 왼쪽부터 순서대로 봅니다.
| 요소 | 표시 / 동작 |
|---|---|
| 로고 | 화면 메뉴를 엽니다 — 허브, 컨트롤, 대시보드, 설정, 정비, 로그, 미디어, 가이드, 업데이트. 제어 화면을 떠나면 로봇은 그 자리에 서고, 연결은 끊기지 않습니다 |
| 상태 불빛 | 초록·주황·빨강 중 하나가 천천히 깜빡입니다. 위험하면 빠르게 깜빡이고, 연결되지 않았으면 깜빡이지 않는 빨강입니다. 탭하면 시스템 종합 상태가 열립니다(연결 참고) |
| 보행 칩 | 로봇의 현재 보행 상태 이름을 상태별 색으로 보여 줍니다(예: STANDING). 연결되지 않았으면 보이지 않습니다 |
SLAM 칩 | 외부 조종(SLAM·SDK)이 켜져 있을 때만 나타납니다. 탭하면 조종권이 앱으로 돌아옵니다 |
| 신호 막대 | WiFi 신호 세기와, 로봇 링크로 지금 오가는 속도 |
| 로그 배지 | 아직 확인하지 않은 로그 알림 |
| 로봇 배터리, 기기 배터리 | 로봇 배터리 잔량(충전 중이면 충전 표시)과 이 기기의 배터리. 로봇 배터리를 누르면 배터리 상세가 열립니다 — 전압, CAN-FD 로봇에서는 80%까지 걸리는 시간, 충전 경고 |
E-STOP | 비상 정지 — 아래에서 설명합니다 |
| 종료 | 데스크탑 빌드에만 있습니다. 앱을 종료할까요? 로 한 번 물어본 뒤 앱을 닫습니다. 로봇은 계속 동작합니다 |
로봇이 끊긴 뒤 8초가 지나도 다시 붙지 않으면 앱이 스스로 허브로 넘어갑니다. 연결은 허브에서 하기 때문입니다. 연결된 로봇이 바뀌는 순간에도 허브로 돌아가니, 고르지 않은 로봇을 조종하게 될 일은 없습니다.
뒤로 가기(안드로이드 뒤로 버튼, PC·스팀덱의 Esc)는 이 화면에서 허브로 갑니다. 로고 메뉴의 허브와 같습니다. 게임패드 B는 이 화면에서 로봇 버튼이므로 화면을 옮기지 않습니다. PC·스팀덱에서는 B를 로봇 버튼으로 쓰지 않는 화면에서 뒤로 가기입니다. 허브에서 뒤로 가면 앱을 종료할까요? 로 한 번 물어봅니다(안드로이드·데스크탑).
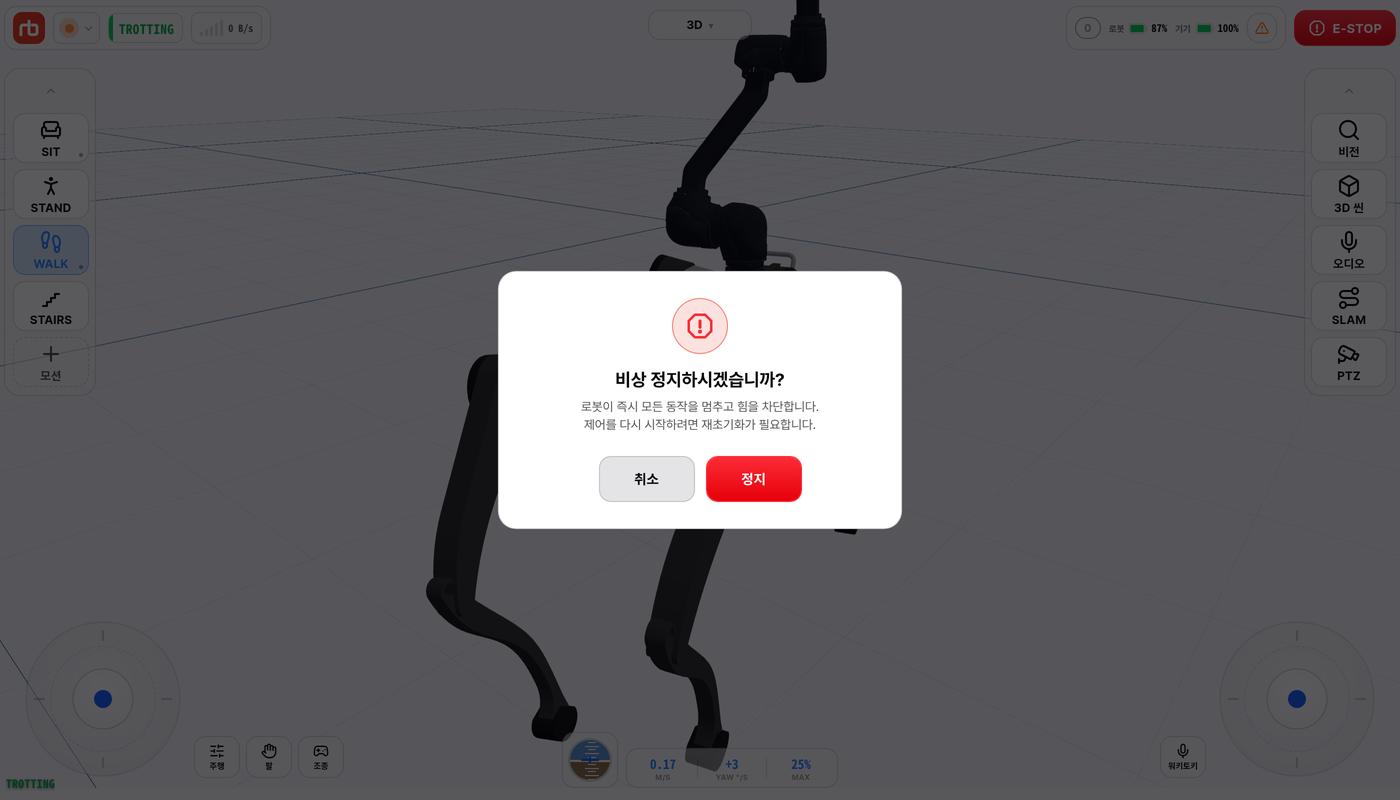
E-STOP은 한 번 탭으로는 발동하지 않습니다. 누르면 비상 정지하시겠습니까? 확인 창이 열리고, 로봇이 즉시 모든 동작을 멈추고 힘을 차단합니다. 제어를 다시 시작하려면 재초기화가 필요합니다. 라고 알려 줍니다. 정지를 누르면 실행하고, 취소를 누르면 돌아갑니다. 메뉴가 열려 있을 때를 포함해 어느 화면에서나 똑같이 동작합니다.
WARNING
비상 정지한 뒤에는 로봇에 모터 전원이 들어오지 않습니다. 다시 움직이려면 아래 자동 기동으로 되살려야 합니다. 시퀀스가 어디서 멈췄는지는 단계 칩이 알려 줍니다.
로봇은 한 번에 한 기기만 조종합니다. 다른 기기가 제어권을 쥐고 있으면 상태 불빛이 주황으로 바뀌고, 시스템 종합 상태의 소유권 행에 가져오기 ▸ 가 뜹니다 — 탭하면 제어권을 되찾습니다. SLAM이나 SDK 프로그램이 조종하는 동안에는 대신 SLAM 칩이 보입니다.
다른 기기가 제어권을 쥐고 있는 동안 이 기기는 관전합니다. 화면은 그대로 보이고 상단 바 아래 조작은 잠기며, 위쪽 관전을 누르면 제어권을 가져올 수 있습니다. 관전 참고.
로봇의 모터 제어가 켜지기 전까지는 뷰포트 아래 중앙에 초록색 자동 기동 버튼이 떠 있습니다. 연결되지 않았으면 회색입니다. 탭하면 자동 기동 창이 열립니다. 창은 항상 화면 가운데에 고정됩니다 — 화면이 짧으면 창 안의 기동 시퀀스 목록만 스크롤되고 버튼은 늘 보입니다. 가로로 든 폰처럼 화면이 낮으면 단계마다 한 줄로 접혀 나오고, 줄을 탭하면 세부가 펼쳐지거나 접힙니다. 진행 중인 단계와 실패·경고가 난 단계는 저절로 펼쳐집니다.
같은 시퀀스를 상태 불빛에서도 시작할 수 있습니다: 시스템 종합 상태 › ▶ 자동 기동 (전체 시퀀스).
뷰포트 위쪽 중앙의 드롭다운으로 무엇을 볼지 고릅니다. 로봇의 실시간 모델인 3D는 언제나 있고, 카메라 소스는 로봇이 그 카메라를 알아봤을 때만 목록에 올라옵니다: 전방, 후방, 좌측, 우측, 계단, 4분할, 파노라마, CCTV, 열화상, PTZ 합성, 그리고 LiDAR 장착 로봇의 SLAM. 목록 바깥을 탭하면 소스를 바꾸지 않고 닫힙니다.
CAN-FD 기체에서 하단 상태 LED가 켜져 있으면 3D와 계단의 3D에도 같은 색의 빛이 나옵니다. 몸체 아래 LED 자리와 다리, 발 높이의 바닥을 비추고, 깜빡이는 LED는 같은 박자로 깜빡입니다. 바닥에는 LED마다 원이 하나씩 생겨 조금 어긋나 겹치고, 겹친 곳은 두 색이 섞입니다. 몸을 낮추면 바닥 빛이 작아집니다. LiDAR·heightmap 점이나 장애물 지도를 그리는 동안에는 겹치지 않게 나오지 않습니다.
PTZ 계열 소스를 고르면 팬·틸트·줌 패널이 영상 위에 뜹니다. 손잡이를 잡아 옮길 수 있습니다.
도킹이 도는 동안에는 선택기가 도킹으로 바뀌고 열리지 않습니다 — 닫을 때까지 뷰포트는 Dock View가 씁니다.
로봇을 움직이는 것은 모두 왼쪽에 모여 있습니다.
SIT, STAND, WALK, STAIRS, DOCKING(도킹이 가능할 때만), 그리고 전체 모션 그리드를 여는 점선 버튼 모션이 있습니다. 로봇의 현재 보행 상태와 맞는 버튼이 강조됩니다. 모션 명령을 참고하세요.▾가 붙어 스크롤된다는 것을 알려 줍니다.팔 조작 메뉴는 팔 48V 전원이 켜져 있고 팔 관절 6개의 통신이 확인될 때만 표시됩니다. 팔 전원을 끄면 조작 메뉴가 숨겨집니다. 전원이 끊기면 수동 입력을 해제합니다. 수동제어 화면에서 나갈 때 팔 접기를 요청하지 않으며, 전원을 다시 켠 뒤에는 수동제어를 직접 다시 시작해야 합니다. 시뮬레이션에는 전원 분배 장치가 없으므로 전원 조건을 적용하지 않습니다.
팔 메뉴에는 수동제어·팔 모션 두 화면 진입과 Folding·Ready·Straight·Lift 네 가지 기본 자세가 있습니다. 자세 버튼은 화면을 열지 않고 그 자리에서 팔을 움직이며, 팔 제어가 시작돼 있고 팔 위치 고정이 풀려 있을 때만 눌립니다.
팔 → 팔 모션을 누르면 모션 목록과 실시간 로봇·팔 3D 화면이 열립니다. 목록에는 Greeting·Multi joint·Auto Recovery·Damping Mode가 있습니다.
로봇은 첫 모션이 준비 자세가 아니면 명령을 받아들이지 않습니다. 화면에 들어온 뒤 준비 자세 (Ready)를 한 번 누르기 전에는 나머지 모션이 비활성으로 보이며, 안내 문구가 표시됩니다. 화면을 나갔다 들어오면 다시 눌러야 합니다. 데모 모션은 팔을 크게 움직이므로 주변을 비우고 실행합니다.
팔 → 수동제어를 누르면 몸통 전방 카메라와 하나로 합친 로봇·팔 3D 조작 화면이 열립니다. 그리퍼는 주황색으로 강조합니다. EE 중심은 측정된 팔 끝을 가까이 따라가며, 오른쪽 위 PIP에 전체 로봇 3D를 함께 표시합니다. PIP 또는 전체 보기를 누르면 전체 로봇이 커지고, EE 중심으로 돌아올 수 있습니다. 두 시점은 같은 실시간 로봇 모형을 사용합니다. EE 좌표축은 선택한 제어 기준을 따르고 화면 크기와 줌에 맞춰 표시합니다. 화살표와 터치 영역을 넓혔으며 기본 길이는 이전의 140%입니다. 3D 상단의 조작 표시 설정에 있는 축 크기 슬라이더 또는 축 작게·축 크게로 100~200%를 조절하고 기본값으로 140%를 복원합니다. 설정은 이 기기에 저장되며 화면 가장자리에서는 축이 잘리지 않도록 크기가 제한됩니다. 설정을 열면 현재 입력을 정지하며 표시 크기 변경은 이동 속도나 제어 기준을 바꾸지 않습니다. 같은 설정에서 A(축 발광), B(잡은 지점과 손가락의 연결선), C(방향 리본), B+C(연결선과 리본)를 선택해 비교할 수 있습니다. 선택은 기기에 저장됩니다. 축을 잡으면 잡는 중 상태를 표시하고, 화면의 작은 데드존을 넘어 끌면 +/− 입력 방향을 표시합니다. 회전은 곡선 방향을 표시하며, 시점상 방향을 판별하기 어려운 축은 기존 위/아래 조작 방향으로 표시합니다. 손을 떼거나 조작이 취소되면 표시도 지웁니다. 이 그래픽은 사용자 입력을 표현하며 실제 이동·정지 완료, 이동 거리·속도·힘을 확인한 표시가 아닙니다. 핸드 카메라는 전방 영상 오른쪽 아래의 별도 PIP에 계속 표시하며, 카메라 두 영상은 하나의 합성 스트림을 사용합니다.
좁은 화면은 카메라 아래에 통합 3D를 배치합니다. 하단 조작 바는 고정되며 −/+ 및 그리퍼 터치 버튼을 키웠습니다. 버튼 조작·축 드래그 전환으로 영상 크기나 3D 마운트가 바뀌지 않습니다. 웹·데스크탑에서는 조그 버튼을 누른 채 손가락이 버튼 밖으로 미끄러져도 입력을 유지합니다. 손을 떼거나 터치 취소·포인터 캡처 해제·두 번째 터치·포커스 이탈·버튼 비활성화 시 홀드를 취소합니다. 포커스된 버튼은 Space/Enter를 누르는 동안 조작하고 키를 떼면 멈춥니다. 상시 설명은 생략하되 연결·전원·오류·자세/좌표계 미수신 상태는 표시합니다. 3D 크게 보기는 카메라와 통합 3D의 크기를 교환하고 카메라 크게 보기로 복구합니다. 넓은 화면은 구분선 드래그 또는 좌우 방향키로 열 너비를 조절합니다. 시점 변경과 크기 조절은 진행 중 입력을 취소합니다.
화면 진입만으로 팔을 움직이지 않습니다. 수동제어 시작을 눌러 요청하면 준비 자세로 팔이 움직일 수 있습니다. 로봇이 수동제어 상태를 보고하면 EE·그리퍼 조작이 활성화됩니다. 통합 3D의 강조된 그리퍼에서 화살표를 잡고 축 방향으로 끌어 조작합니다. 회전에서는 선택한 축의 곡선 화살표를 잡고 원을 따라 끕니다. 모델은 측정 관절각과 몸통 자세로 계산한 그리퍼 방향을 실시간으로 표시하며, RBA-1 손가락은 측정 개폐 상태도 반영합니다. EE 중심 시점은 측정 팔 끝의 위치를 따라가며, 자세가 없으면 수신 대기를 표시합니다. 클릭하거나 잡기만 해서는 움직이지 않으며, 화면에서 일정 거리 이상 끌어 시작점에서 벗어나 있는 동안 기존 속도로 조그합니다. 시작점으로 돌아오거나 손을 떼거나 터치가 취소되면 입력 정지를 요청합니다. 끈 거리로 실제 이동량이나 목표 자세를 지정하는 방식은 아닙니다. 드래그 방향의 기준은 잡은 순간에 고정되므로 실시간 모델 자세가 바뀌어도 조작 방향이 바뀌지 않습니다. 반대 방향으로 바꾸면 먼저 정지 요청이 접수된 뒤 새 방향을 시작합니다. 현재 시점에서 드래그 방향을 판별하기 어려운 축은 위로 끌면 +, 아래로 끌면 − 방향입니다. X/Roll은 빨강, Y/Pitch는 초록, Z/Yaw는 파랑이며, 회전 화살표는 + 방향을 표시합니다. EE 축을 잡으면 팔 조작이며, 그 밖의 3D 영역을 끌면 시점이 회전합니다. 전체 로봇 PIP는 시점만 전환하며 이동 명령을 보내지 않습니다. FC 기준에서 EE에 표시되는 이동 화살표는 발 배치에 따른 회전 보정까지 포함한 제어기의 수평 발 중심 좌표계입니다. EE 기준 이동 화살표와 회전 축은 팔 끝의 로컬 기준입니다. FC 표시는 로봇의 ManiControl과 Network도 새 빌드로 갱신해야 합니다. FC 정보가 없으면 body 기준 축을 대신 표시하지 않고 드래그 모델에 수신 대기를 표시하며, 기존 버튼 조작은 사용할 수 있습니다. 기존 축 선택·−/+ 버튼은 버튼 조작 탭에서 사용합니다. EE 조작 정지는 접지 않고 표시합니다. 축·모드 변경, 조작 탭 전환, 두 번째 터치, 화면 이탈·앱 숨김은 현재 입력과 대기 중인 드래그 시작을 취소합니다. 그리퍼 열기·닫기는 별도의 홀드 조작으로 유지됩니다. Fix는 팔 위치를 고정하고 Control은 다시 수동제어를 허용합니다. 초기 위치 (Reset)는 수동제어 진입을 다시 요청하며 현재 자세에 따라 준비 자세로 이동할 수 있습니다. 팔 접고 나가기는 누르고 있던 입력을 정지하고 XYZ·RPY·그리퍼 정지 요청이 모두 접수된 뒤 Folding/Home 명령을 요청하고 제어 홈으로 돌아갑니다. 헤더의 화면 이동과 앱 내 뒤로 가기도 같은 접기 요청을 거칩니다. 연결된 상태에서 명령 전송 실패 시 화면에 남으며, 접기 완료를 기다리는 기능은 아닙니다. 연결이 끊기면 대기 중인 조작과 통신 큐의 수동제어 명령을 취소하고 자동 접기 없이 허브로 돌아갑니다. 허브에는 정지·접힘을 확인하지 못했다는 안내가 표시됩니다. 재연결로 조작이 자동 재개되지 않으며, 사용자가 상태를 확인하고 수동제어를 다시 시작해야 합니다. 로봇 측 정지·접기 완료를 보장하는 기능은 아닙니다. 브라우저 탭 종료·새로고침은 이 이동 절차를 보장하지 않습니다.
이동은 FC 기준(기존 발 중심 기준 이동) / EE 기준 중 선택합니다. EE 기준에서 +X는 그리퍼가 향하는 방향으로 전진하고 −X는 후퇴합니다. X/Y/Z 화살표는 팔 끝 자세를 따라 표시되며 축 드래그와 −/+ 버튼 모두 같은 기준으로 동작합니다. 새로 누를 때 측정 EE 축을 잡고 현재 자세 참조를 유지한 채 기존 조그 속도인 0.10 m/s로 이동을 요청합니다. 기준 전환은 현재 입력을 정지하며 새 움직임을 시작하지 않습니다. 회전은 항상 EE 기준입니다. 기존 작업 공간·지면 경계에서는 EE 접근 전체를 정지하며 실제 이동은 제어기와 관절 한계의 영향을 받습니다. 먼저 그리퍼를 직접 정렬해서 사용합니다. 물체 인식·자동 정렬·접촉 감지·자동 파지는 제공하지 않습니다. 이 기능은 GUI뿐 아니라 로봇의 ManiControl도 새 빌드로 갱신해야 하며 GUI만 갱신해서는 사용할 수 없습니다.
상단 조작 줄에는 초기 위치 (Reset)·Fix·Control·팔 접고 나가기와 함께 Robot Control Mode·Chicken Head Mode가 있습니다. 수동제어를 시작한 뒤 사용합니다. 두 모드는 팔 제어가 시작돼 있고 위치 고정이 풀려 있어야 사용할 수 있으며, 누르고 있던 EE 입력을 정지한 뒤 명령을 보냅니다. 모드 버튼을 누른 것만으로 로봇의 전환 완료를 판단하지 말고 상태와 로그를 확인합니다.
EE 위치에 따른 기존 pitch 추적을 사용합니다. 추가 base 높이 자동 조절은 사용하지 않습니다.
수동제어에서 조작 표시 옆 EE 속도를 열면 이동·회전 속도를 각각 10~100%로 설정하거나 정밀·보통·빠르게를 선택할 수 있습니다. 축 드래그와 −/+ 버튼에 함께 적용되고 이 기기에 저장됩니다. 설정을 열거나 속도를 바꾸면 현재 입력이 정지하며 창을 닫아도 자동 재개하지 않습니다. 퍼센트는 요청 속도이며 실측 속도나 이동 거리를 뜻하지 않습니다. 속도 지원이 없다고 표시되면 로봇 소프트웨어와 앱을 함께 업데이트하세요. 3D 화면은 현재 FC 방향을 따르며 실측 팔·EE 자세를 유지합니다.
무엇을 보고 듣는가에 해당하는 것은 모두 오른쪽에 있습니다.
3D일 때만 나옵니다.SLAM — LiDAR 장착 로봇에만 나옵니다. SLAM / 내비 팝오버를 열고 화면을 SLAM 지도로 바꿉니다.워키토키 바로 왼쪽의 버튼 둘입니다. 사운드는 소리를 골라 로봇에서 반복 재생합니다. 촬영을 누르면 사진과 녹화 중 하나를 고르고, 녹화 중에는 버튼에 빨간 경과 시간이 뜨며 다시 누르면 멈춥니다. 화면이 좁아 가운데 계기와 닿으면 두 버튼이 워키토키 위로 세로로 쌓입니다. 자세한 내용은 미디어를 보세요.주행·레벨·리셋이 놓입니다. 시점은 위 가운데 드롭다운에서 고릅니다. 진행 상황은 그 아래에 표시됩니다. 레벨과 시점은 연결의 시뮬레이터 설명을 보세요.WARNING
P2G가 켜진 동안에는 영상 전체가 명령 영역입니다 — 바닥을 탭할 때마다 로봇이 움직입니다. 다 쓰면 반드시 끄십시오.
키보드로 조종하기 — 게임패드가 없는 PC에서는 가상 조이스틱과 함께 키보드로도 조종할 수 있습니다. 이 화면에서만 듣습니다. 허브나 설정에서는 같은 키를 눌러도 로봇이 꿈쩍하지 않습니다.
| 키 | 하는 일 |
|---|---|
| W A S D | 왼쪽 스틱 — 앞뒤 · 좌우 |
| Q E | 오른쪽 스틱 좌 / 우 — 좌 / 우 회전 |
| ↑ ↓ ← → | 오른쪽 스틱 |
키를 누르고 있는 동안 로봇이 움직이고, 떼면 멈춥니다. 키보드에는 비상 정지 키가 없습니다 — E-STOP은 화면 오른쪽 위 버튼입니다.
연결된 동안에는 왼쪽 아래 구석에 현재 보행 상태 이름이 작은 HUD로 뜹니다.
세로가 짧은 화면, 그러니까 폰이나 높이 500 px 미만의 창에서는 배치를 그대로 두고 요소만 작아집니다. 조이스틱·도구 버튼·워키토키는 구석으로 작게 들어가고, 왼쪽 카드는 그 위 공간까지만 차지하며 스크롤됩니다. 가로가 좁은 화면에서는 카드 폭도 좁아집니다. 빠지는 기능은 없습니다.
폭이 720 px 미만인 아주 작은 화면(작은 폰 가로 등)에서는 표시를 덜어 냅니다. 아래 도구 버튼과 워키토키 옆 버튼은 글자 없이 아이콘만 남고, 오른쪽 위 E-STOP은 비상 아이콘만 보이며, 전송량 칸의 신호 막대와 가운데 자이로가 작아지거나 빠집니다. 기능은 그대로입니다.
개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.