
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
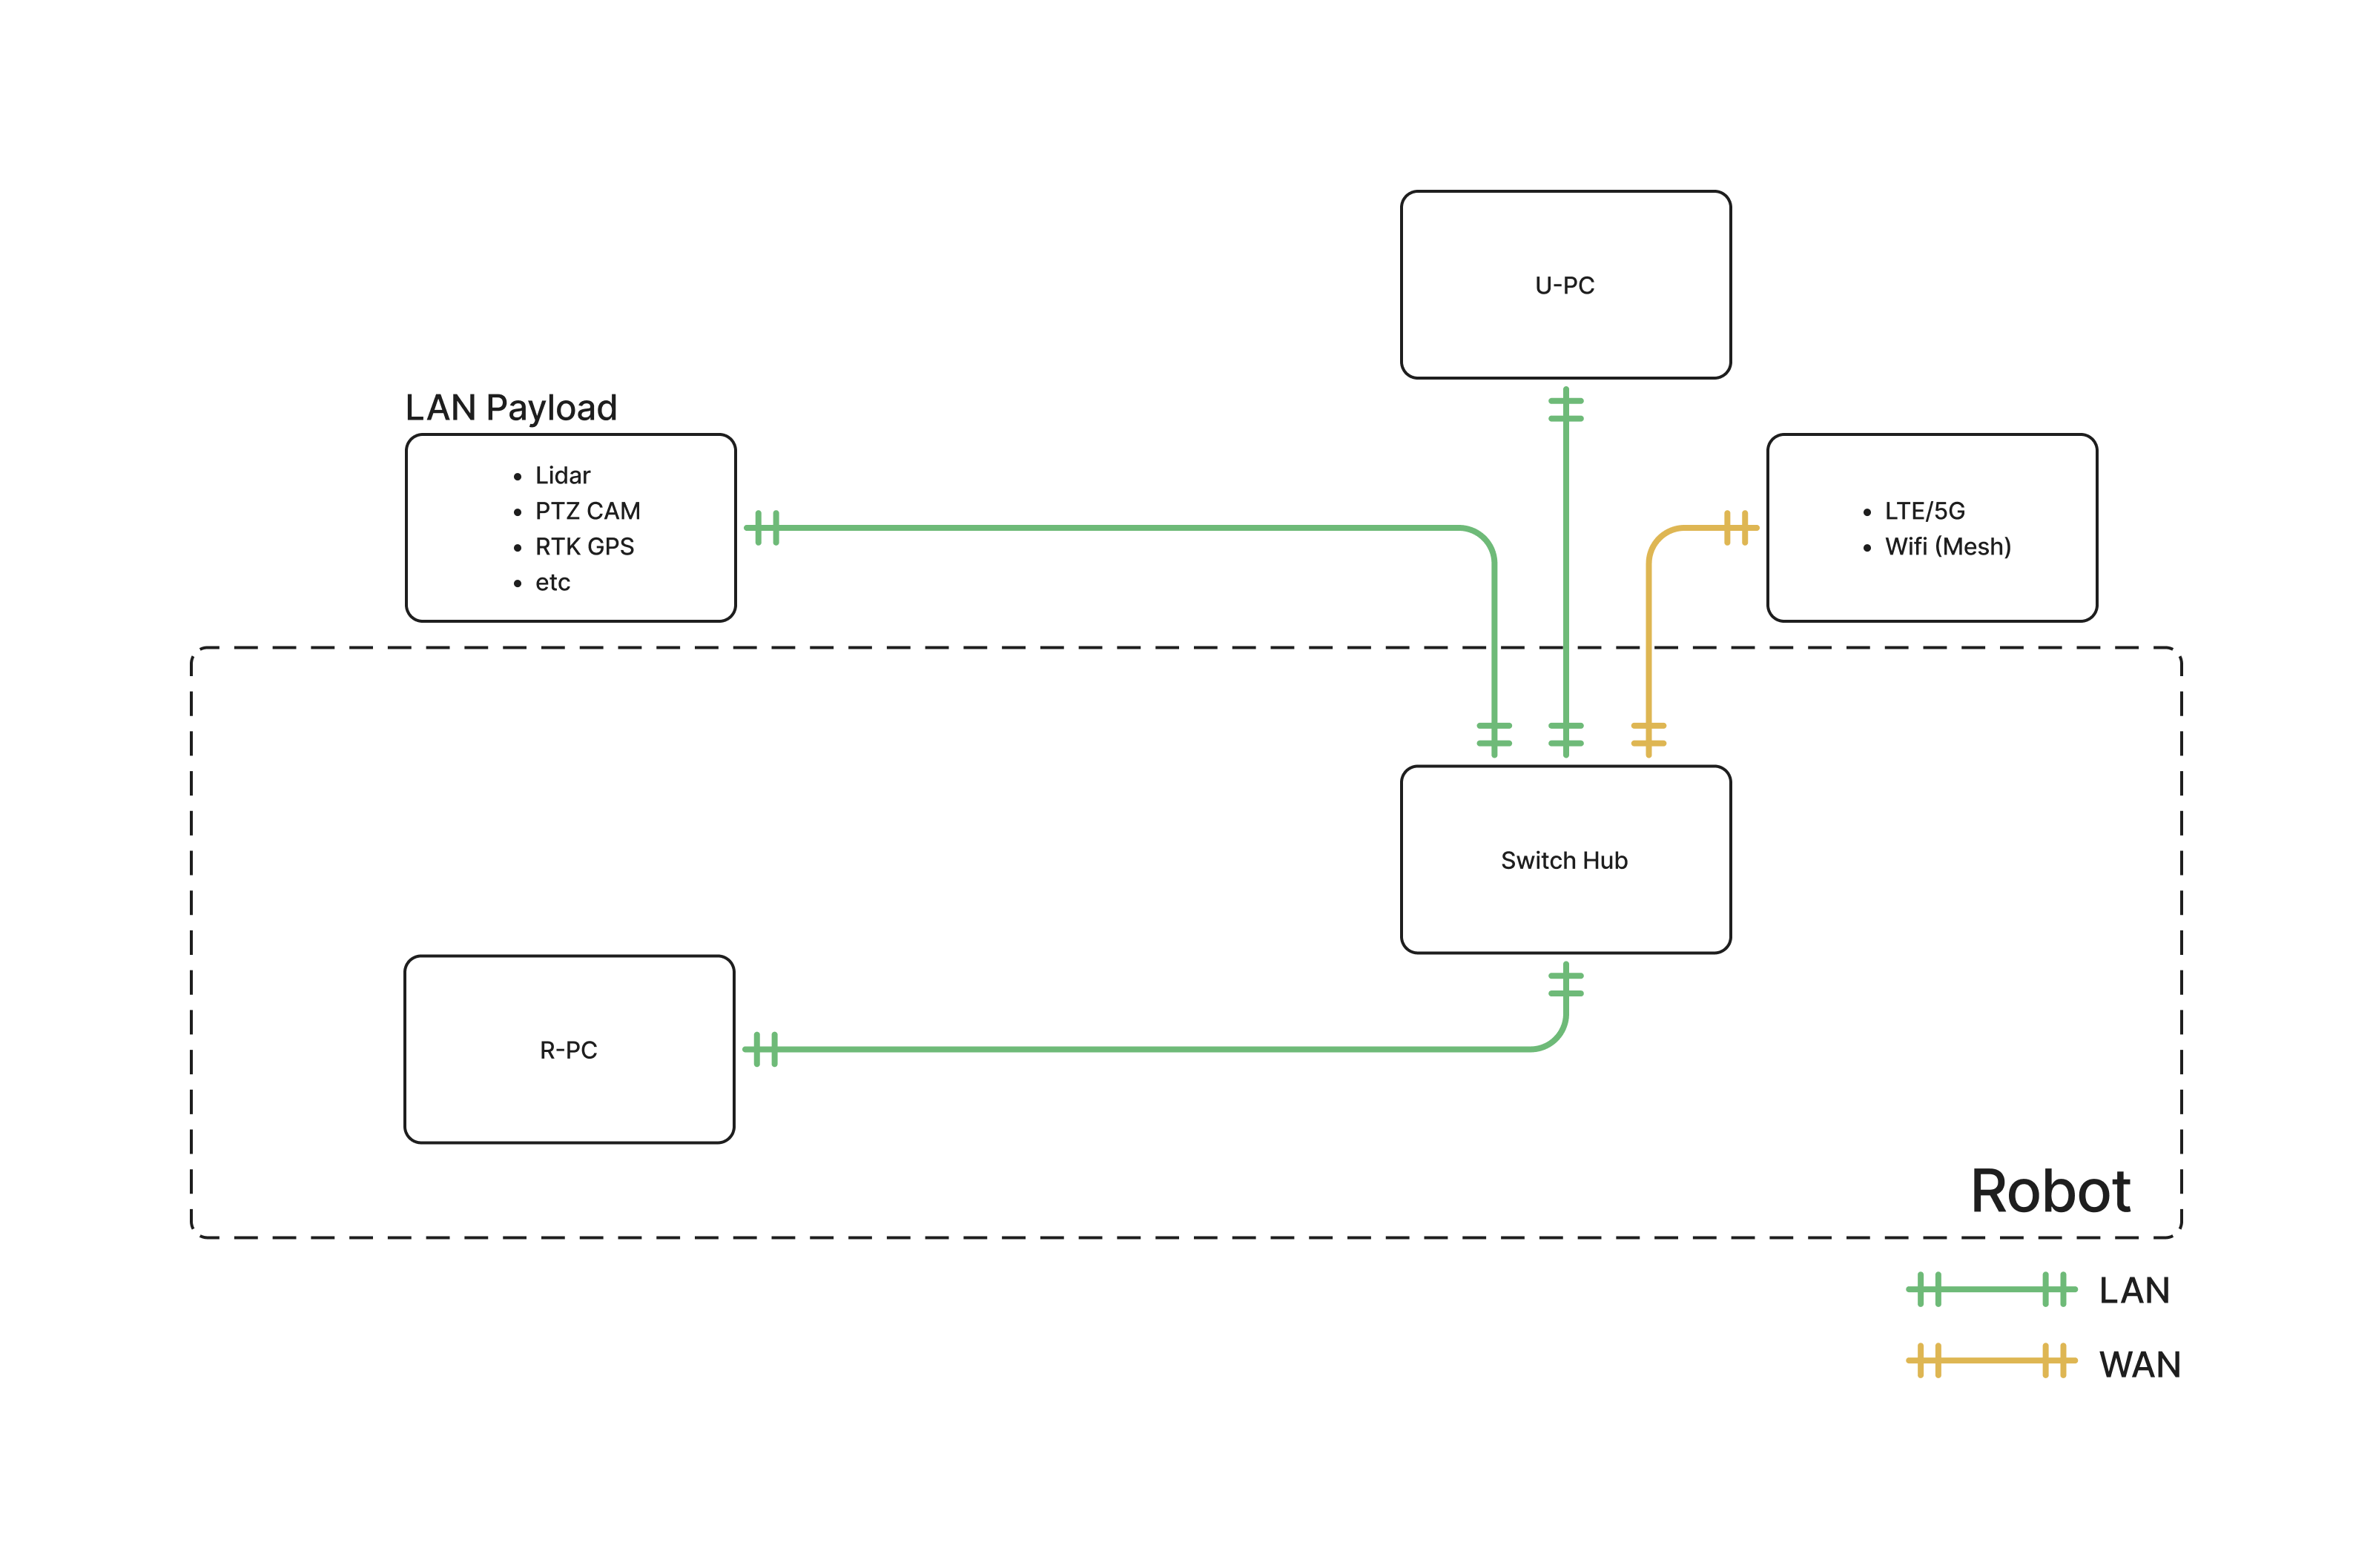
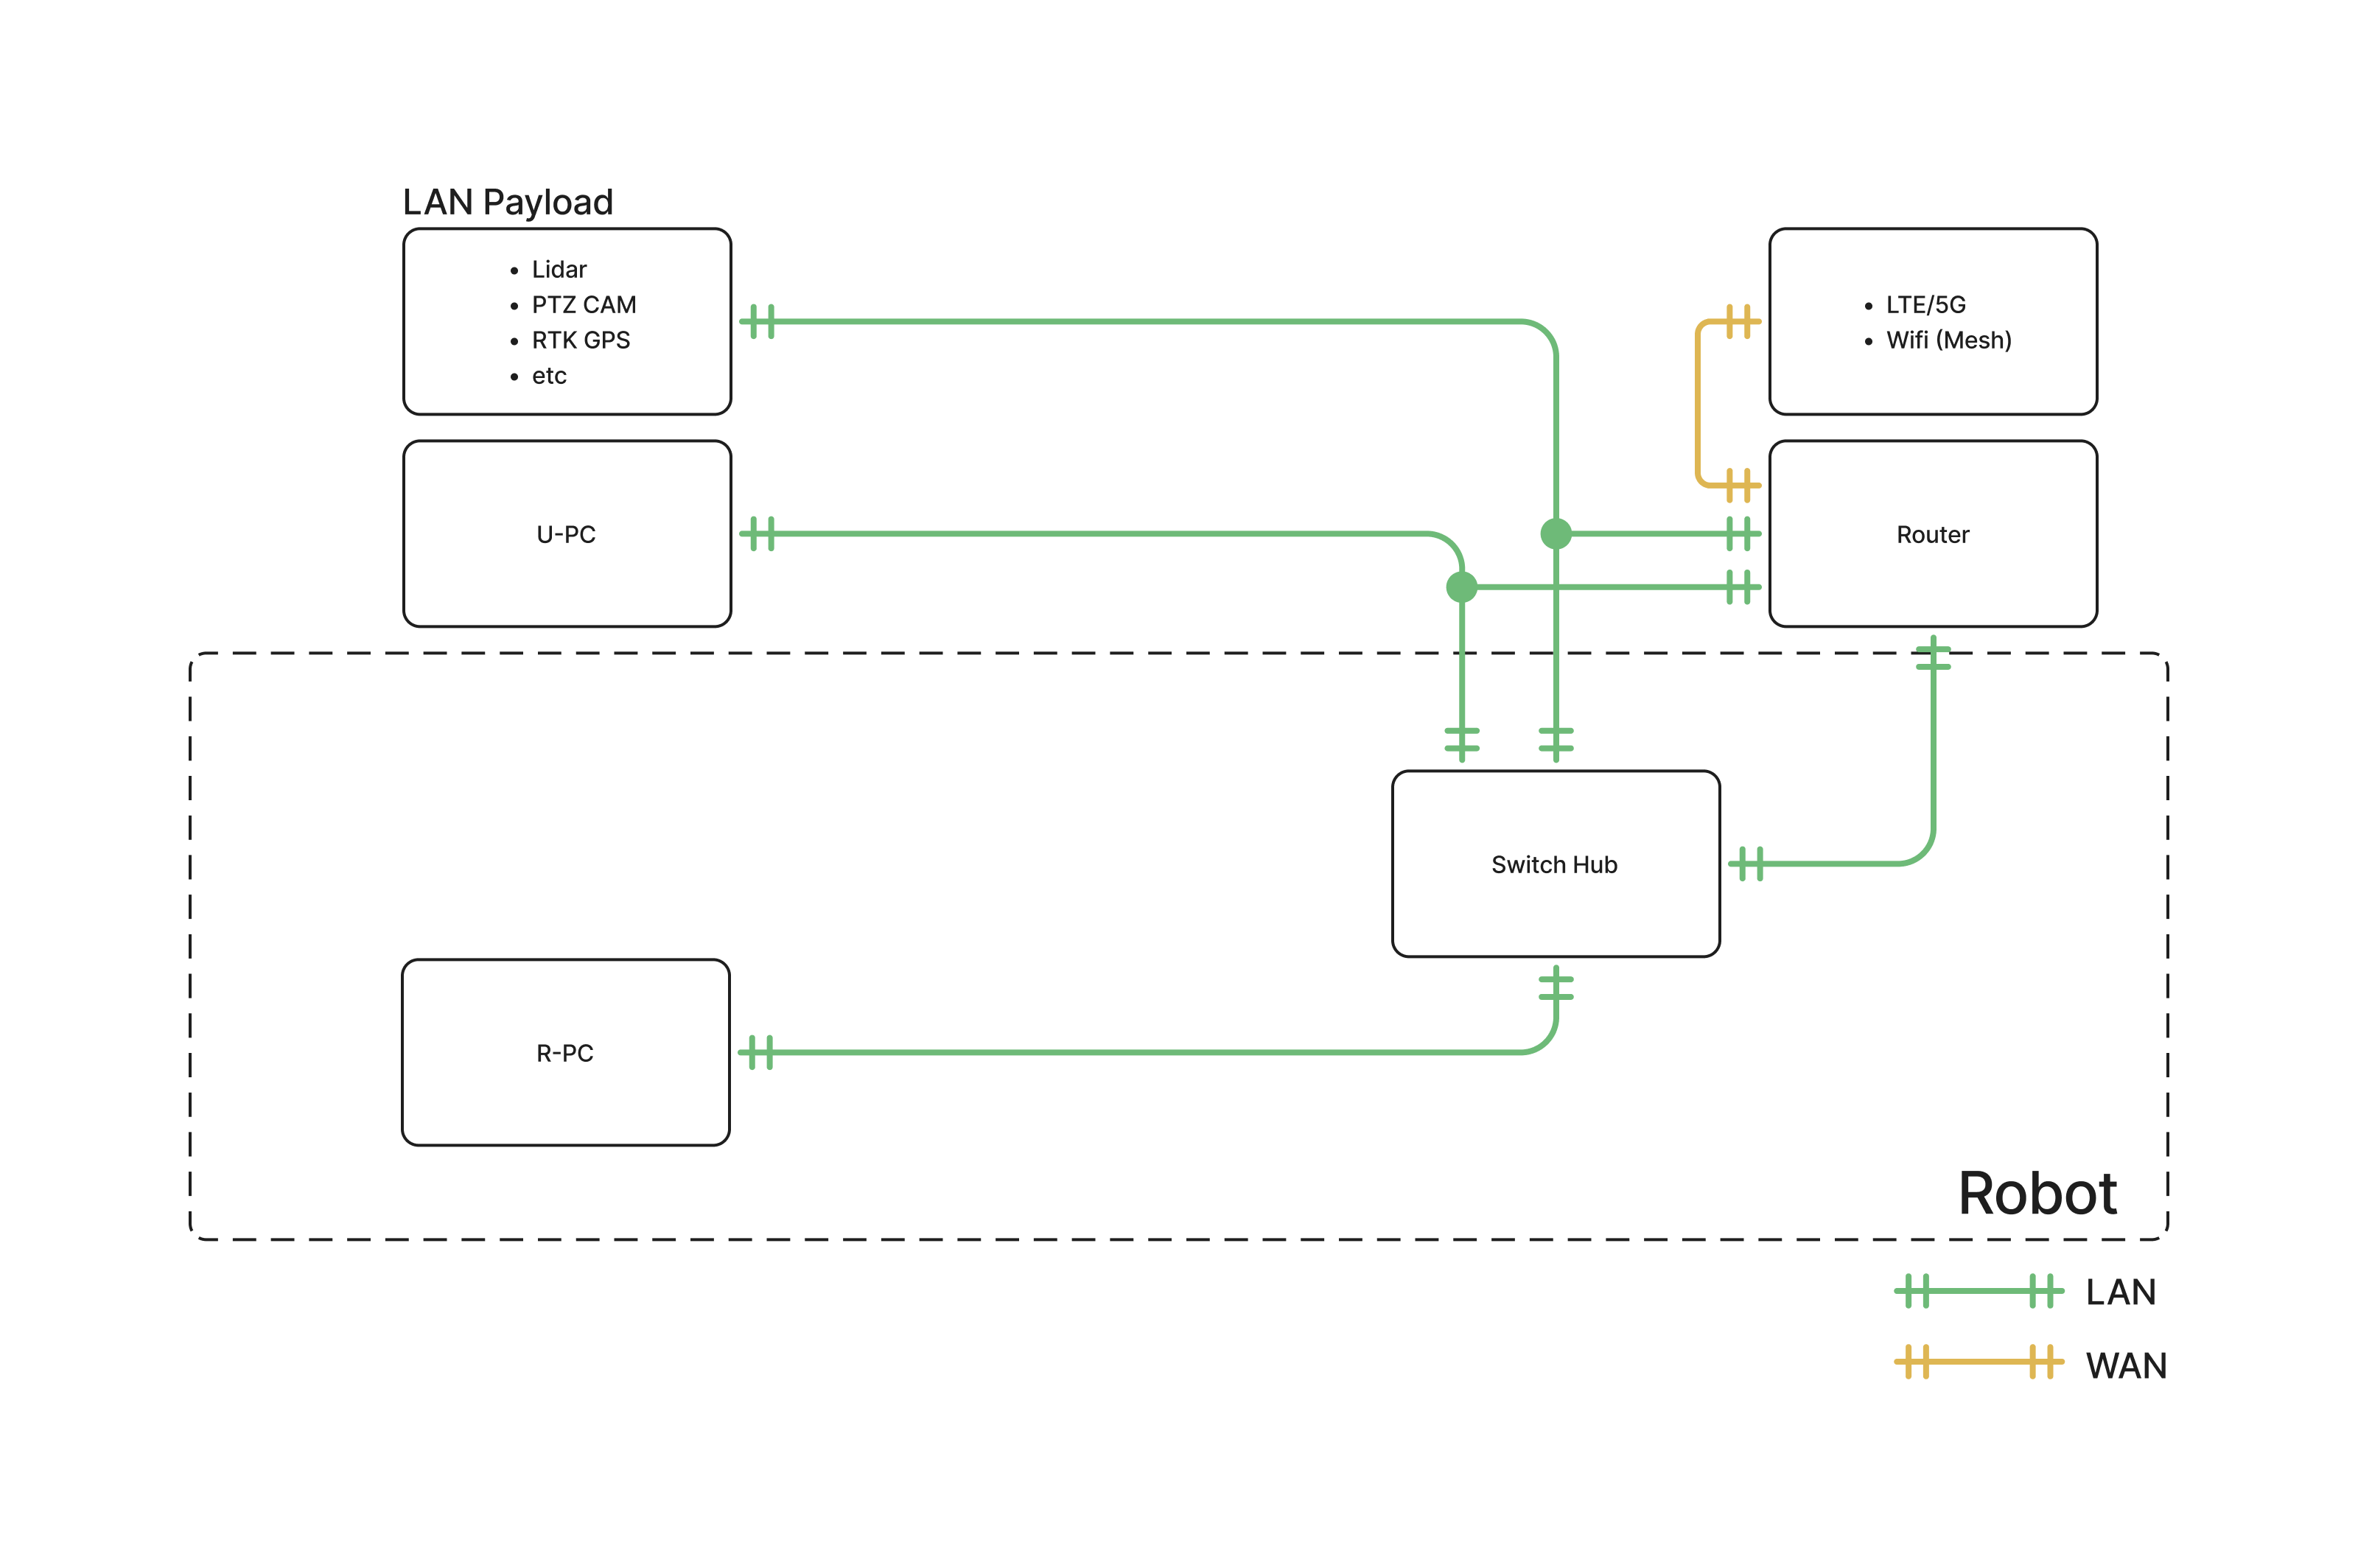
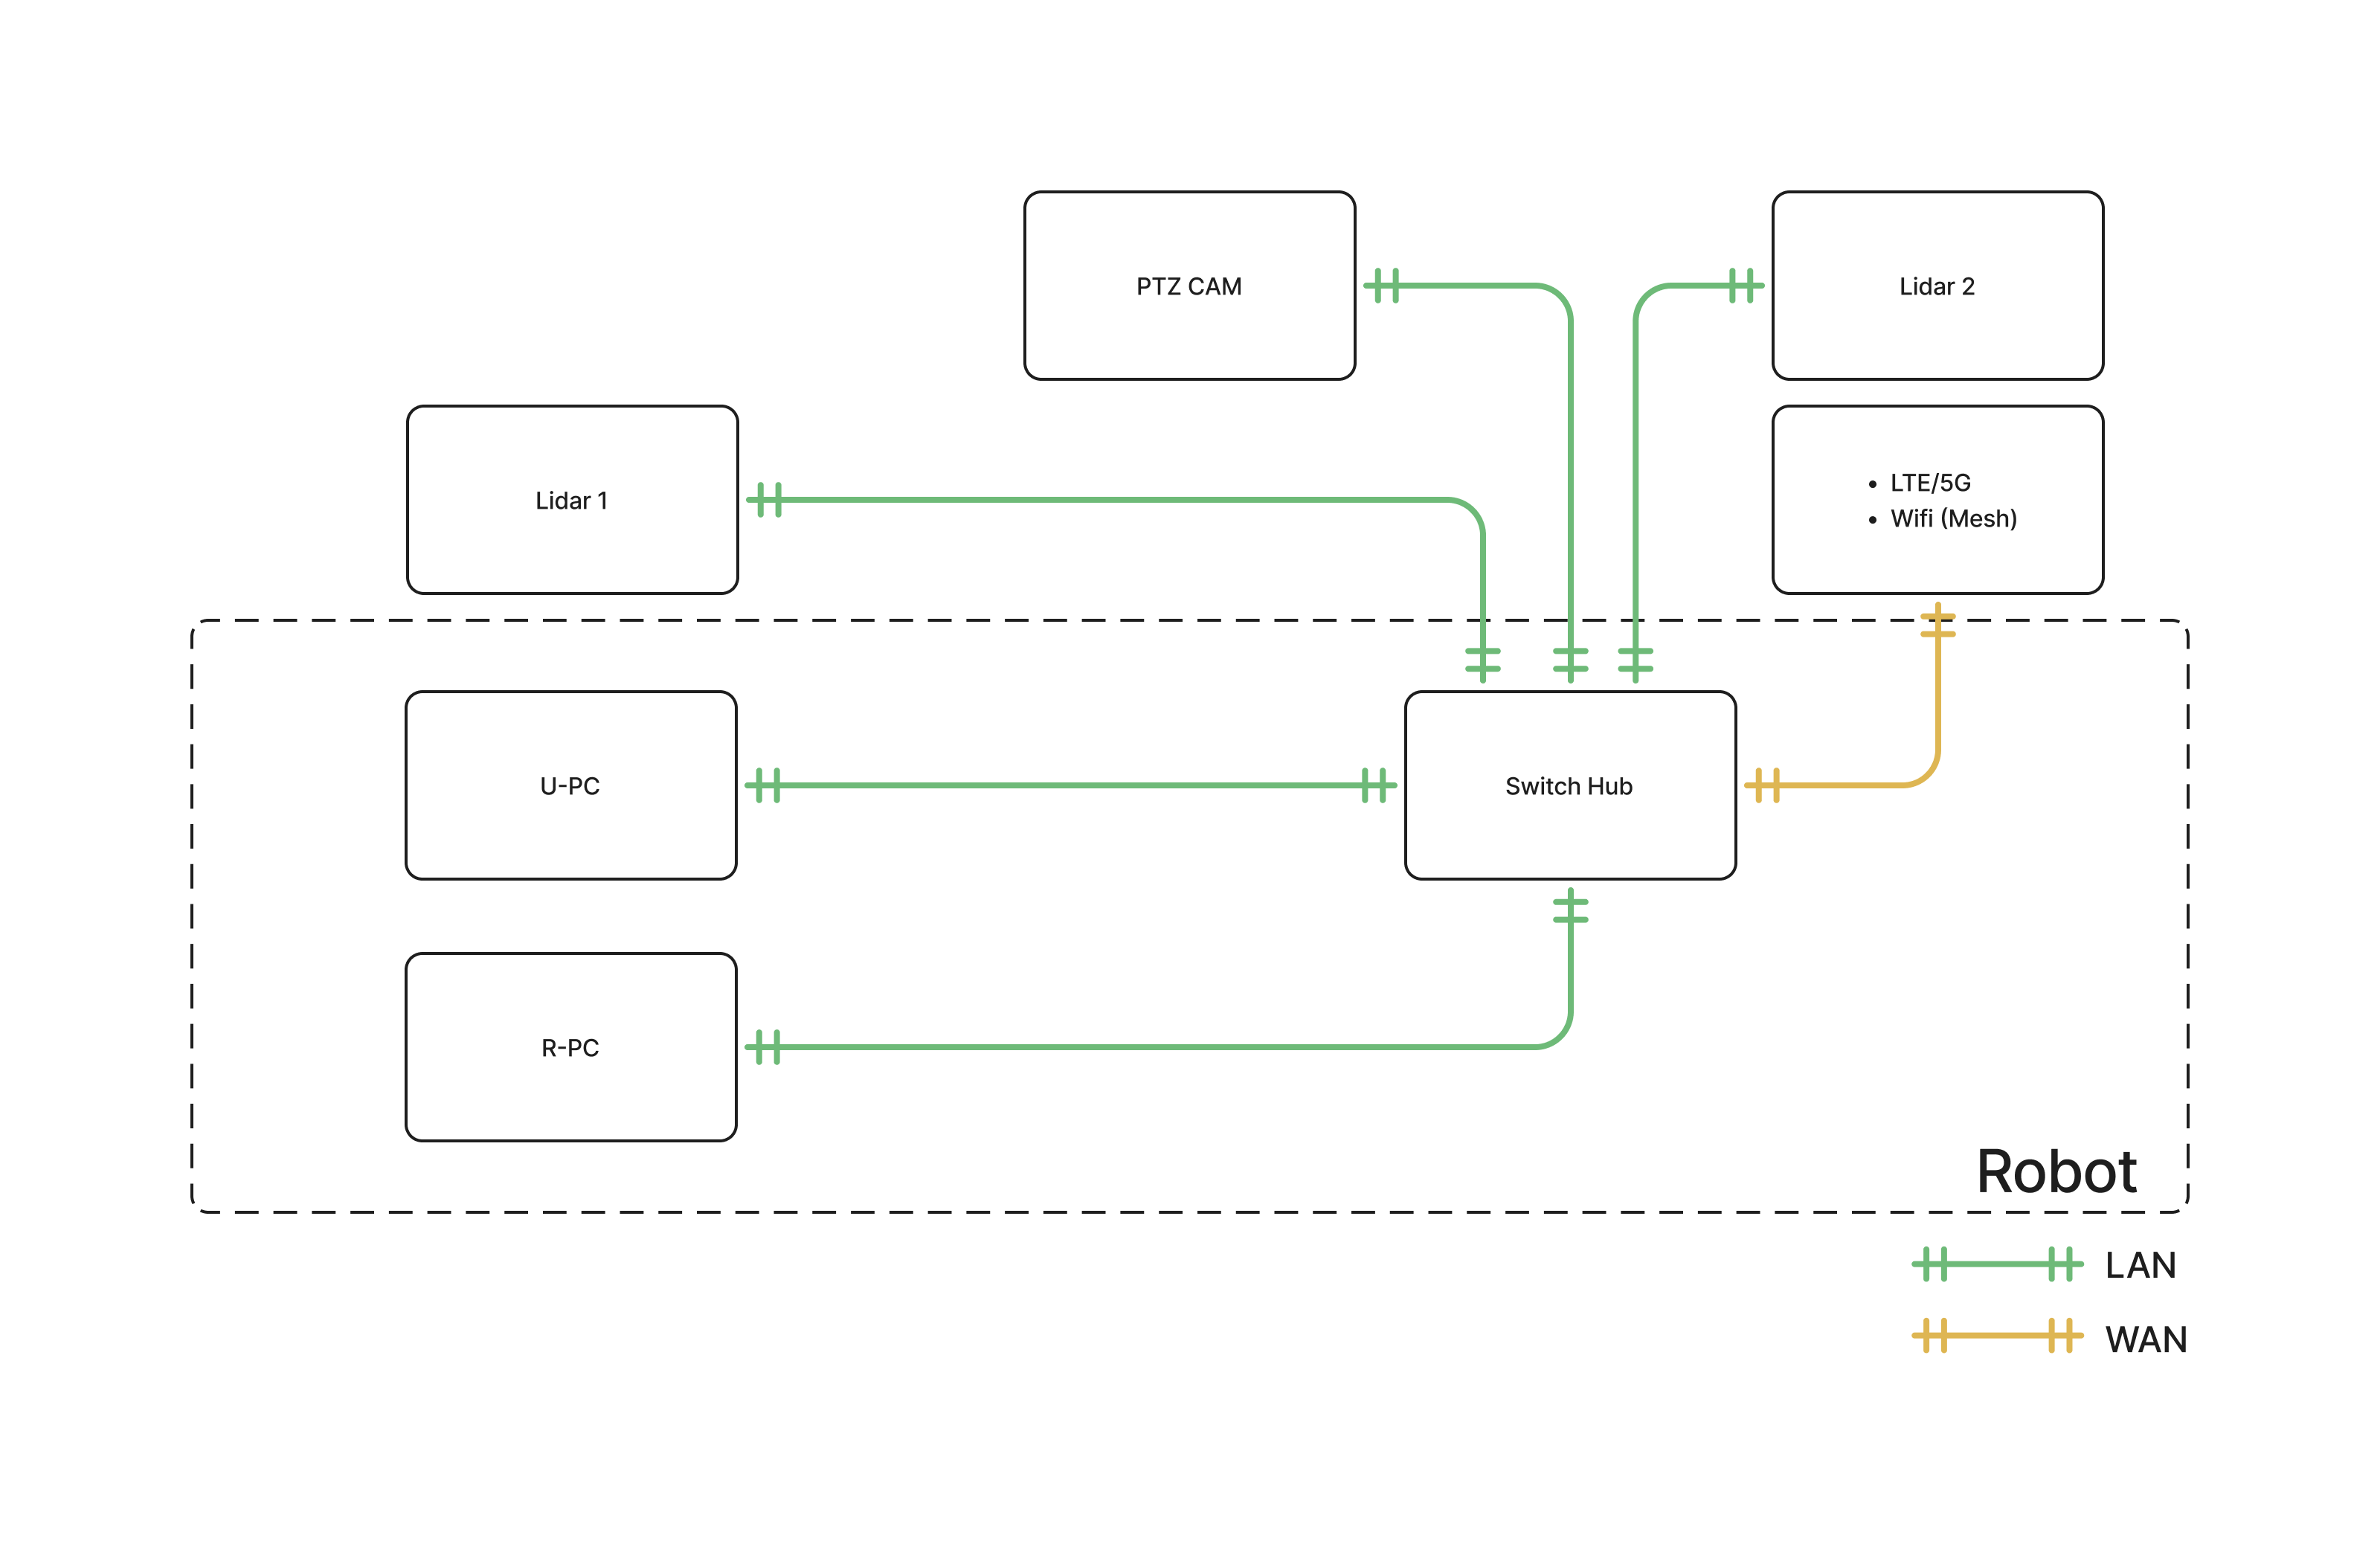
네트워크 구성은 로봇에 따라 다릅니다. 두 가지가 달라집니다.
모든 구성도에서 R-PC는 로봇의 모션 PC, U-PC는 사용자 PC입니다. 초록 선은 LAN, 주황 선은 WAN입니다.
NOTE
네트워크 구성은 버전에 따라 다를 수 있습니다. 사용 중인 로봇의 구성이 확실하지 않은 경우 문의 부탁드립니다.
U-PC가 로봇 외부에 있습니다. LAN 페이로드(LiDAR, PTZ 카메라, RTK GPS 등)는 스위치 허브에 하나의 연결을 공유합니다.
U-PC가 R-PC와 함께 로봇 내부에 탑재되고, 페이로드(LiDAR 1, LiDAR 2, PTZ 카메라)가 각각 스위치 허브에 개별 연결됩니다.
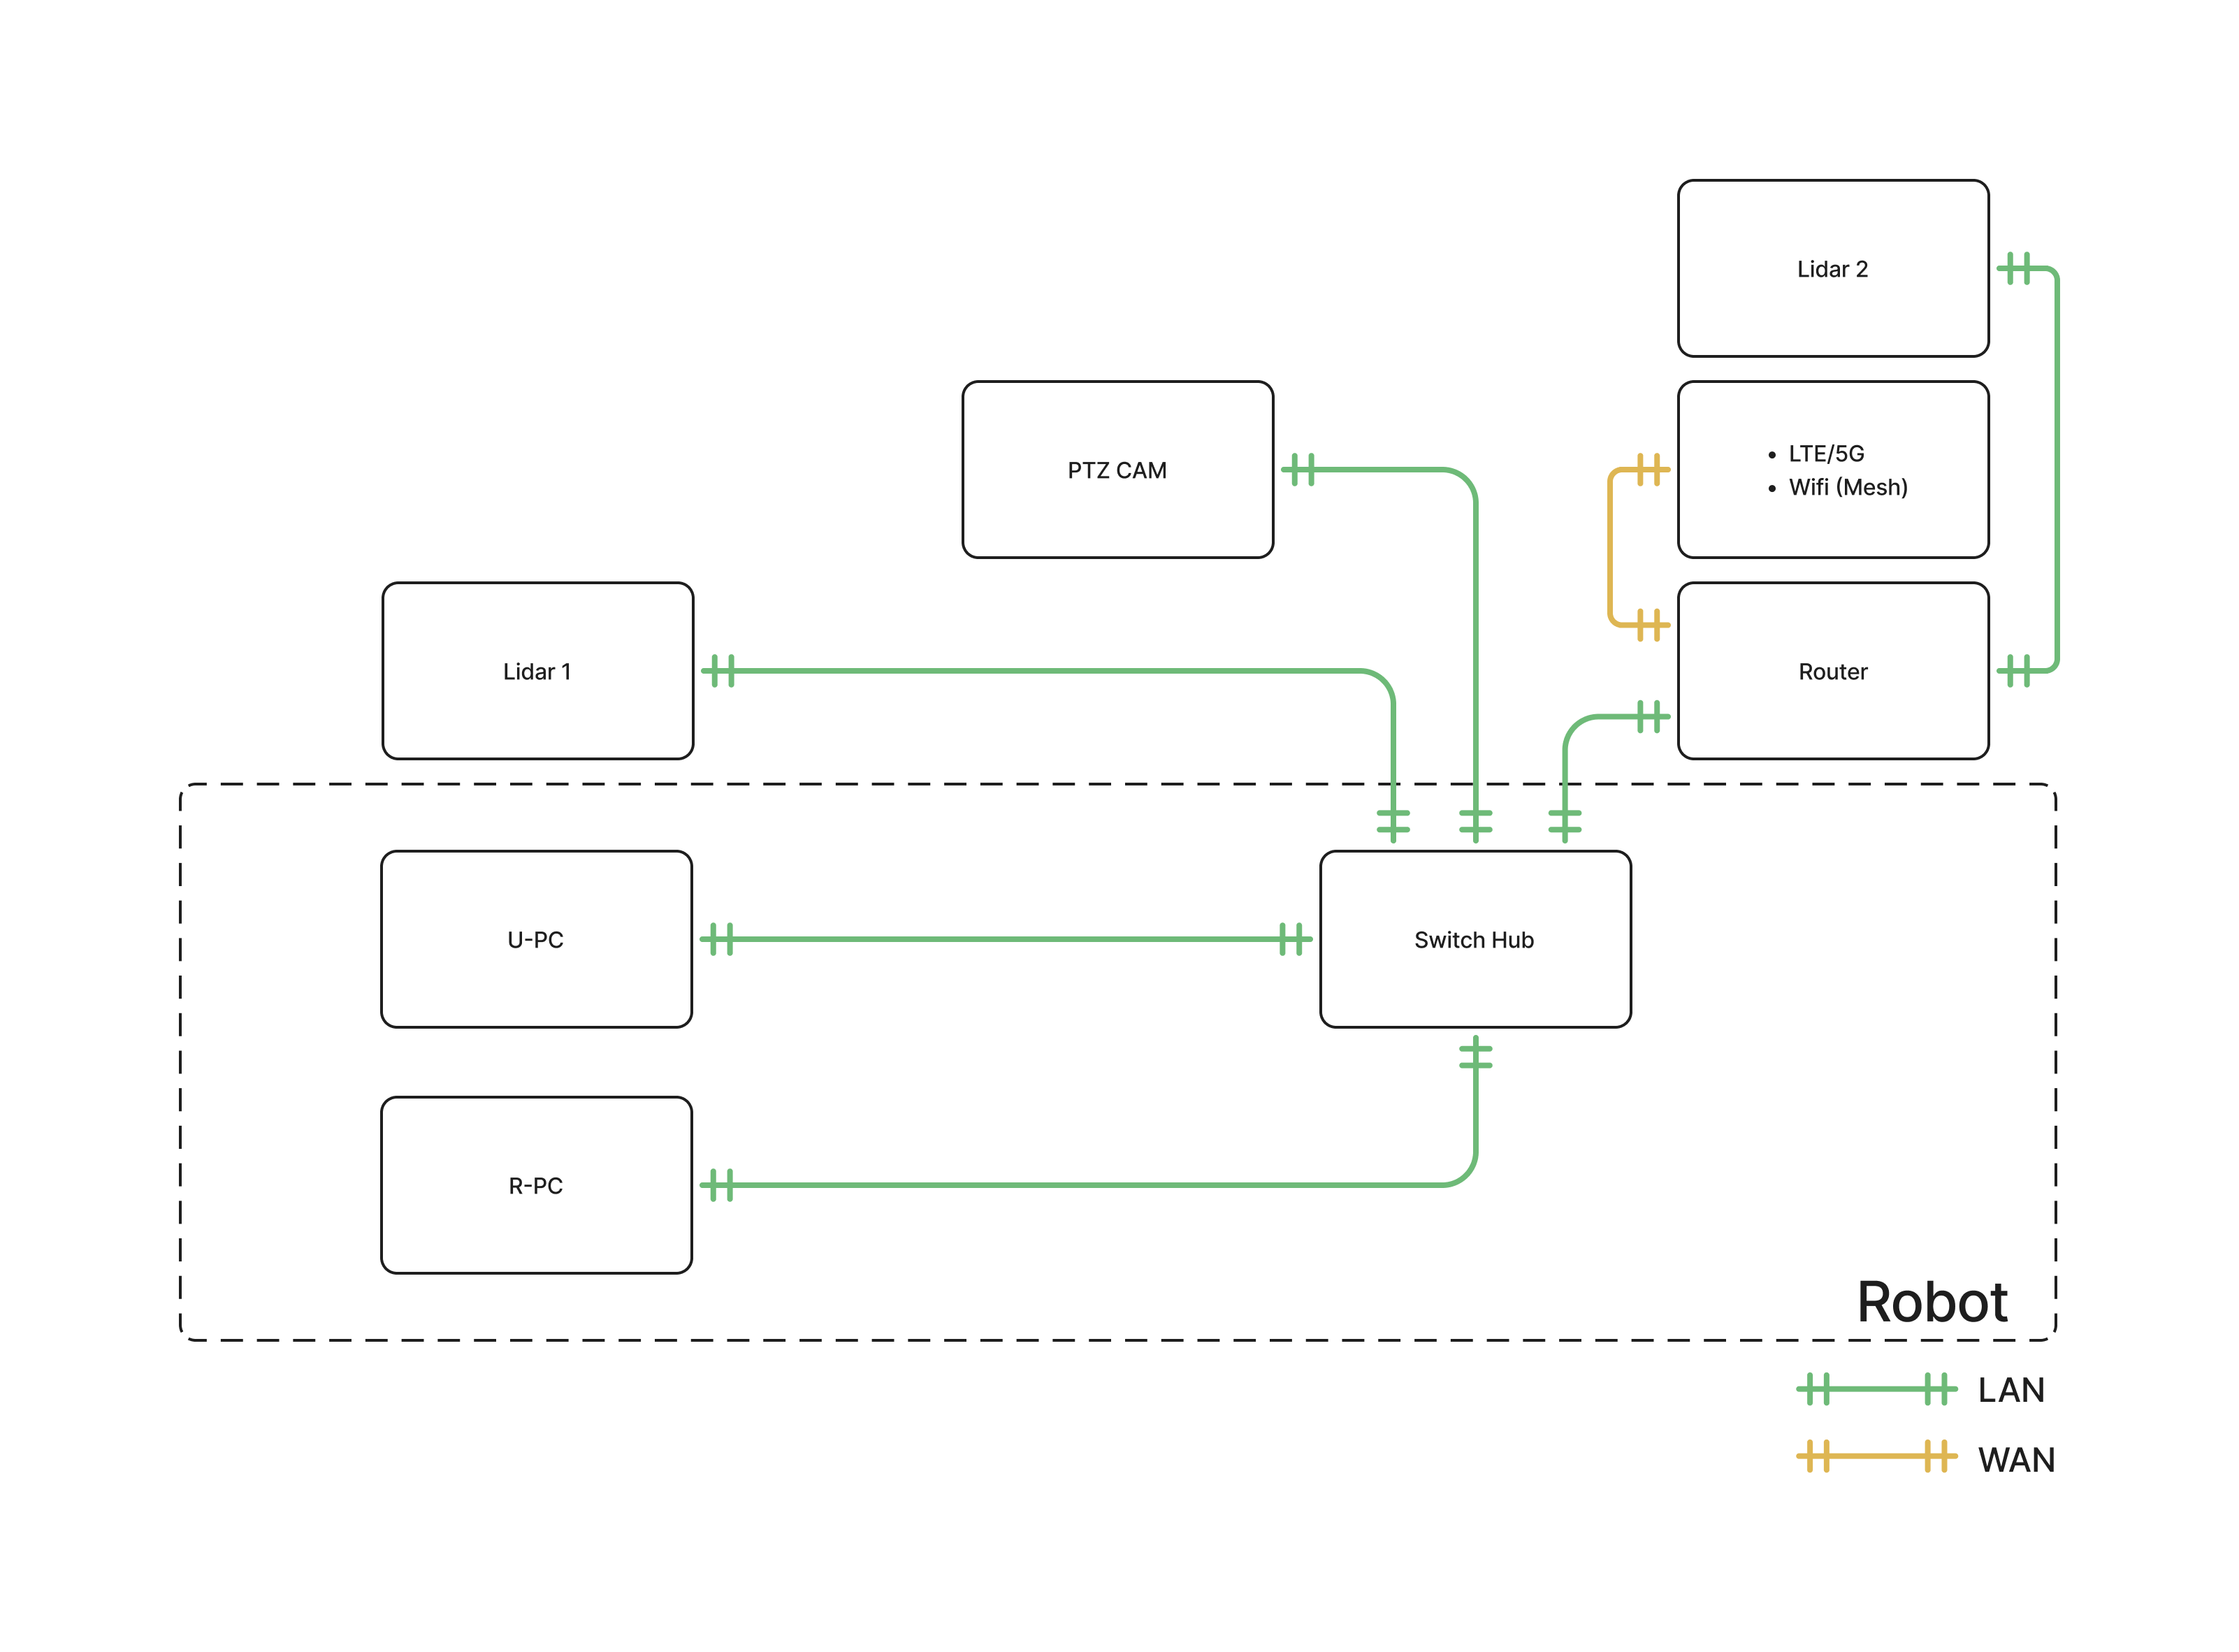
이 구성에서는 LiDAR 2가 스위치 허브에 직접 연결되지 않고 라우터를 경유합니다.
| 항목 | 값 |
|---|---|
| Wi-Fi | 2.4 GHz, 5 GHz |
| 네트워크 스위치 속도 | 기가비트 이더넷 (1 Gbps) |
| Access Point | 192.168.0.1 |
Motion PC(R-PC)는 모든 로봇에 기본 탑재됩니다. User PC(U-PC)는 옵션이며, 로봇 구성에 따라 탑재되지 않을 수 있습니다. U-PC의 주소는 탑재 위치에 따라 다릅니다.
| PC | IP | 역할 | 구성 | 사용자 접근 |
|---|---|---|---|---|
| Motion PC (R-PC) | 192.168.0.10 | 로봇 제어 | 기본 | 불가 |
| User PC (U-PC) — 로봇 내부 탑재 | 192.168.0.12 | 사용자 개발 작업 | 옵션 | 가능 |
| User PC (U-PC) — 로봇 외부 | 192.168.0.13 | 사용자 개발 작업 | 옵션 | 가능 |
Motion PC는 로봇 동작에 직접 관여하므로 사용자가 접근할 수 없습니다. 사용자 개발 작업은 U-PC에서 수행합니다.
U-PC에 연결되지 않는 경우
U-PC의 주소는 로봇 내부에 탑재된 경우 192.168.0.12, 로봇 외부에 있는 경우 192.168.0.13입니다. 연결되지 않을 경우 U-PC에 모니터를 연결하여 현재 IP를 확인해 주세요. 다른 주소를 사용 중이라면 위 주소로 고정하여 사용해 주시기 바랍니다.
R-PC가 로봇의 시각 서버입니다. 로봇이 켜져 있는 동안, 인터넷에 연결되어 있든 아니든 192.168.0.10, UDP 123번 포트로 192.168.0.0/24 대역의 모든 장비에 NTP를 제공합니다. U-PC와 같은 시각이 필요한 페이로드 PC는 인터넷 시각 서버가 아니라 R-PC를 바라보도록 설정해 주세요.
U-PC에서 다음을 실행합니다.
sudo mkdir -p /etc/systemd/timesyncd.conf.d
sudo tee /etc/systemd/timesyncd.conf.d/zz-rbq.conf <<'EOF'
[Time]
NTP=
NTP=192.168.0.10
FallbackNTP=
PollIntervalMinSec=16
PollIntervalMaxSec=64
EOF
sudo timedatectl set-ntp true
sudo systemctl restart systemd-timesyncd
sudo timedatectl set-local-rtc 0
설정 후 timedatectl timesync-status로 확인합니다. Server가 192.168.0.10이고 Offset이 수 ms 이내로 유지되면 정상입니다.
첫 동기화에서 시각이 한 번에 바뀔 수 있습니다
U-PC 시각이 R-PC와 크게 다르면 첫 동기화에서 한 번에 맞춰지고, 이후에는 조금씩 보정됩니다. 시각에 민감한 프로그램은 timedatectl에 System clock synchronized: yes가 표시된 뒤에 실행해 주세요.
로봇 시각은 실제 시각과 다를 수 있습니다
R-PC를 따르는 장비는 모두 같은 시각을 쓰지만, 이 시각이 실제 시각과 일치한다고 보장하지는 않습니다. 로봇 장비 사이에서 데이터의 시각을 맞추는 용도로 사용하고, 실제 시각의 기준으로 쓰지 마세요.