
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
로봇에 짐을 얹으면 무게 중심이 옮겨져 보행이 흔들립니다. 설정 › 페이로드 설정의 로봇 페이로드 설정에 적재물의 질량과 무게중심을 등록하면 그 값이 보행 동역학에 반영되어 안정성이 회복됩니다.
참고
정확한 사양을 몰라도 대략적인 질량과 무게중심 높이(Z)는 넣어 두시길 권합니다. 근사값만으로도 보행이 눈에 띄게 안정되며, 비워 두는 것이 가장 불리합니다.
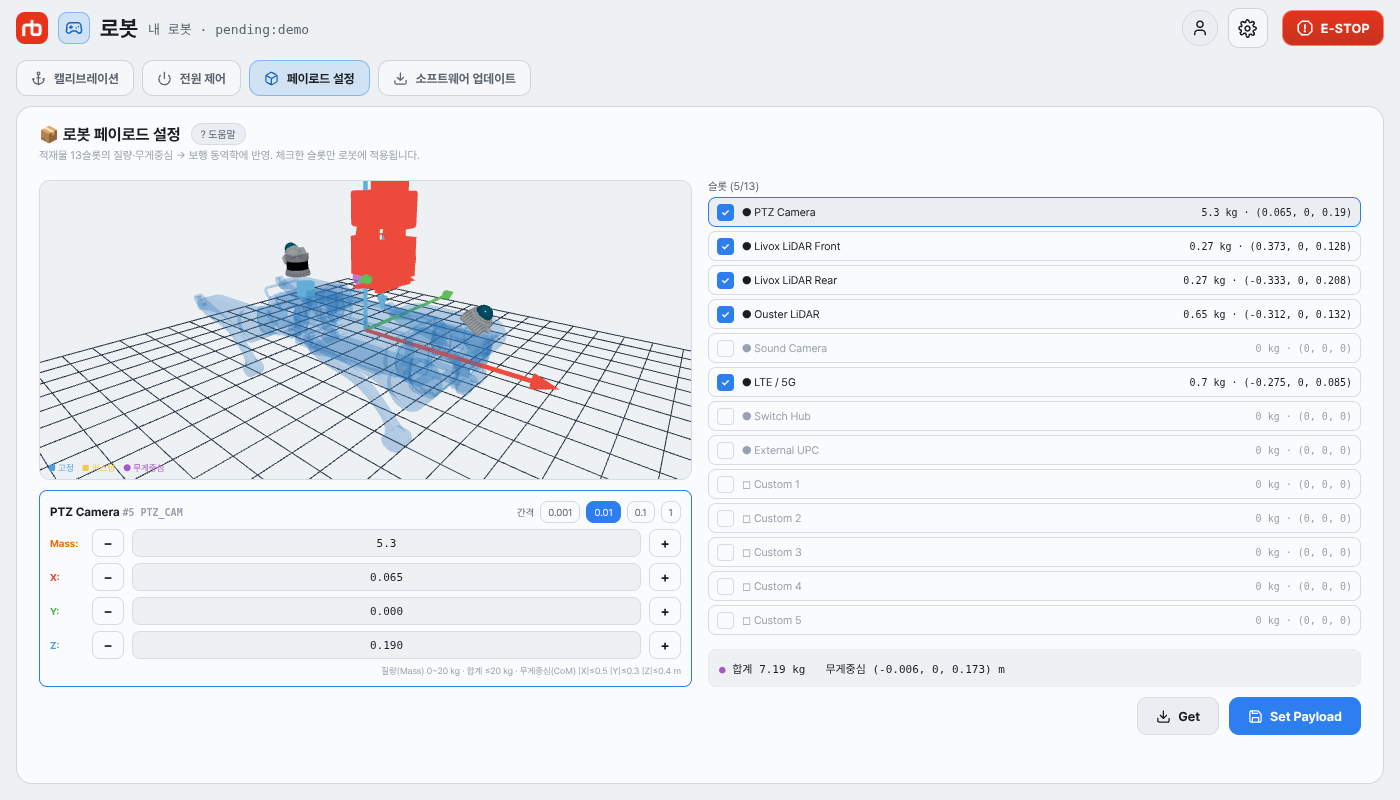
넓은 화면에서는 좌우 2단, 좁은 화면에서는 위아래로 쌓입니다.
| 자리 | 내용 |
|---|---|
| 왼쪽 위 | 3D 미리보기 — 등록된 페이로드가 마커로 표시됩니다. 마커를 누르면 그 슬롯이 선택되고, X/Y/Z 화살표를 끌어 위치를 옮길 수 있습니다 |
| 왼쪽 아래 | 선택 슬롯 편집창 — Mass · X · Y · Z 네 칸. 아무것도 고르지 않았으면 첫 슬롯이 대상입니다 |
| 오른쪽 위 | 슬롯 표 — 로봇이 보고한 슬롯 목록. ●는 고정 페이로드, ◻는 사용자 슬롯입니다 |
| 오른쪽 아래 | 합계와 Get · Set Payload 버튼 |
Mass(kg)와 X · Y · Z(m)를 넣습니다. 칸을 직접 눌러 숫자를 치거나, − · + 로 조절합니다. 한 번에 얼마씩 움직일지는 편집창 오른쪽 위의 간격 (0.001 · 0.01 · 0.1 · 1)으로 정합니다.Set Payload 가 눌리지 않습니다.Set Payload 를 누른 뒤 확인 창에서 적용 을 누릅니다. 확인 창에 장착 슬롯 수와 합계가 다시 표시됩니다. 체크를 해제한 슬롯은 질량 0으로 전송되어 비워집니다.Get은 로봇에 저장된 슬롯을 다시 읽어옵니다 — 편집 중이던 값은 버려집니다.
편집창 맨 아래 줄에 지금 로봇이 허용하는 범위가 그대로 표시됩니다. 로봇이 값을 알려 주지 않는 구형 소프트웨어에서는 아래 기본값을 씁니다.
| 항목 | 범위 |
|---|---|
| 슬롯별 질량 | 0 ~ 20 kg |
| 전체 합계 | 20 kg 이하 |
| 무게중심 | |X| ≤ 0.5 m · |Y| ≤ 0.3 m · |Z| ≤ 0.4 m |
주의
질량·무게중심을 바꾼 뒤에는 무게 중심 보정(ZMP)을 다시 수행하시길 권합니다. 보정값은 그때의 적재 상태를 기준으로 저장되므로, 짐이 바뀌면 이전 보정이 맞지 않습니다. 보정은 정비 › 캘리브레이션에 있습니다.
| 화면에 나오는 말 | 뜻과 조치 |
|---|---|
| 읽기 실패 — 로봇 연결 확인 | 로봇과 연결되어 있지 않습니다. 연결을 확인하세요 |
| 구버전 로봇 — 13슬롯 미지원 | 로봇 소프트웨어가 슬롯 방식을 지원하지 않습니다. 로봇 소프트웨어 업데이트 후 다시 시도하세요 |
| 합계가 상한 20 kg 을 넘습니다 | 슬롯을 줄이거나 질량을 낮추세요. 넘는 동안에는 전송되지 않습니다 |
| 적용 실패 — 허용 범위 초과이거나 연결 끊김 | 위 허용 범위를 벗어났거나 전송 중 연결이 끊겼습니다 |
일부 로봇은 고정 장비가 이미 로봇 쪽 설정에 반영되어 있어 사용자 슬롯 한 칸만 보입니다. 슬롯 수가 예상과 다르면 정상 동작이니 그대로 쓰시면 됩니다.
어느 슬롯에 어떤 값을 넣었는지, 합계는 얼마였는지, 그리고 화면에 나온 문구를 함께 알려주시면 확인이 빠릅니다.
→ 기술지원 요청