
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
모션 명령은 제어 홈 왼쪽의 모션 카드에서 보냅니다. 짧게 탭하면 즉시 명령이 나가고, 로봇의 현재 보행 상태와 맞는 버튼이 강조됩니다.
DANGER
여기 있는 명령은 모두 실제 로봇을 움직입니다. 누르기 전에 사람·동물·장애물을 2 m 이상 떨어뜨리고, 로봇이 자동 기동을 마치고 안정된 바닥에 서 있는지 확인하세요.
| 버튼 | 로봇 동작 |
|---|---|
SIT | 앉은 자세로 접습니다. 조이스틱 입력은 무시됩니다 |
STAND | 앉아 있으면 일어섭니다. 보행·계단 중이면 멈춰서 제자리에 섭니다 |
WALK | 보행을 시작합니다 — 이제 조이스틱이 로봇을 움직입니다 |
STAIRS | 계단 보행: 걸음이 느려지고 몸체가 경사에 맞춰 기울어집니다 |
DOCKING | 충전 도크까지 스스로 걸어가 올라갑니다. 도킹이 가능할 때만 버튼이 나옵니다 — 비전 토글 DOCK 스캔이 켜진 동안에는 사라집니다(영상 위 도킹 오버레이가 대신합니다). 로봇 설정에서 스캔을 꺼 두었으면 버튼이 그대로 나옵니다 |
서 있는 동안 조이스틱은 로봇을 이동시키지 않고 자세를 조정합니다.
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 고개 위 / 아래 |
| L 스틱 | 좌 / 우 | 좌 / 우 롤 |
| R 스틱 | 앞 / 뒤 | 높이 올리기 / 내리기 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 전진 / 후진 |
| L 스틱 | 좌 / 우 | 좌 / 우 이동 |
| R 스틱 | 앞 / 뒤 | 피치 앞 / 뒤 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 전진 / 후진 |
| L 스틱 | 좌 / 우 | 좌 / 우 이동 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
WARNING
계단과 경사에서는 천천히, 똑바로 접근하세요. 로봇이 자세를 맞추는 동안 손으로 개입하지 마세요.
보행별 단 높이 한계와 사용 조건은 계단과 단차에 있습니다.
카드 맨 아래의 점선 버튼 명령을 누르면 명령 선택 그리드가 열립니다(탭하면 즉시 실행 후 닫힘). 타일을 탭하면 그 명령이 전송되고 그리드가 닫힙니다.
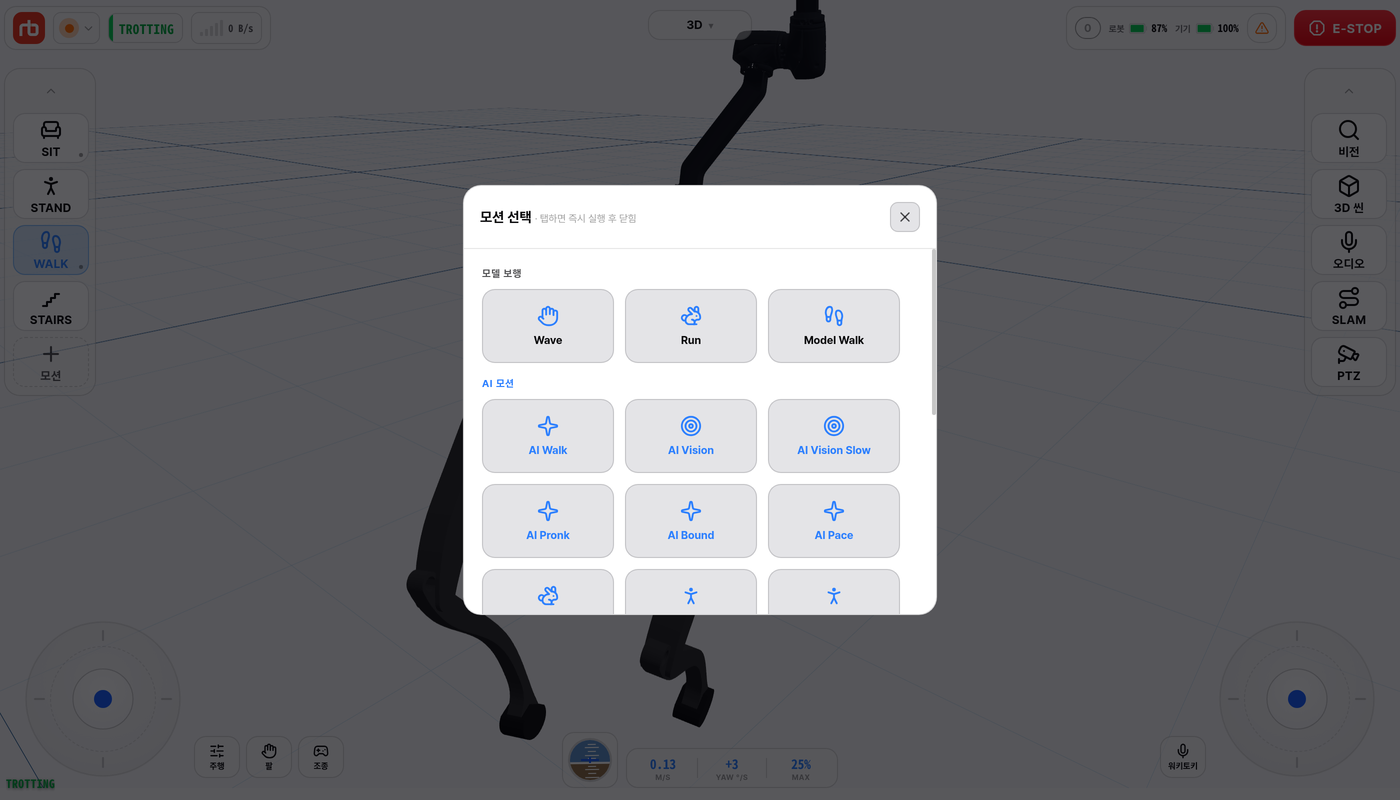
STAIRS와 DOCKING은 그리드에 없습니다 — 이미 모션 카드에 버튼으로 있습니다.
모델 보행
| 타일 | 로봇 동작 |
|---|---|
Wave | 손 흔들기 동작 |
Run | 빠른 트롯. 휠 로봇에서는 보이지 않습니다 |
Model Walk | 모델 기반 기본 보행 |
AI 모션
로봇의 학습된(AI) 정책으로 움직이는 보행입니다. 타일을 탭하면 바로 실행됩니다.
AI 모션
일부 AI 모션은 뛰거나 달리거나 두·세 다리로 균형을 잡습니다. 먼저 로봇을 세우고, 사방 2 m 이상을 비우고, 평평하고 미끄럽지 않은 바닥에서 쓰세요.
| 타일 | 로봇 동작 |
|---|---|
AI Walk | 학습된 정책으로 걷습니다 |
AI Eco | 효율적인 학습 정책으로 걷습니다. Vision Walk으로 지형 인식 정책을 전환할 수 있습니다 |
AI Vision | 카메라로 지형을 읽으며 학습된 정책으로 걷습니다 |
AI Vision Slow | AI Vision 과 같되 더 천천히 걷습니다 |
AI Pronk | 네 다리를 함께 모아 뜁니다 |
AI Bound | 바운드 보행 — 앞다리 한 쌍과 뒷다리 한 쌍이 함께 움직입니다 |
AI Pace | 페이스 보행 — 같은 쪽 다리가 함께 움직입니다 |
AI Run | 빠르게 달립니다 |
AI 2Leg L / AI 2Leg R / AI 2Leg F | 두 다리로 균형을 잡습니다(왼쪽·오른쪽·앞쪽 한 쌍) |
AI 3Leg HL | 왼쪽 뒷다리를 들고 세 다리로 균형을 잡습니다 |
정밀·보정
| 타일 | 로봇 동작 |
|---|---|
무게 중심 보정 | 균형 보정. 서 있는 상태에서 실행합니다. 로봇이 한 걸음 천천히 걸어 다리를 가지런히 놓은 뒤 보정하고, 진행 상황은 팝업에 표시됩니다. 주변 공간을 비워 두세요 |
로봇 점검 | 서 있는 상태에서 몸통을 롤 → 피치 → 요 순서로(±15°) 계속 기울입니다. STAND를 누르면 멈춥니다 |
포지션 제어
로봇 자세를 강제하거나 수동 복구를 여는 주황색 타일입니다.
포지션 제어
포지션 제어는 궤적 없이 자세를 바꿉니다. 평지에서 로봇이 바닥에 있을 때만 쓰세요. 일반 복구가 통하지 않을 때를 위한 수단입니다.
| 타일 | 로봇 동작 |
|---|---|
Manual Recovery | 같은 창에서 수동 복구 패널을 엽니다 — 아래 참고 |
Lock Joints | 지금 자세를 유지합니다 |
Position Sit | 궤적 없이 앉은 자세를 강제합니다 |
Position Stand | 궤적 없이 선 자세를 강제합니다 |
수동 복구는 STAND·WALK로도 일어서지 못하는 넘어진 로봇을 관절 하나씩 잠그고 조그해서 정리하는 패널입니다. 명령에는 응답이 없으므로, 결과는 관절 각도와 다리 카드 옆 3D 화면으로 확인하세요. ✕를 누르면 그리드로 돌아갑니다.
오류 초기화 — 오류를 지우고 로봇을 복구 준비 자세로 둡니다.Auto Recovery (길게) — 낙상 복구 모션을 실행합니다. 실행될 때까지(약 0.6초) 길게 누르세요. 그 전에 손을 떼면 취소됩니다.POS STAND·POS SIT·LOCK은 궤적 없이 자세를 강제하고, LOCK은 지금 자세를 유지합니다. Auto Recovery처럼 길게 눌러야 실행됩니다.J0 Roll, J1 Hip, J2 Knee …) 있습니다. 관절마다 잠김 또는 풀림과 각도가 표시됩니다. 관절을 탭하면 잠기거나 풀립니다. 잠긴 관절은 −·+를 누르고 있는 동안 조그로 움직이며, 풀린 관절에서는 이 버튼이 비활성화됩니다. 풀린 관절에는 힘이 들어가 있지 않습니다.⚠ 텔레메트리 끊김이 표시됩니다.개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.
도킹
도킹 중에는 로봇이 스스로 움직입니다. 밀거나 방향을 바꾸지 말고, 도크가 올바른 위치에 놓여 있고 전원이 들어와 있는지 확인하세요. 도크에 올라가면 로봇은 멈추고 충전을 시작합니다.
왼쪽 조이스틱 옆 도구 버튼에서 주행을 탭하면 주행 파라미터 팝오버가 열립니다.
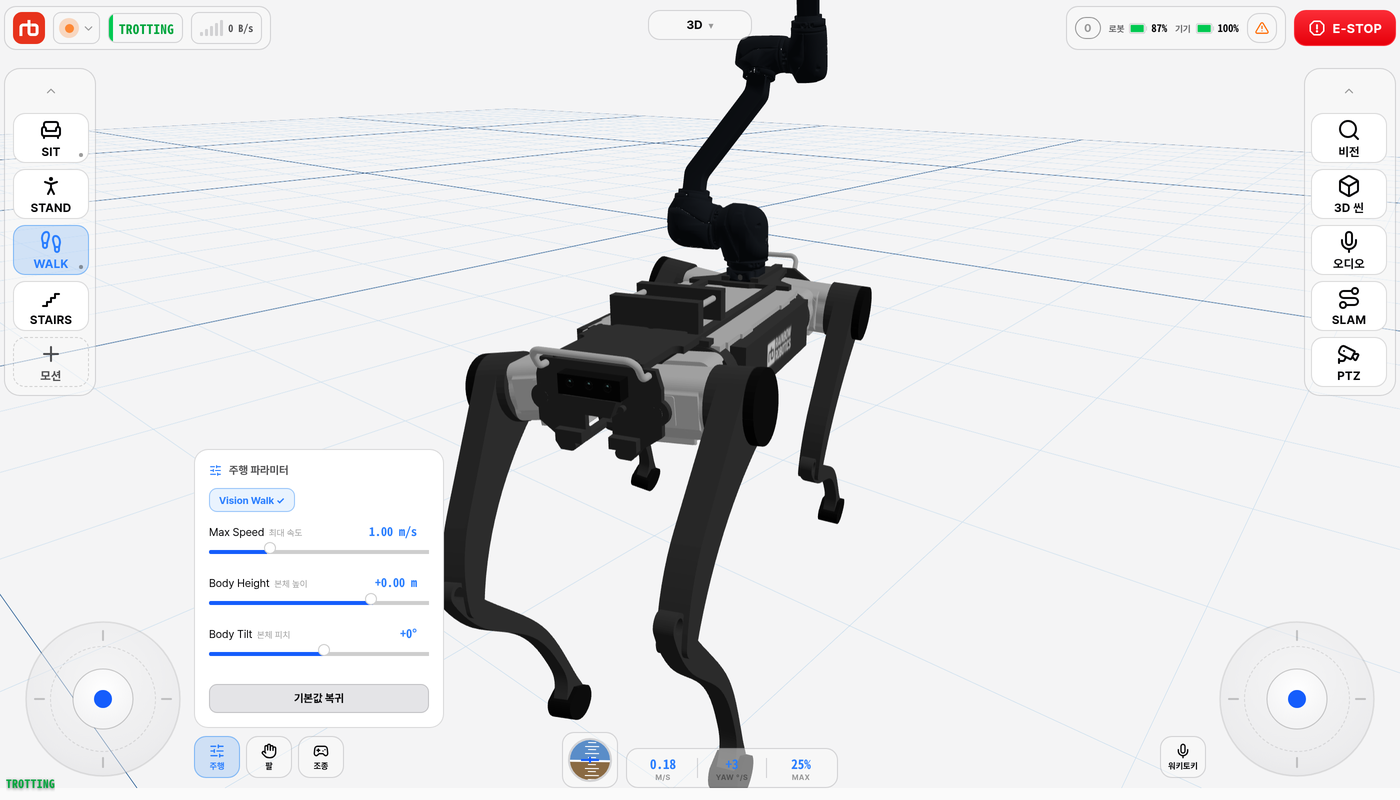
| 항목 | 범위 | 효과 |
|---|---|---|
Vision Walk | 켜기 / 끄기 | WALK 또는 AI Eco 중 카메라를 활용하는 보행 정책을 씁니다. 보행 중에 바꾸면 즉시 정책이 교체됩니다 |
Max Speed | 0.50 – 2.50 m/s | 조이스틱으로 낼 수 있는 보행 속도의 상한 |
Body Height | −0.25 – +0.10 m | 기본 자세 대비 서 있는 높이 오프셋 |
Body Tilt | −25° – +25° | 보행 중 몸체의 고정 피치 |
| 기본값 복귀 | — | 속도 1.0 m/s, 높이 0, 기울기 0으로 되돌립니다 |
슬라이더 값은 드래그 중이 아니라 손을 뗄 때 로봇에 전송됩니다.
개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.