Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
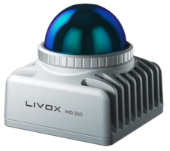
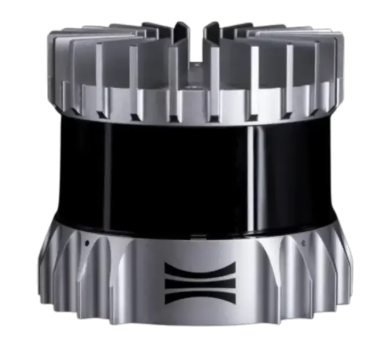
RBQ는 현장 임무와 개발 목적에 맞게 로봇의 기능을 확장할 수 있는 다양한 선택형 액세서리를 지원합니다. 센싱, 연산·통신, 전원·충전 항목을 운용 목적에 따라 구성할 수 있습니다.
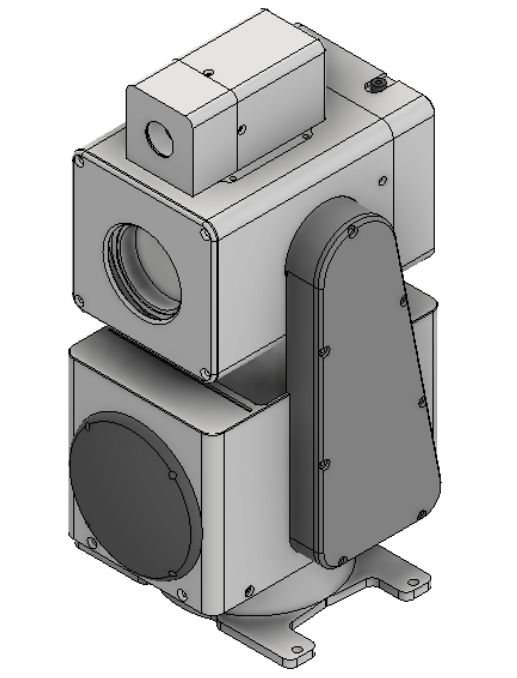
RBQ 본체에 장착하는 Pan-Tilt-Zoom 카메라입니다. 원격으로 패닝·틸팅·줌 제어가 가능하며, 고해상도 영상 스트리밍을 통해 감시 및 정찰 임무에 활용합니다. GUI와 API에서 모두 제어할 수 있습니다.
상세 사양 →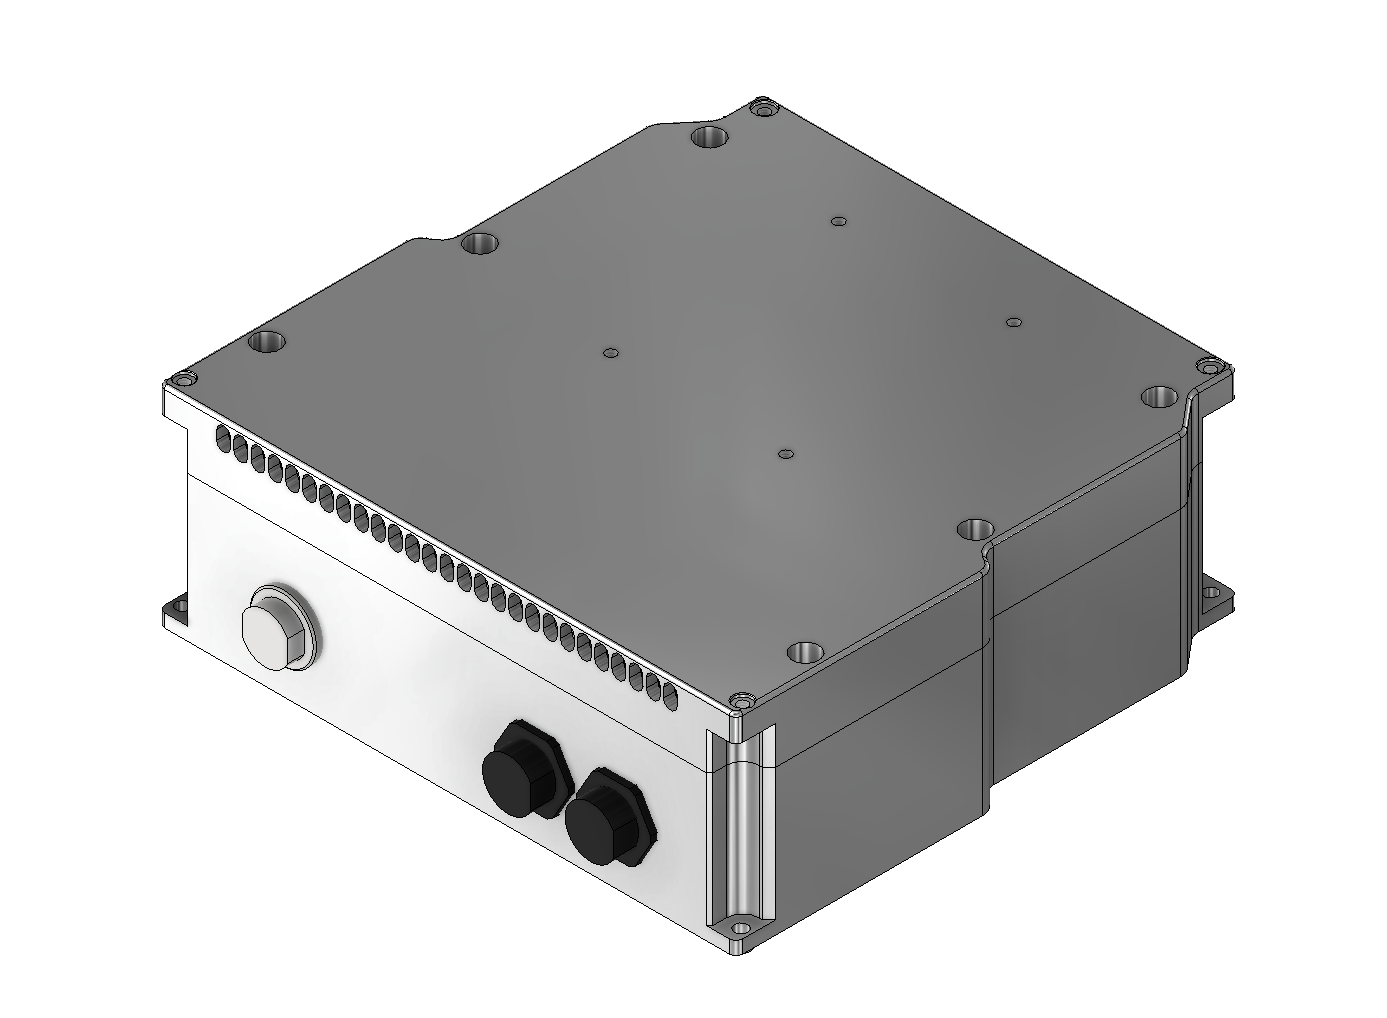
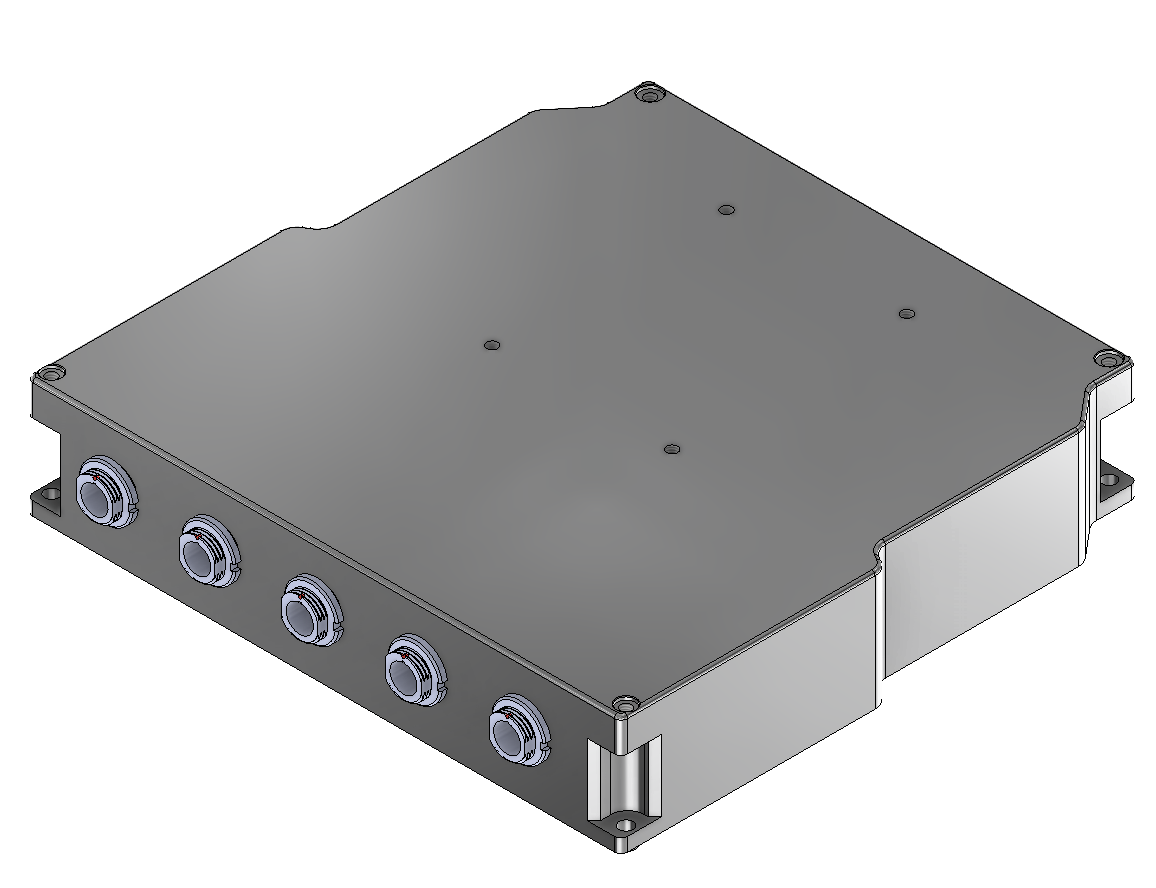
RBQ 페이로드 베이 내부에 장착하는 임베디드 연산 보드입니다. 사용자 애플리케이션, AI 추론, 커스텀 센서 처리 등을 로봇 내부에서 직접 실행할 수 있으며, 다양한 I/O 인터페이스를 통해 센서와 연결됩니다.
제공 옵션:
이 밖의 PC 사양이 필요한 경우 문의해 주세요.
네트워크 · IP →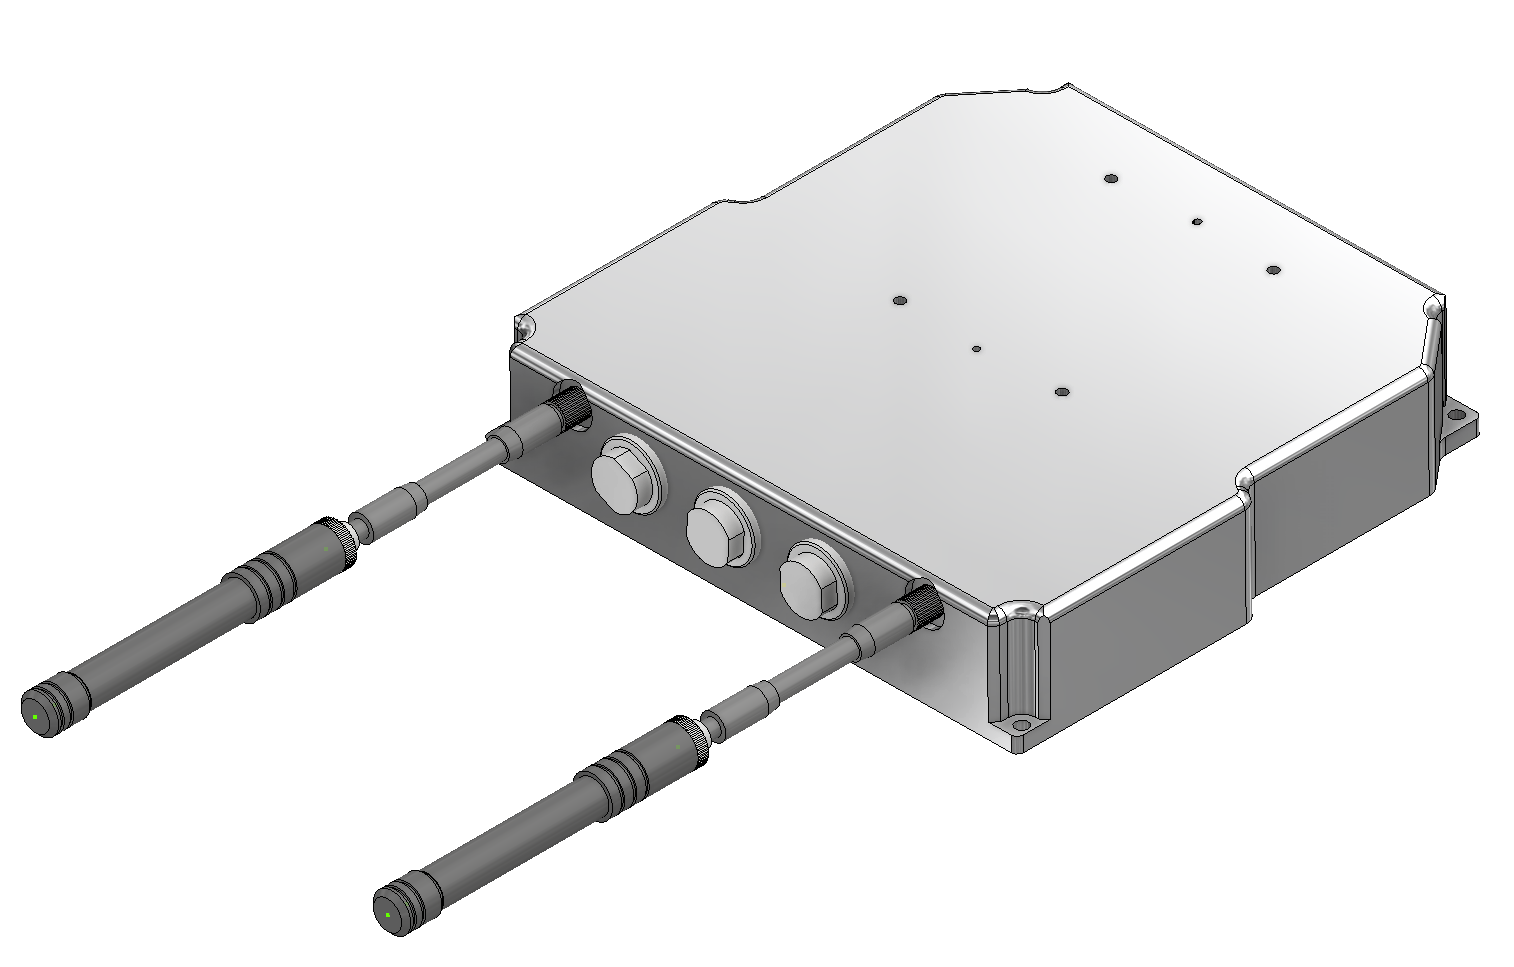
원격 운용을 위한 무선 통신 모듈입니다. WiFi 모듈은 근거리 고대역폭 통신을 지원하고, LTE/GPS 모듈은 광역 셀룰러 연결과 위치 측위 기능을 함께 제공합니다.
네트워크 →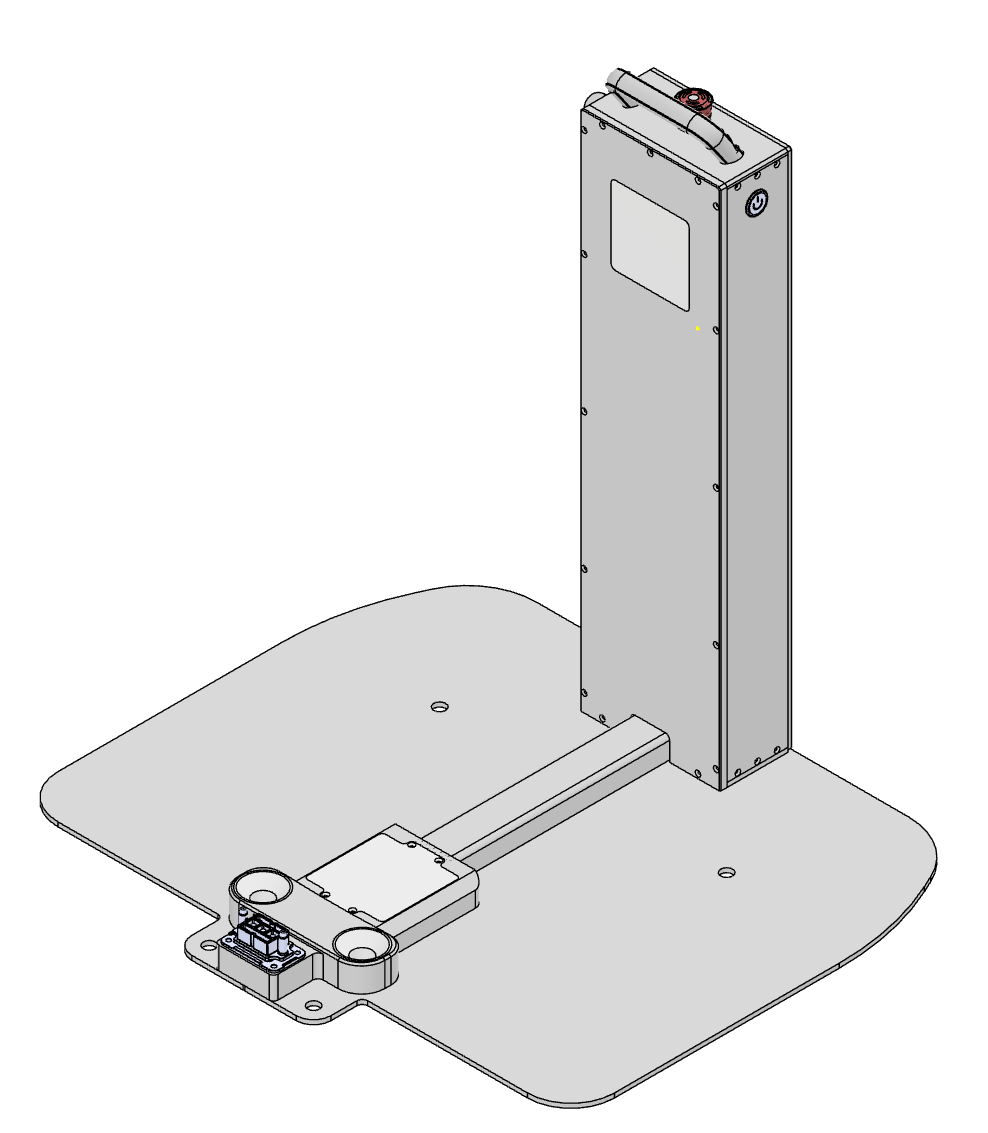
Dog House · Coming soon
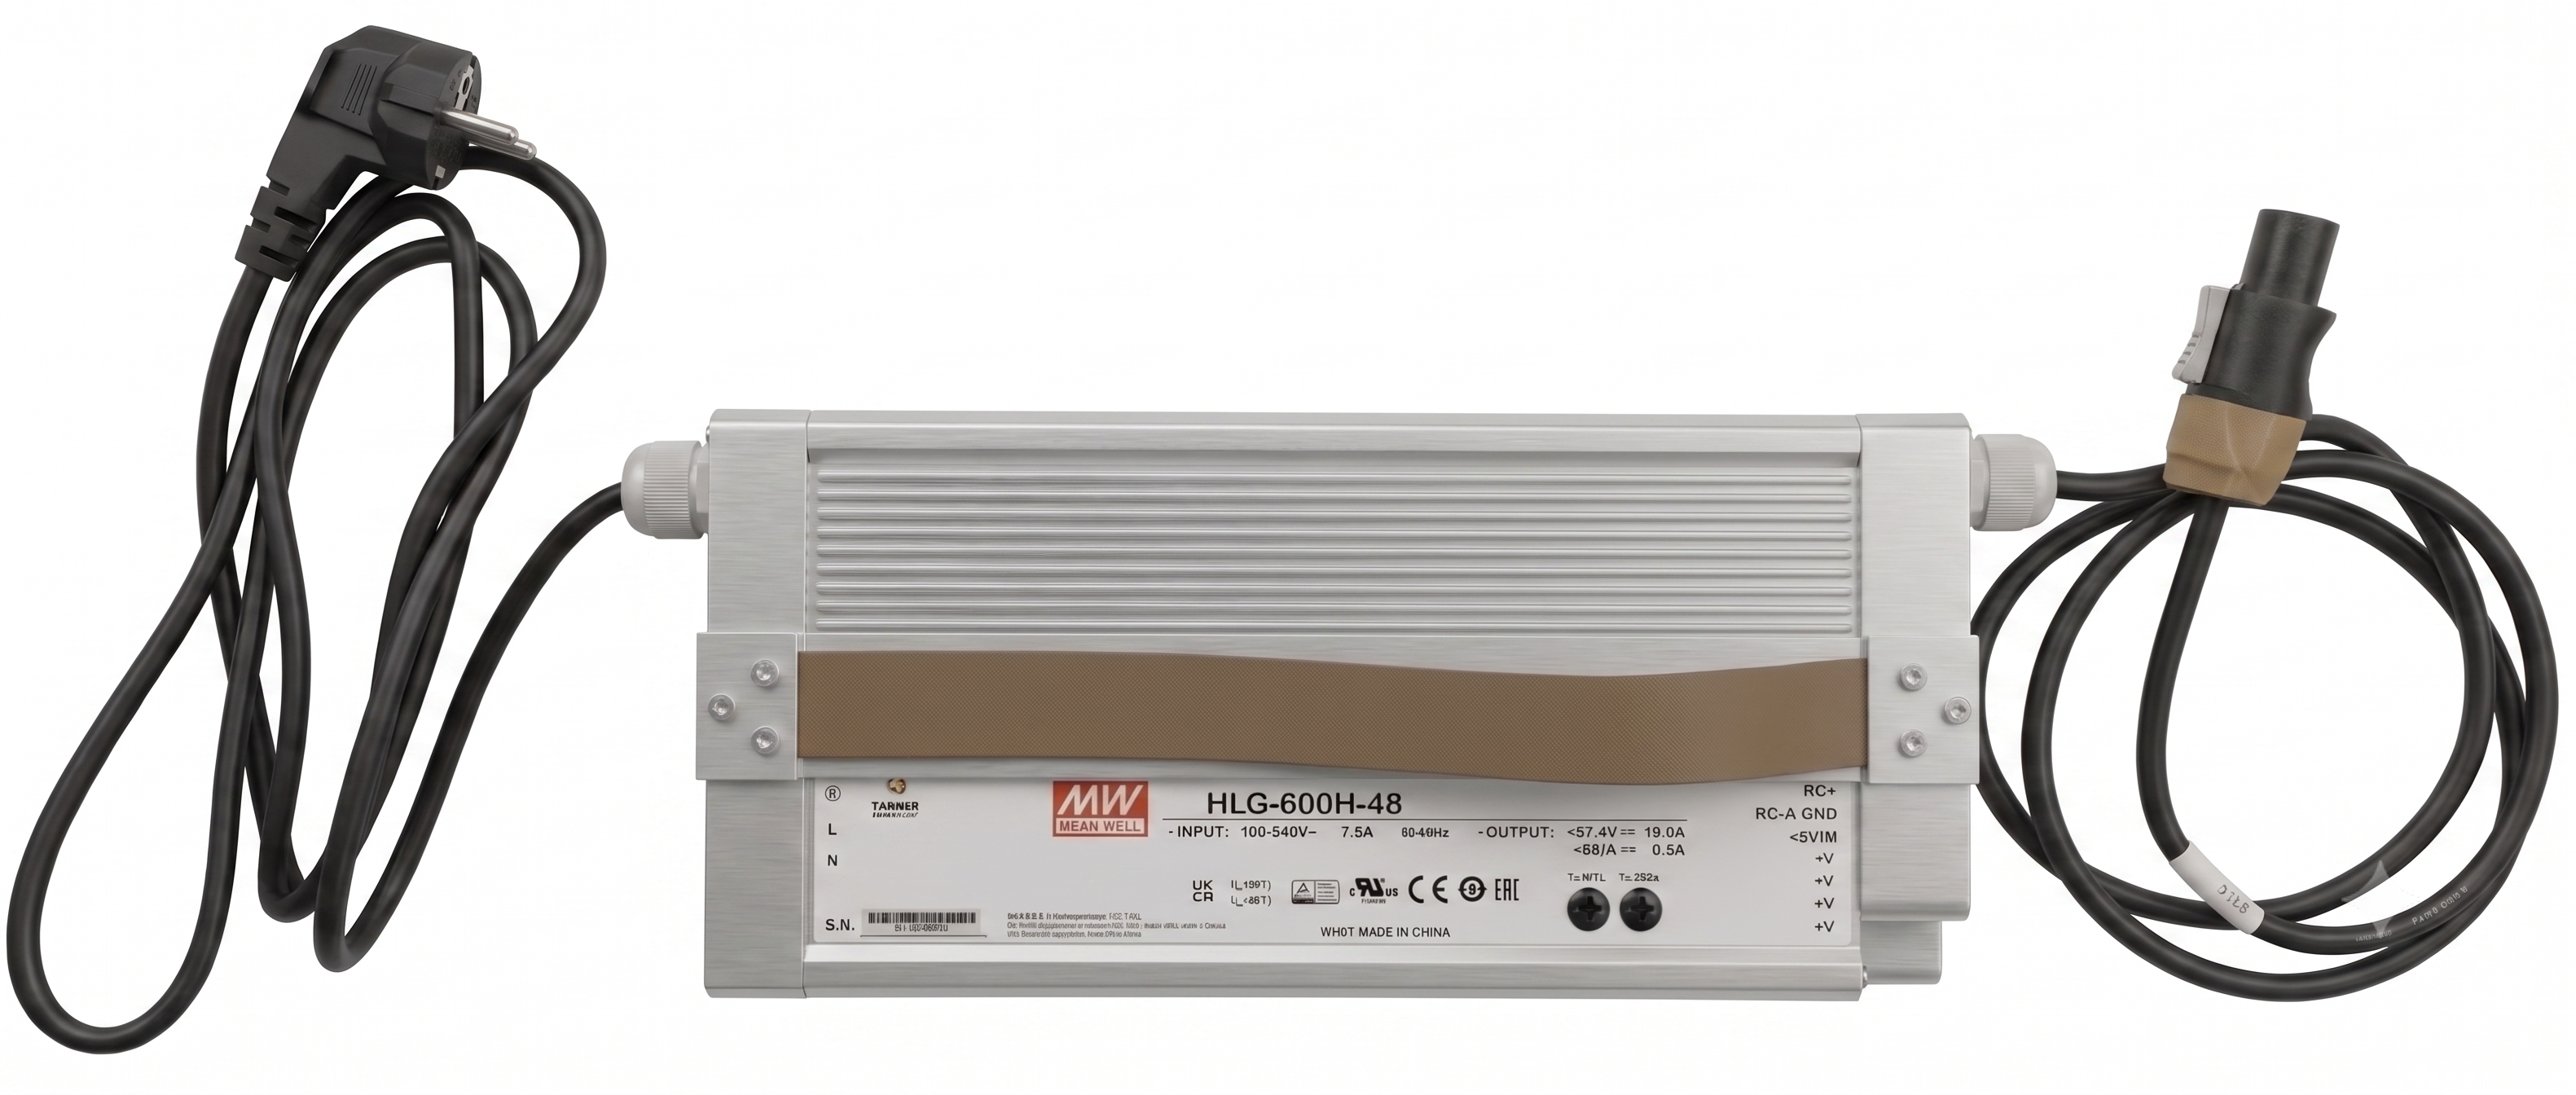
RBQ가 자율적으로 도킹하여 자동 배터리 충전 및 보관이 가능한 도킹 스테이션입니다. 장시간 연속 운용 시 수동 배터리 교체 없이 운용할 수 있습니다.
상세 사양 →직접 만든 페이로드를 로봇의 전원·통신에 연결하는 케이블입니다. 로봇 쪽 끝은 외부 포트 패널의 MOCO 방수 커넥터에 그대로 체결되고, 반대쪽은 사용자 장비에 맞춰 씁니다. 포트별 전압·전류 한계와 핀 배열은 외부 포트 정보에 있습니다.
패널 버전 2의 12V/LAN 포트에 연결해 12V 전원과 기가비트 이더넷을 한 가닥으로 뽑아냅니다. 전원과 네트워크가 함께 필요한 카메라·센서에 씁니다.
PWR-CAN(패널 버전 2는 PWR/CAN) 포트에 연결해 배터리 전원과 CAN 통신을 함께 뽑아냅니다. CAN으로 제어하는 액추에이터·장치에 씁니다.
주의
48V 계열 두 케이블이 내보내는 전압은 배터리 전압 그대로라 잔량에 따라 42.0~58.4V 사이에서 변합니다. 정전압이 필요한 페이로드에는 컨버터를 따로 두세요. 포트별 최대 전류(POWER 5A · PWR-CAN 10A · 12V/LAN 2~3A)를 넘지 않도록 설계해야 합니다.
커넥터를 끼우고 빼는 방법은 커넥터 탈부착에, 포트에 전원을 넣는 방법은 외부 포트 전원 켜기에 있습니다.