
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
| 항목 | 사양 |
|---|---|
| 시야 | 수평 360° · 수직 −7°~52° |
| 탐지 거리 | 40 m (10% 반사율) · 70 m (80% 반사율) · 최소 0.1 m |
| 포인트 수 | 200,000 점/초 (first return) |
| 인터페이스 | 100BASE-TX 이더넷 |
| 무게 · 크기 | 265 g · 65 × 65 × 60 mm |
| 방진·방수 | IP67 |
좌표계 · TF 페이지에 정리되어 있습니다.
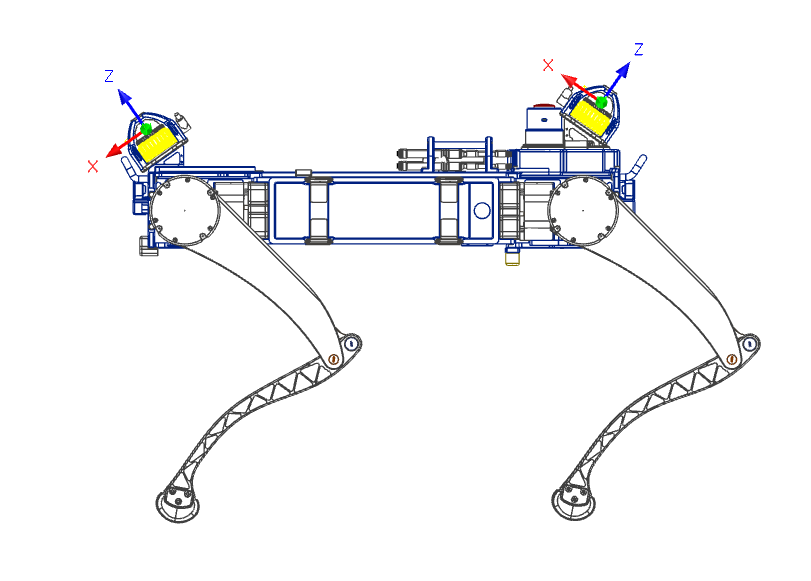
Livox의 차세대 3D LiDAR입니다. RBQ에는 수직축 기준 90° 돌려 장착하므로 커넥터가 전방 라이다는 로봇 왼쪽, 후방 라이다는 로봇 오른쪽을 향합니다.
| 항목 | 사양 |
|---|---|
| 시야 | 수평 360° · 수직 −7°~52° |
| 탐지 거리 | 40 m (10% 반사율) · 최소 0.1 m · 최대 100 m (cut-off) |
| 포인트 수 | 200,000 점/초 (first return) |
| 인터페이스 | 100BASE-TX 이더넷 |
| 무게 · 크기 | 265 g · 65 × 65 × 60 mm |
| 방진·방수 | IP67 |
장착 방향이 달라 변환 행렬도 MID-360과 다릅니다. 좌표계 · TF 페이지에 정리되어 있습니다.
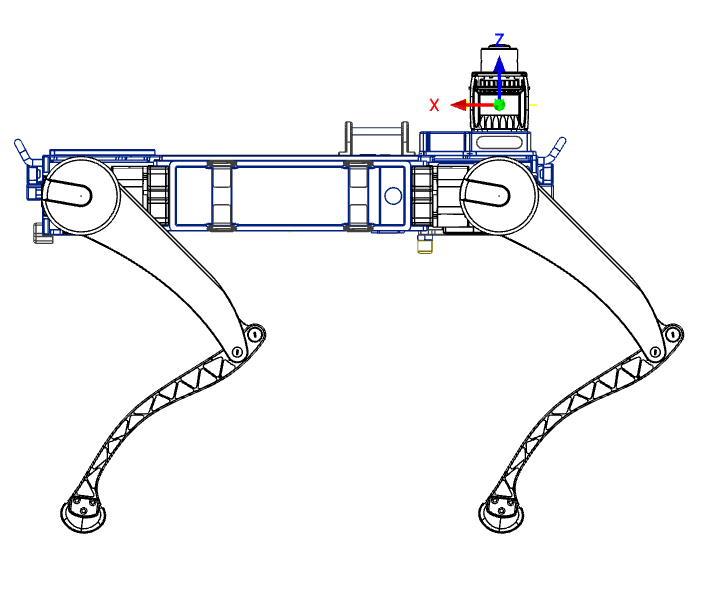
32채널 변형 기준입니다(Ouster OS1 데이터시트 Rev7 · 펌웨어 3.0.x).
| 항목 | 사양 |
|---|---|
| 시야 | 수평 360° · 수직 45° (+22.5°~−22.5°) |
| 탐지 거리 | 90 m (10% 반사율) · 170 m (80% 반사율) · 최소 0.5 m |
| 포인트 수 | 655,360 점/초 (32채널) |
| 인터페이스 | 기가비트 이더넷 (UDP) |
| 무게 · 크기 | 430 g · Ø87 × 58.35 mm (캡 미포함) |
| 방진·방수 | IP68 · IP69K |
좌표계 · TF 페이지에 정리되어 있습니다.