
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
페이로드를 외부 포트에 물렸는데 아무 반응이 없다면, 대개 그 포트로 나가는 전원이 꺼져 있는 것입니다. 포트의 전원은 커넥터를 꽂는 것만으로 살아나지 않고 앱에서 켜야 합니다.
배선과 핀 배열은 외부 포트 정보에, 케이블은 액세서리에 있습니다.
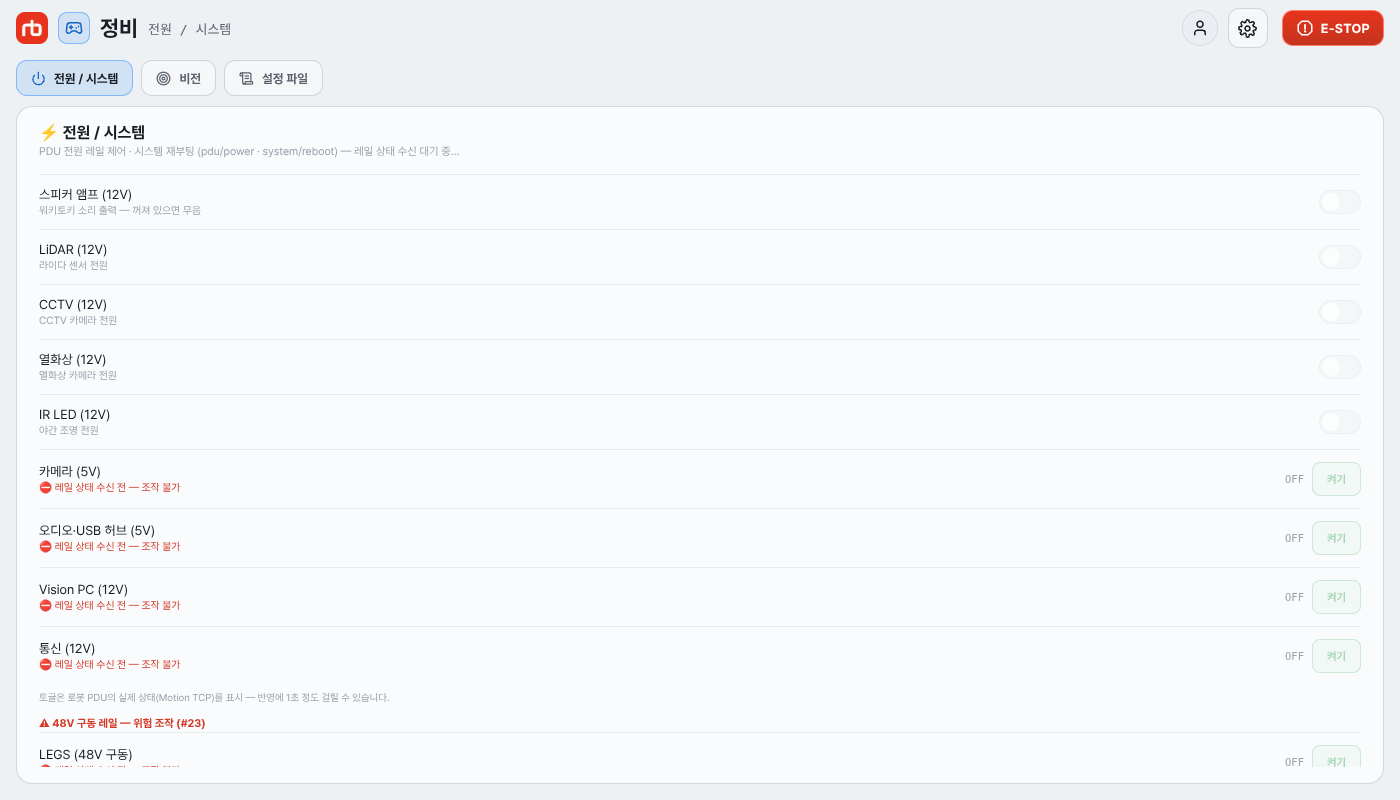
외부 포트 전원은 모두 정비 → 전원 / 시스템에서 켭니다. 모든 사용자가 열 수 있습니다. 사용자가 바깥에서 물리는 포트는 상단 포트 섹션에 모여 있습니다. 화면 전체 설명은 정비 › 전원 / 시스템에 있습니다.
POWER(2핀)와 PWR-CAN(4핀)처럼 배터리 전압을 그대로 쓰는 포트는 48V 레일에 물려 있습니다.
상단 포트 섹션의 EXTERN (48V) 행에서 켜기 를 누릅니다. 외부 확장 포트로 나가는 전원입니다. CAN-FD 기체에는 이 행이 없고 ARM · ADDON (48V) 하나입니다.정말 켤까요?에서 켜기 로 확정합니다.애드온 장치가 ARM · ADDON (48V) 쪽이라면 그 행을 켭니다.
주의
ARM · ADDON (48V) 는 팔과 애드온이 PDU 포트 하나를 함께 씁니다. 이 레일을 끄면 팔 전원도 같이 나가므로, 끄기 전에 팔이 정지 상태인지 확인하세요.
48V 계열이 내보내는 전압은 배터리 전압 그대로라 잔량에 따라 42.0~58.4 V 사이에서 변합니다. 정전압이 필요한 페이로드에는 컨버터를 따로 두세요.
상단 포트 섹션의 12V 포트 1~4 토글을 한 번 탭해 켭니다. 무엇을 물리느냐가 로봇마다 달라 번호로만 부릅니다. 어느 커넥터가 몇 번인지 보여 주는 그림은 섹션 제목 옆 ? 도움말에 추후 추가될 예정입니다. 끌 때는 정말 끌까요?를 한 번 더 묻습니다 — 통신장비가 연결된 포트를 끄면 앱과의 연결이 끊길 수 있습니다.
POWER 5 A · PWR-CAN 10 A · 12V/LAN 2~3 A (핀맵).어느 포트에 무엇을 물렸는지, 그리고 전원 화면에 표시된 전압을 함께 알려주시면 확인이 빠릅니다.
→ 기술지원 요청