
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/nightly/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
앱은 기본적으로 운용자 등급으로 동작합니다. 개발자 모드를 켜면 진단·설정·정비 기능이 화면에 추가로 나타납니다. 이 페이지에 개발자 모드로만 열리는 것을 전부 모아 두었습니다 — 다른 페이지들은 일반 운용에 필요한 것만 다룹니다.
주의
개발자 모드에서는 평소의 안전장치를 거치지 않고 로봇을 움직이는 명령(관절 잠금, 강제 자세)과 연결·자세·주행을 끊을 수 있는 전원 조작이 열립니다. 필요할 때만 켜고, 조작 전에 각 항목의 경고를 읽으세요.
토글을 끄면 즉시 운용자 등급으로 돌아갑니다.
경고
암호는 Rainbow Robotics 에서 개별로 발급합니다. 이 매뉴얼에는 적지 않으며, 받은 암호를 외부에 알리지 마세요. 필요하시면 기술지원 요청으로 문의하세요.
프로필 메뉴의 접근 코드로 로그인으로 로그인하면 등급은 계정을 따릅니다. 로그인 중에는 프로필 메뉴에 개발자 모드 토글 대신 계정과 레벨이 표시됩니다. 일반 등급으로 돌아가려면 같은 메뉴의 로그아웃을 누르세요.
| 화면 | 개발자 모드에서 추가되는 것 |
|---|---|
| 제어 홈 | 조종 팝오버의 외부 조종 토글 · 주행 팝오버의 장애물 회피 |
| 모션 명령 | 포지션 제어 그룹 (강제 자세) |
| 게임패드 | 감도·데드존, 버튼 매핑, 외부 조종, 개발자 옵션, 진단·마법사 |
| 대시보드 | 로봇 · 비전 탭, 요약의 전원 추가 |
| 연결 | 안드로이드·iOS 의 주소로 연결 카드 · Vision PC IP (선택) 칸 |
| 비상 정지 | 포지션 제어를 통한 강제 복구 |
| 정비 | 전원 / 시스템, 비전, 설정 파일, 팔 섹션 |
| 로그 | 없음 — 이 화면은 등급에 따라 달라지지 않습니다 |
조종 팝오버에 외부 조종 (SLAM·SDK) 토글이 추가되어 조종권을 외부 프로그램에 넘길 수 있습니다. 켜져 있는 동안 상단바에 SLAM 칩이 표시되며, 그 칩으로 다시 끕니다.
주행 팝오버 맨 아래에 장애물 회피 토글이 추가됩니다. 켜 두면 로봇이 진행 방향의 장애물을 피해 가며, 토글 아래에 다음 항목이 나타납니다.
회피 여유거리 — 로봇이 장애물과 유지하는 거리로, 0.20 – 0.50 m 입니다. 슬라이더에서 손을 떼면 값이 전송됩니다.회피모드 — 회피 / 정지. 이 선택은 아직 로봇에 구현되지 않아 효과가 없으며, 로봇은 항상 피해 갑니다.장애물 지도 — 뷰포트를 장애물 지도로 바꿉니다. 왼쪽에 3D 뷰, 오른쪽에 로봇 주변 지도가 나옵니다. 지도 아래의 카메라 켜기 / 카메라 끄기로 전방 카메라 영상을 바닥에 겹쳐 봅니다. 로봇이 지도를 보내기 전에는 버튼에 장애물 지도 소스 없음이 표시됩니다.장애물 회피를 켜면 장애물 지도가 바로 열리고, 끄면 뷰포트가 3D로 돌아갑니다. 시뮬레이터에서는 이 항목들이 나오지 않습니다.
→ 제어 홈
모션 선택 그리드에 포지션 제어 그룹이 추가됩니다. (AI 모션 그룹은 모든 등급에 열려 있습니다 — 모션 명령 참고.)
포지션 제어 — Lock Joints · Position Sit · Position Stand — 는 일반 전환을 거치지 않고 자세를 강제합니다. 같은 항목이 SIT 길게 누르기 목록에도 있습니다. 휠 로봇에서는 정밀·보정 그룹에 HIGH SPEED 도 추가됩니다.
주의
포지션 제어는 궤적 없이 자세를 바꿉니다. 평지에서 로봇이 바닥에 있을 때만 쓰세요. 일반 복구가 통하지 않을 때를 위한 수단입니다.
설정 › 게임패드에 아래가 추가됩니다.
반응
게임패드 감도 — 물리 스틱의 입력 응답 곡선(가상 조이스틱 설정과 별개).데드존 — 중심 무시 범위. 기기 자체 데드존에 추가로 적용됩니다.버튼 매핑 — 컨트롤러 그림에서 버튼을 탭해 로봇 모션을 할당합니다. 십자키와 스틱 가운데 버튼도 매핑할 수 있습니다. 매핑된 버튼은 그림 아래에 목록으로 나오고 ×로 지웁니다. 매핑하려면 컨트롤러가 연결돼 있어야 하며, 버튼을 누르면 그림에 불이 들어옵니다.
외부 조종 (SLAM·SDK) — 로봇 조종권을 외부에 넘깁니다. 스위치는 로봇의 실제 상태를 반영하므로 다른 클라이언트가 바꿔도 함께 갱신됩니다. 제어 홈의 조종 팝오버에도 같은 스위치가 있습니다.
개발자 옵션
| 항목 | 동작 |
|---|---|
전체 버튼 전송 | OFF = L1/R1만 로봇에 전송(안전 기본값). ON 이면 모든 버튼을 전달해 L1+B 같은 조합키가 동작합니다. 개발자 모드로 올라가면 자동으로 켜지고, 일반 사용자로 돌아가면 다시 꺼집니다 |
원 스틱 모드 | 한 손 조작 — 좌우 스틱의 가로축만 서로 바꿉니다(세로축은 각 스틱에 남습니다) |
크루즈 컨트롤 | R3로 크루즈 시작, 십자키 위/아래로 속도 증감. TROT 계열 보행 중에만 동작합니다 |
발행 주기 — {hz}Hz | 조이스틱 프레임 전송 주기(기본 40 Hz). 낮추면 지연이 늘고 높이면 트래픽이 늡니다 |
입력 진단 › 진단 열기 | 게임패드 진단 화면 — 연결된 기기(이름·VID:PID·축), 축 (원시값) 실시간 막대, 버튼 이벤트 키코드 로그. 매핑 전에 낯선 컨트롤러를 확인할 때 씁니다 |
매핑 마법사 › 마법사 시작 | 안내에 따라 조작해 이 기기 전용 프로파일을 만듭니다. 미지의 컨트롤러이거나 스틱 배치가 어긋날 때 사용합니다 |
마법사 프로파일 삭제 | 연결된 기기에 마법사 프로파일이 있을 때만 표시됩니다. 지우고 자동 인식으로 되돌립니다 |
주의
전체 버튼 전송과 크루즈 컨트롤은 버튼 입력에 대한 로봇의 반응을 바꿉니다. 켠 뒤에는 넓은 공간에서 먼저 시험하고, E-STOP 을 바로 누를 수 있는 위치에 두세요.
→ 게임패드
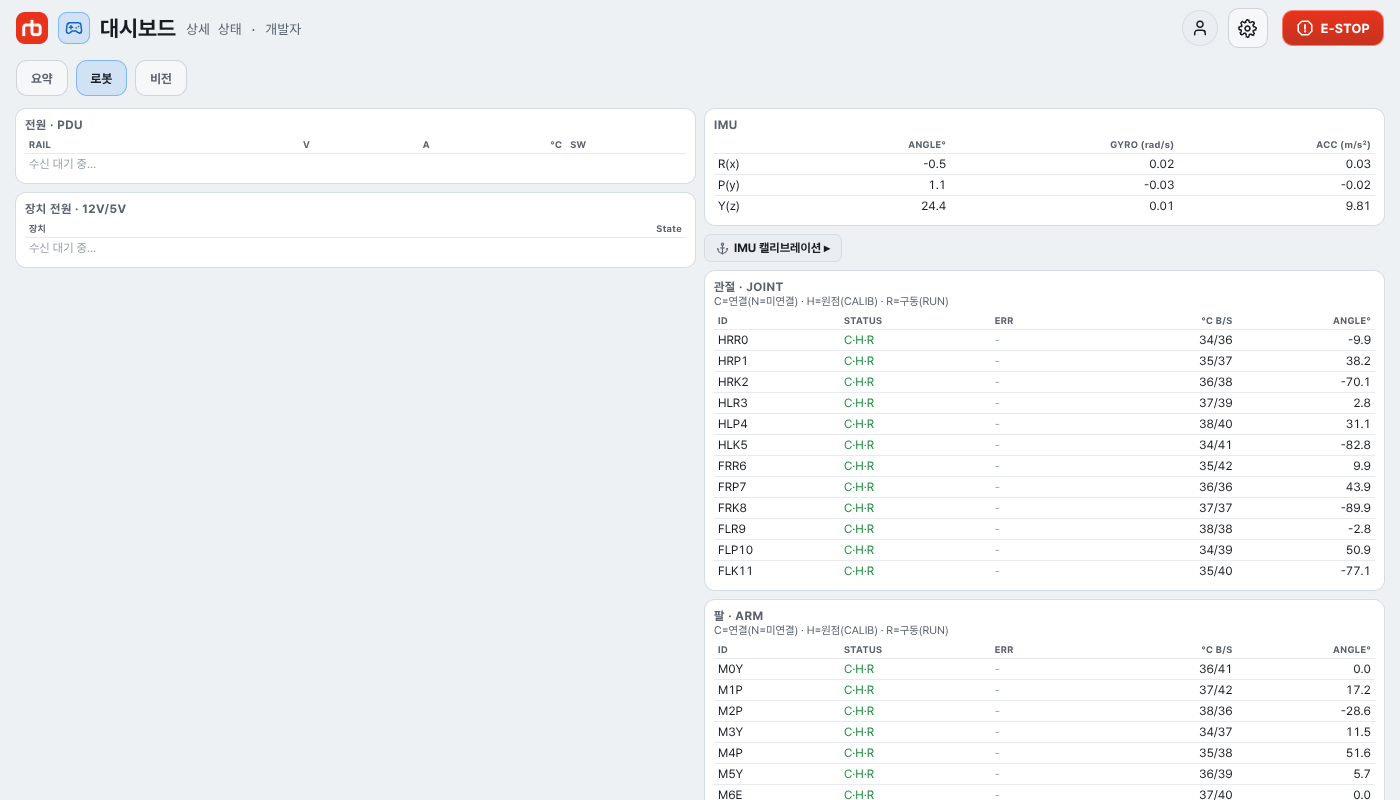
제목 아래에 요약 · 로봇 · 비전 세 탭이 나타납니다. 요약에는 전원 정비 ▸(시스템 카드)가 추가됩니다.
로봇 탭의 표:
비전 탭 — 데몬 연결, 센서 수, 비전 정비 ▸ 가 붙은 비전 프로그램 목록, 비전 센서 표(STATUS, RGB / IR / 3D fps, EMIT).
→ 대시보드
안드로이드·iOS 의 로봇 추가에 주소로 연결 카드가 나타납니다(웹 빌드·데스크탑 앱·Steam Deck 은 항상 보입니다). 그 아래 접힌 Vision PC IP (선택) 이 있습니다. 비전 PC 가 별도 주소를 쓰는 로봇을 위한 것이며, 비워 두면 로봇 IP 를 그대로 씁니다. 연결하면 로봇 IP 와 함께 그 로봇에 저장됩니다.
→ 연결
점선 모션 버튼으로 여는 모션 선택 그리드의 포지션 제어 는 일반 복구가 통하지 않을 때 쓰는 수단입니다. Lock Joints · Position Sit · Position Stand 는 궤적 없이 자세를 강제하므로, 평지에서 로봇이 바닥에 있을 때만 사용하세요. 관절 단위 수동 복구 패널은 내부용입니다.
→ 비상 정지
정비 화면의 전원 / 시스템, 비전, 설정 파일, 팔은 개발자 모드에서만 보입니다. 캘리브레이션, 로봇 점검, 소프트웨어 업데이트는 모든 사용자에게 열려 있습니다.
개발자 섹션의 조작은 연결을 끊거나, 로봇을 주저앉히거나, 데몬 기동 방식을 바꿉니다. 누르기 전에 각 경고를 읽으세요.
→ 정비