
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
RBQ 로봇을 위한 오픈소스 Isaac Gym 학습 환경
이 가이드는 IsaacGym에서 RBQ 로봇의 보행 정책을 학습(Train)하고, 평가(Play)한 뒤, 실제 로봇에 배포(Deploy)하는 방법을 설명합니다.
| 항목 | 요구사항 |
|---|---|
| OS | Ubuntu 22.04 (x86_64) |
| CPU | Intel Core i7 12세대 이상 |
| RAM | 16 GB |
| 저장공간 | 25 GB 이상 |
| GPU | NVIDIA RTX 4080 이상 |
NOTE — GPU 호환성
Isaac Gym은 NVIDIA RTX 50 시리즈(Blackwell) GPU를 지원하지 않습니다. RTX 40 시리즈 이하를 사용하세요.
Train → Play → Sim2Sim → Deploy
| 단계 | 설명 |
|---|---|
| Train | IsaacGym + PPO — 설계된 보상을 최대화하는 정책 학습 |
| Play | IsaacGym 내에서 학습된 정책 검증 |
| Sim2Sim | rbq_low_level로 MuJoCo에서 재평가 |
| Deploy | 실제 로봇에서 실행 |
| Isaac Gym | MuJoCo |
|---|---|
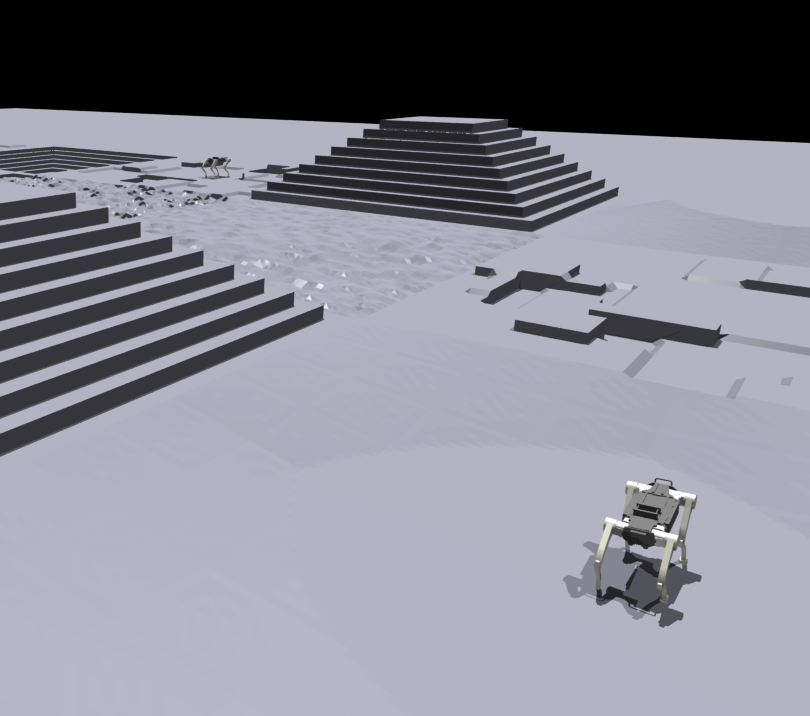 | 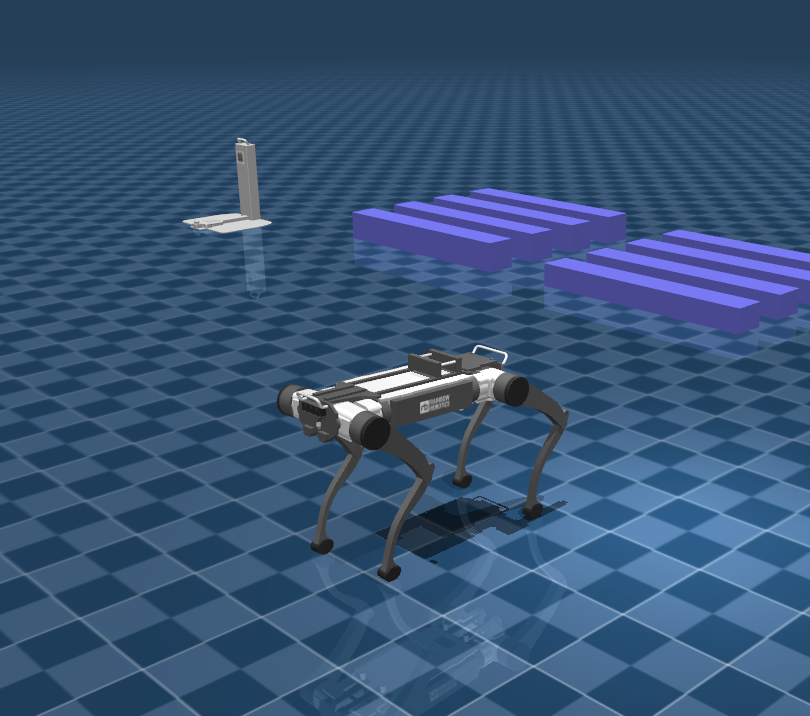 |
RBQ 저장소 루트에서 rbq_simulator/rbq_gym 디렉토리로 이동:
cd <workspace>/rbq_simulator/rbq_gym환경 설정 스크립트 실행:
bash scripts/setup.bashbash scripts/train.bash--headless 옵션을 추가하면 렌더링 없이 실행됩니다 (학습 속도 향상).| Train RBQ10 |
|---|
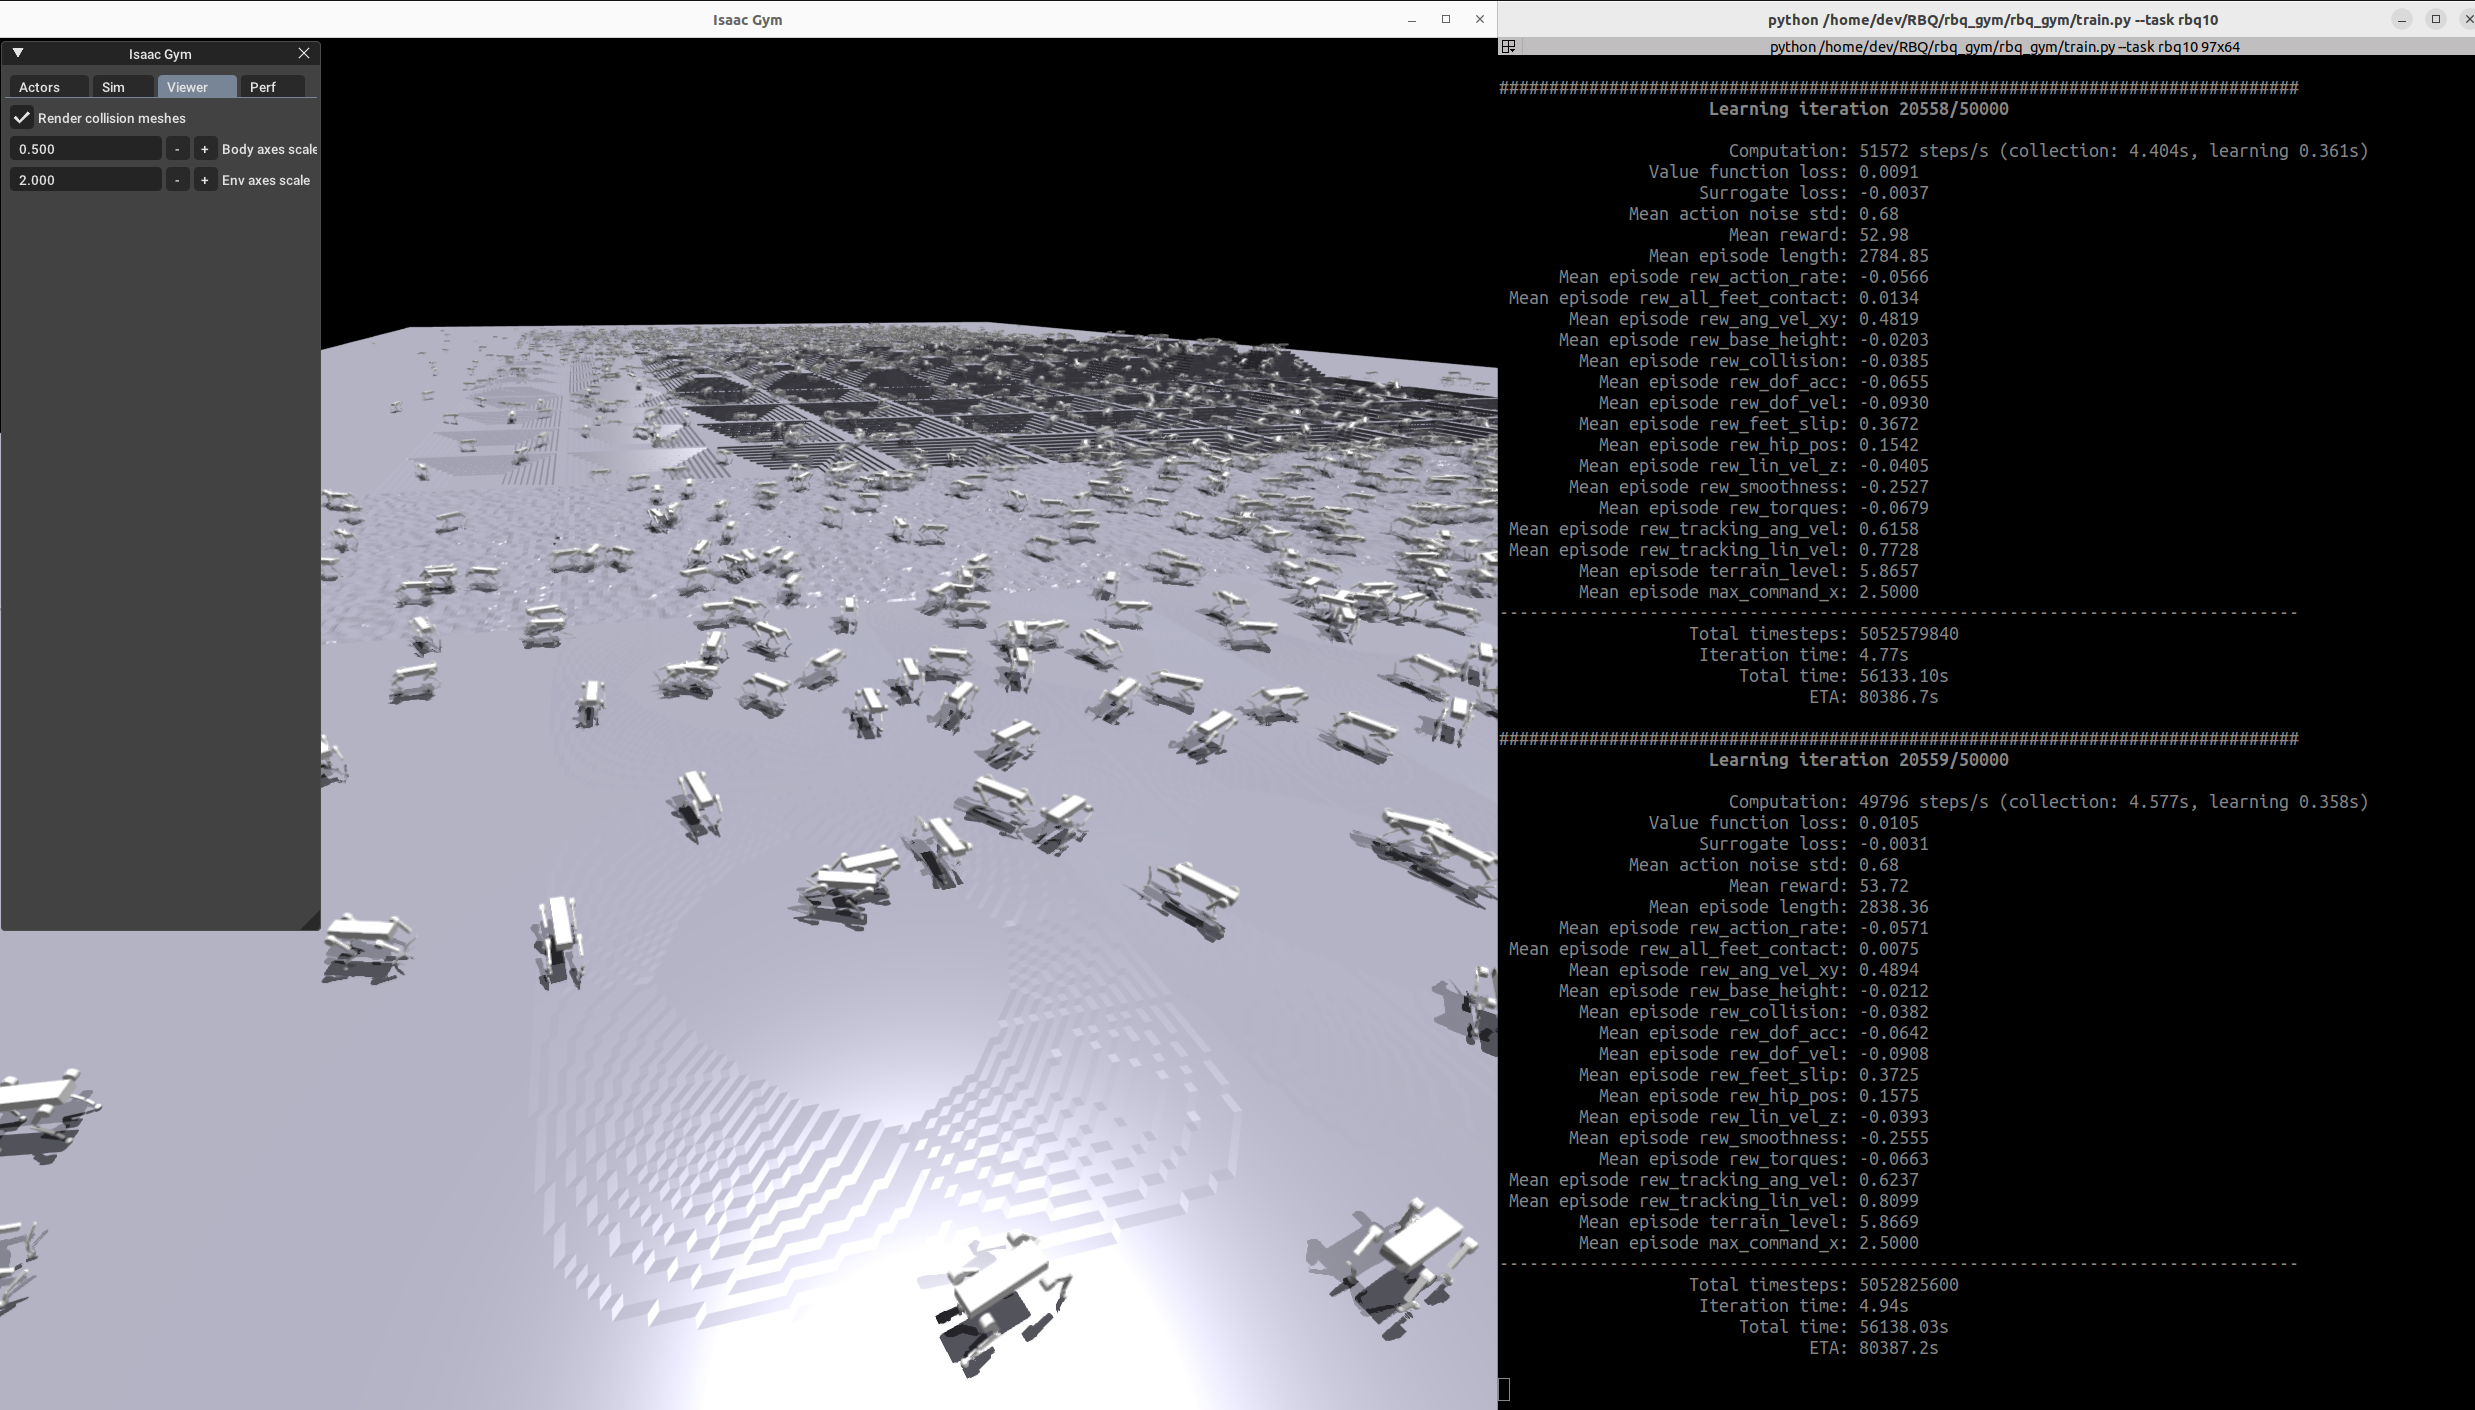 |
TIP
학습이 시작된 뒤 v 키를 누르면 렌더링을 멈춰 성능을 높일 수 있습니다. 진행 상황을 확인할 때 다시 켜면 됩니다.
학습된 정책 검증:
bash scripts/play.bash옵션:
--sim_device=cpu — GPU 대신 CPU 사용.--load_run <name> — 특정 실험 런 지정.--checkpoint <n> — 특정 모델 이터레이션 로드.기본값: 마지막 런의 마지막 모델을 로드합니다.
| Play RBQ10 |
|---|
학습 완료 후 policy.onnx와 info.json을 사용합니다.
MuJoCo 검증 및 실제 로봇 배포는 Low Level (RL 정책)을 참조하세요.
사전 학습된 정책 위치:
rbq_simulator/rbq_gym/policy/rbq10/
├── info.json
└── policy.onnxrbq_simulator/rbq_gym/
├── rbq_gym/
│ ├── envs/
│ │ ├── base/ # 기본 환경 클래스 및 설정
│ │ └── rbq10/ # RBQ10 환경, 설정, 보상 함수
│ ├── model_test.py
│ ├── play.py
│ ├── train.py
│ └── utils/ # 헬퍼, 키보드, 로거, 수학, 태스크 레지스트리, 지형
├── policy/
│ └── rbq10/
│ ├── info.json
│ └── policy.onnx
├── scripts/
│ ├── setup.bash, train.bash, play.bash
├── dependencies.yaml
└── setup.pyrbq_gym/envs/에 새 폴더를 추가하고 기존 환경 설정을 상속받는 <env>_config.py 작성.resources/에 에셋 추가, 설정에서 에셋 경로·바디 이름·기본 관절 위치·PD 게인 정의.<env>_env.py에서 환경 구현 (기존 환경 상속, 보상 함수 오버라이드).rbq_gym/envs/__init__.py에 환경 등록.0으로 설정 — 다른 환경의 파라미터는 수정하지 마세요.