
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
목표: 추가 모듈로 바뀐 무게 조건에서 로봇이 균형을 유지하도록, 영모멘트점(ZMP)을 다시 보정합니다.
사전 조건: 3단계 Payload 설정 완료 — 질량과 무게중심이 로봇에 등록되어 있어야 합니다.
ZMP(Zero Moment Point) 캘리브레이션은 로봇이 서 있는 동안 지면 반력의 중심을 정렬해, 보행 중 균형을 유지할 수 있게 합니다. Payload가 바뀌면 무게중심이 이동하므로 이 단계가 필요합니다.
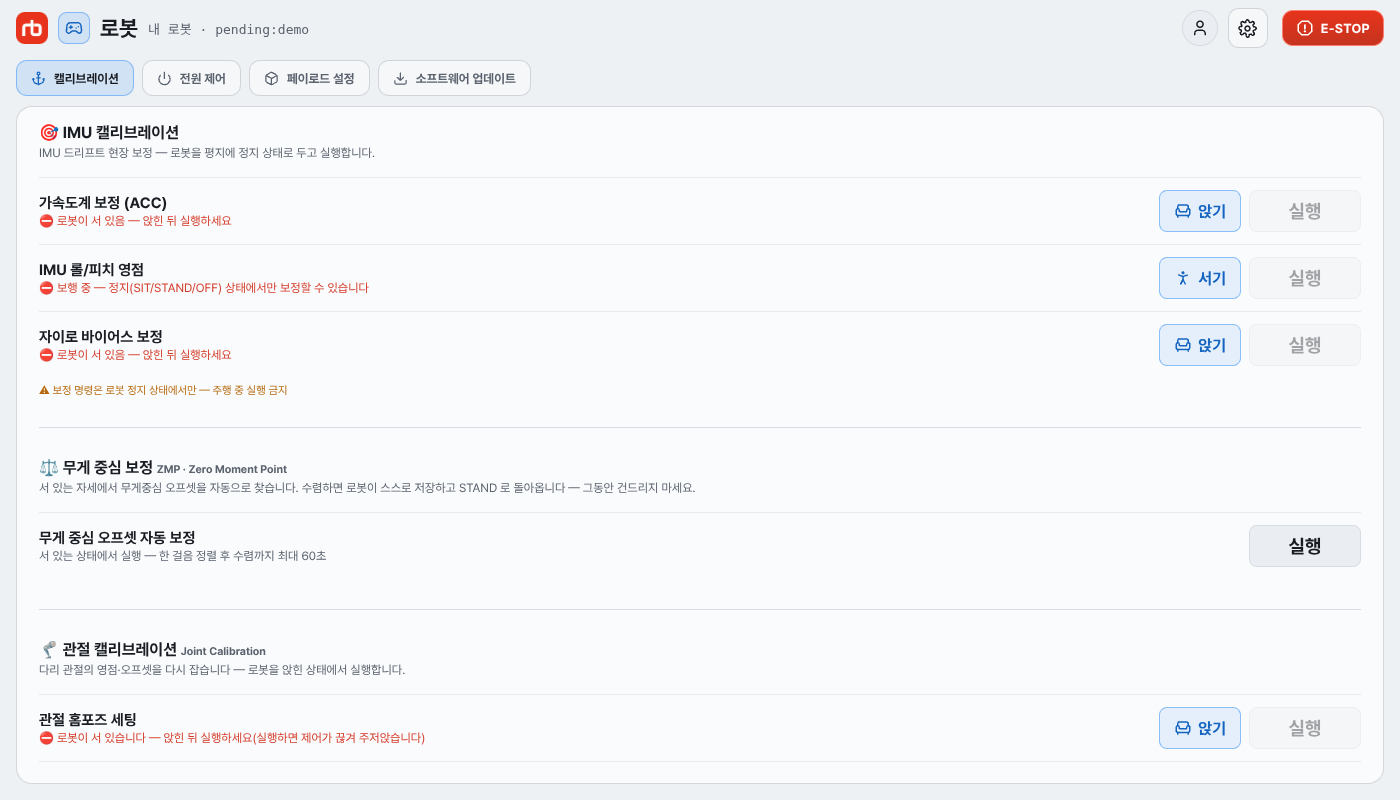
무게 중심 오프셋 자동 보정을 누릅니다. 실행할 수 없는 상태면 버튼이 잠기고 이유가 그 자리에 표시됩니다.주의
보정 중에는 로봇에 물건을 올리거나 밀지 마세요. 실패해도 이전 보정값은 유지되며, 사유별 조치는 캘리브레이션 & 튜닝에 정리되어 있습니다.
추가 모듈 장착, Payload 등록, ZMP 캘리브레이션이 모두 완료되었습니다. 이제 평소대로 동작 명령을 보낼 수 있습니다 — 로봇 조작은 모션 명령 문서를 참고하세요.