
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
모션 명령은 제어 홈 왼쪽의 모션 카드에서 보냅니다. 짧게 탭하면 즉시 명령이 나가고, 로봇의 현재 보행 상태와 맞는 버튼이 강조됩니다.
DANGER
여기 있는 명령은 모두 실제 로봇을 움직입니다. 누르기 전에 사람·동물·장애물을 2 m 이상 떨어뜨리고, 로봇이 자동 기동을 마치고 안정된 바닥에 서 있는지 확인하세요.
| 버튼 | 로봇 동작 |
|---|---|
SIT | 앉은 자세로 접습니다. 조이스틱 입력은 무시됩니다 |
STAND | 앉아 있으면 일어섭니다. 보행·계단 중이면 멈춰서 제자리에 섭니다 |
WALK | 보행을 시작합니다 — 이제 조이스틱이 로봇을 움직입니다 |
STAIRS | 계단 보행: 걸음이 느려지고 몸체가 경사에 맞춰 기울어집니다 |
DOCKING | 충전 도크까지 스스로 걸어가 올라갑니다. 도킹이 가능할 때만 버튼이 나옵니다 — Rapid 로봇에는 제공되지 않으며, 비전 토글 DOCK 스캔이 켜진 동안에는 사라집니다(영상 위 도킹 오버레이가 대신합니다) |
버튼 두 개에는 모서리에 작은 점이 있습니다. 길게 누르면 하위 목록이 열립니다.
SIT 길게 누르기 → Static · Calib: ZMP Calibrate(서 있는 상태에서 균형 보정).WALK 길게 누르기 → Dynamic Motions: Model Walk(모델 기반 기본 보행), Wave, Run. Run은 휠 로봇에서는 제공되지 않습니다.서 있는 동안 조이스틱은 로봇을 이동시키지 않고 자세를 조정합니다.
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 고개 위 / 아래 |
| L 스틱 | 좌 / 우 | 좌 / 우 롤 |
| R 스틱 | 앞 / 뒤 | 높이 올리기 / 내리기 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 전진 / 후진 |
| L 스틱 | 좌 / 우 | 좌 / 우 이동 |
| R 스틱 | 앞 / 뒤 | 피치 앞 / 뒤 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
| 조이스틱 | 입력 | 로봇 동작 |
|---|---|---|
| L 스틱 | 앞 / 뒤 | 전진 / 후진 |
| L 스틱 | 좌 / 우 | 좌 / 우 이동 |
| R 스틱 | 좌 / 우 | 좌 / 우 회전 |
WARNING
계단과 경사에서는 천천히, 똑바로 접근하세요. 로봇이 자세를 맞추는 동안 손으로 개입하지 마세요.
카드 맨 아래의 점선 버튼 모션을 누르면 모션 선택 그리드가 열립니다(탭하면 즉시 실행 후 닫힘). 타일을 탭하면 그 모션이 전송되고 그리드가 닫힙니다.
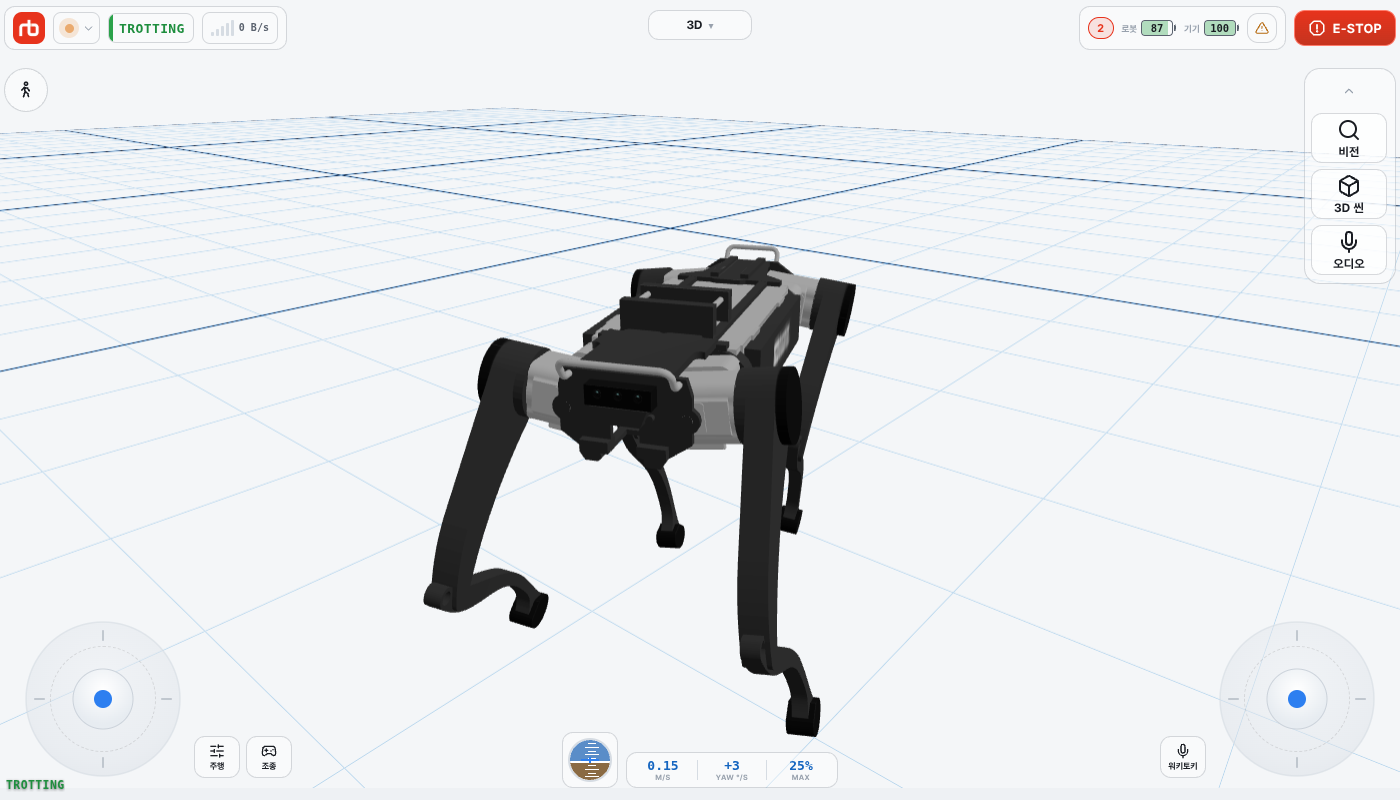
STAIRS와 DOCKING은 그리드에 없습니다 — 이미 모션 카드에 버튼으로 있습니다.
모델 보행
| 타일 | 로봇 동작 |
|---|---|
Wave | 손 흔들기 동작 |
Run | 빠른 트롯 |
Model Walk | 모델 기반 기본 보행 |
정밀·보정
| 타일 | 로봇 동작 |
|---|---|
무게 중심 보정 | 균형 보정 — SIT 길게 누르기 목록의 ZMP Calibrate와 같습니다 |
개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.
도킹
도킹 중에는 로봇이 스스로 움직입니다. 밀거나 방향을 바꾸지 말고, 도크가 올바른 위치에 놓여 있고 전원이 들어와 있는지 확인하세요. 도크에 올라가면 로봇은 멈추고 충전을 시작합니다.
왼쪽 조이스틱 옆 도구 버튼에서 주행을 탭하면 주행 파라미터 팝오버가 열립니다.
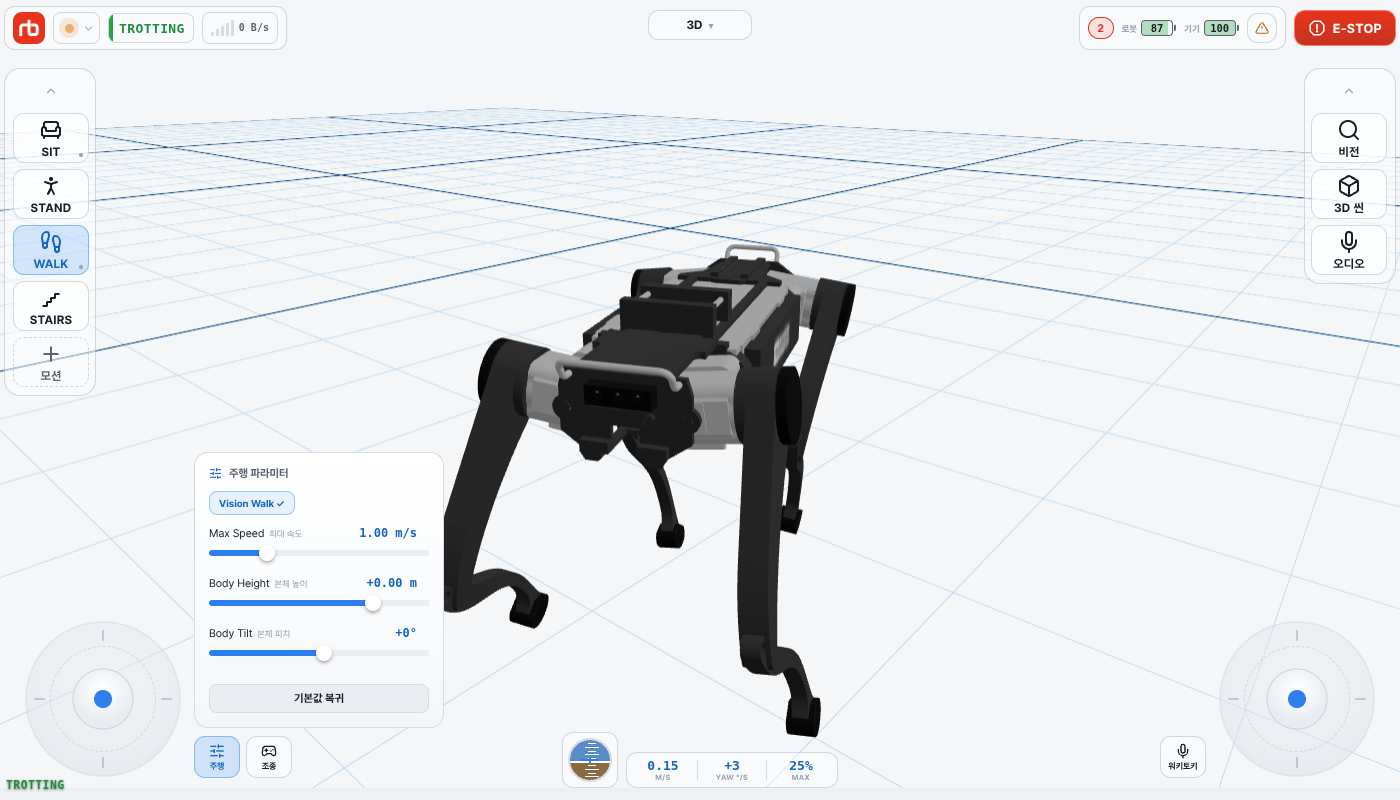
| 항목 | 범위 | 효과 |
|---|---|---|
Vision Walk | 켜기 / 끄기 | WALK 중에 카메라를 활용하는 보행 정책을 씁니다. 보행 중에 바꾸면 즉시 정책이 교체됩니다 |
Max Speed | 0.50 – 2.50 m/s | 조이스틱으로 낼 수 있는 보행 속도의 상한 |
Body Height | −0.25 – +0.10 m | 기본 자세 대비 서 있는 높이 오프셋 |
Body Tilt | −25° – +25° | 보행 중 몸체의 고정 피치 |
| 기본값 복귀 | — | 속도 1.0 m/s, 높이 0, 기울기 0으로 되돌립니다 |
슬라이더 값은 드래그 중이 아니라 손을 뗄 때 로봇에 전송됩니다.
개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.