
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
허브의 정비 타일로 엽니다. 타일은 로봇이 연결돼 있을 때 눌립니다. 섹션은 전원 / 시스템, 비전, 설정 파일, 그리고 팔이 있는 로봇에서만 보이는 팔입니다.
이 화면은 통째로 개발자 모드 전용입니다. 개발자 모드가 아니면 허브에 정비 타일이 나오지 않고, 경로로 직접 들어와도 제어 홈으로 되돌아갑니다. 여기의 조작은 연결을 끊거나 로봇을 주저앉히거나 데몬 기동 방식을 바꿉니다 — 누르기 전에 각 경고를 읽으세요.
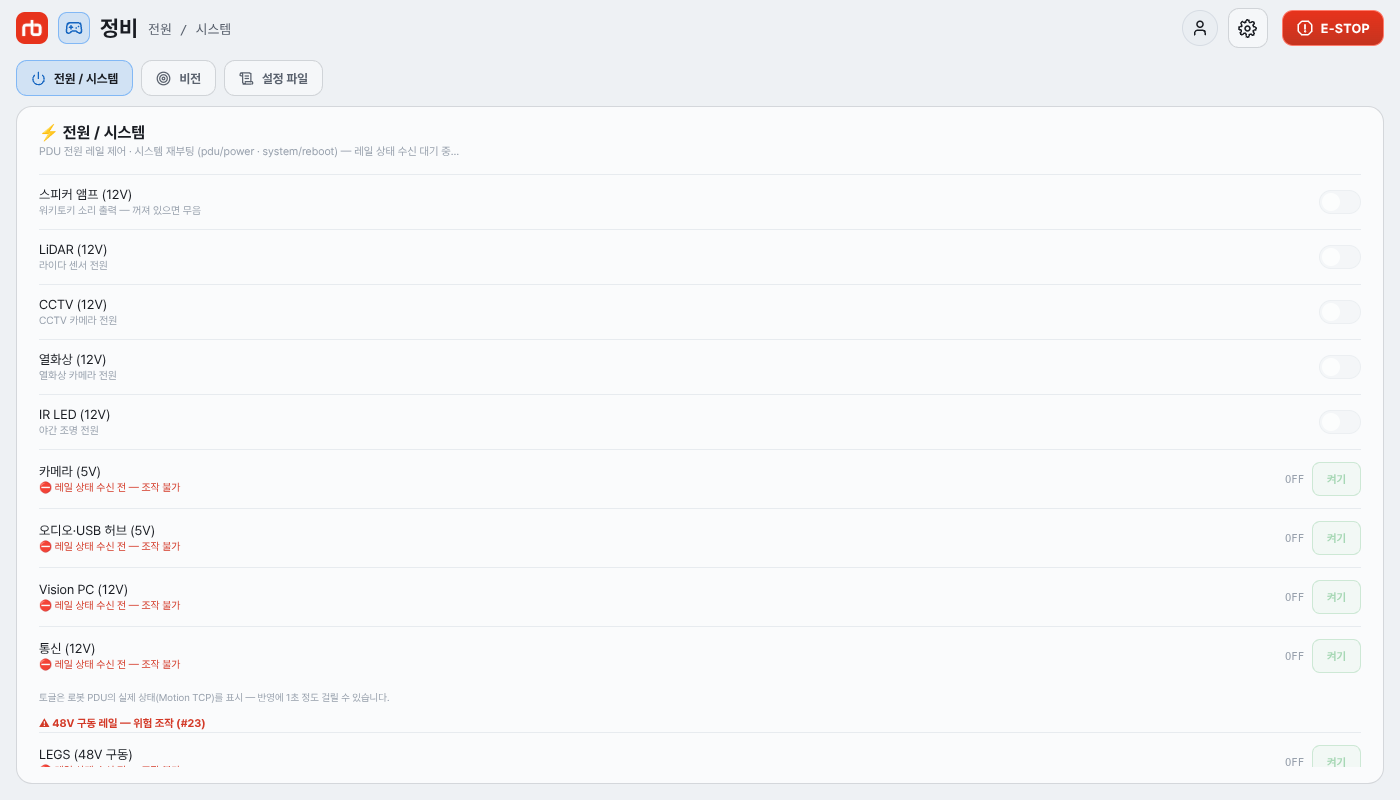
설정에서 일부러 뺀 레일까지 모든 PDU 레일이 여기 있습니다. 토글은 로봇이 보고한 실제 레일 상태를 표시하며, 상태를 받기 전에는 비활성화됩니다.
12 V 토글(한 번 탭): 스피커 앰프 (12V), LiDAR (12V), CCTV (12V), 열화상 (12V), IR LED (12V).
끄면 연결이 끊기는 레일(2단계 확인 정말 끌까요? → 끄기. 확인 창에 하루 동안 묻지 않음 체크박스가 있으며, 체크하면 이 화면에서만 해당 레일을 24시간 동안 확인 없이 전환합니다. 로봇 설정 → 전원 제어는 항상 확인합니다):
| 레일 | 끄면 |
|---|---|
카메라 (5V) | 영상이 끊깁니다. |
오디오·USB 허브 (5V) | 오디오 장치가 사라집니다. |
Vision PC (12V) | 카메라·오디오와 이 화면의 텔레메트리 일부가 끊깁니다. |
통신 (12V) | 이 앱과 로봇의 연결 자체가 끊깁니다. |
48 V 구동 레일(2단계, 현재 전압 표시):
| 레일 | 비고 |
|---|---|
LEGS (48V 구동) | 다리 모터 전원. 로봇이 서 있지 않을 때(앉음·제어 꺼짐·낙상)만 끌 수 있으며, 그 외에는 행이 차단됩니다. |
ARM · ADDON (48V) | 팔과 애드온 전원 — 포트 하나를 함께 씁니다. 팔이 정지 상태인지 먼저 확인하세요. |
EXTERN (48V) | 외부 확장 포트 전원. |
DANGER
LEGS (48V 구동)을 끄면 로봇이 주저앉습니다. 시스템 재부팅 — 재부팅 → 로봇 PC를 재부팅할까요? → 재부팅 — 은 로봇 PC를 재시작합니다. 그동안 로봇은 모터 전원을 잃고 앱 연결이 끊깁니다. 두 조작 모두 로봇을 바닥에 앉힌 뒤에 하세요. 재부팅 확인 창에도 하루 동안 묻지 않음 체크박스가 있습니다.
48 V 레일 아래에는 로봇 설정 → 캘리브레이션에서 설명한 가속도계 보정 (ACC)과 IMU 롤/피치 영점 행이 한 번 더 있으며, 동작은 동일합니다.
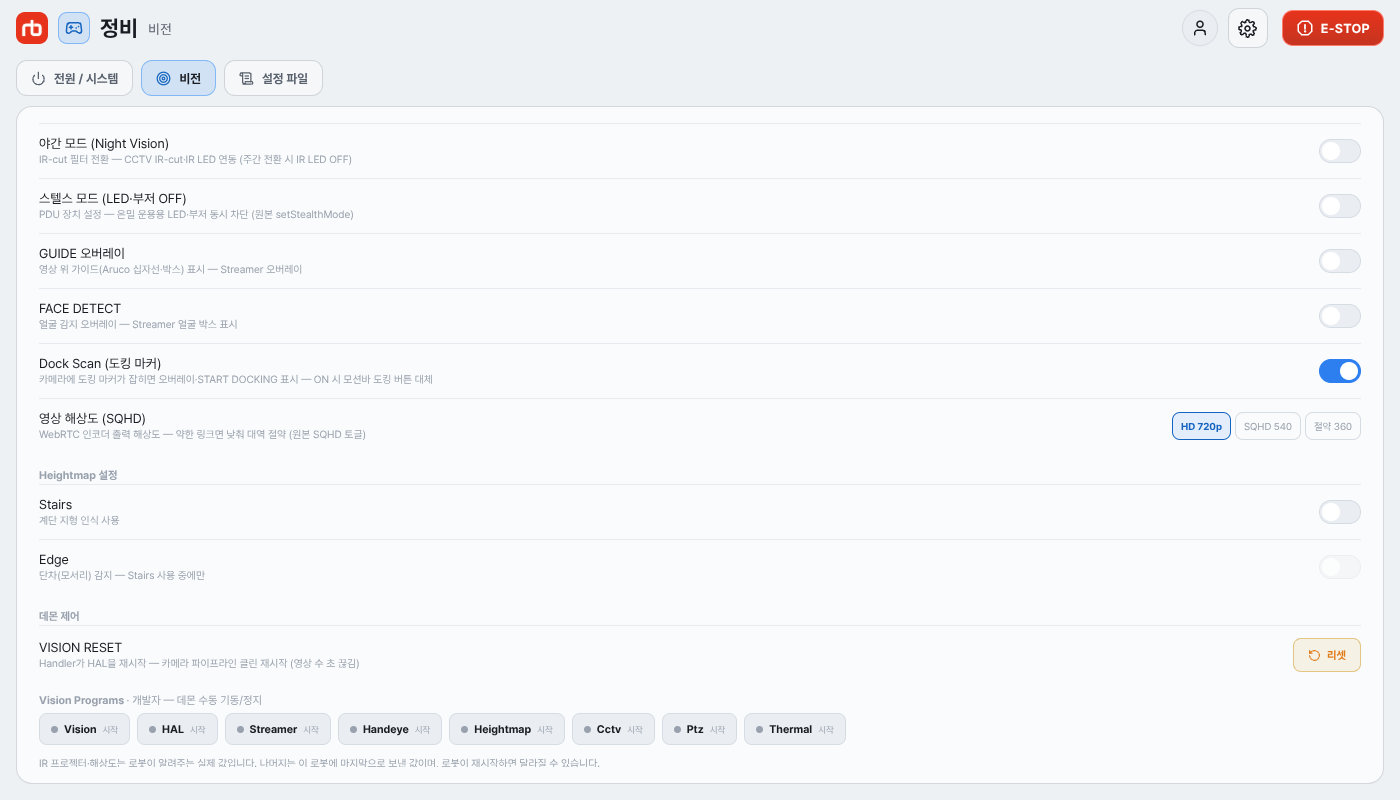
| 행 | 동작 |
|---|---|
야간 모드 (Night Vision) | IR-cut 필터를 전환합니다. CCTV IR-cut과 IR LED가 연동되며, 주간으로 바꾸면 IR LED가 꺼집니다. |
IR 프로젝터 | 뎁스 카메라 도트 프로젝터. 야간 모드와 독립이며, 프로젝터가 있는 로봇에서만 표시됩니다. |
스텔스 모드 (LED·부저 OFF) | LED와 부저를 동시에 끕니다. |
GUIDE 오버레이 | 영상 위에 가이드(Aruco 십자선·박스)를 그립니다. |
FACE DETECT | 영상 위에 얼굴 박스를 그립니다. |
Dock Scan (도킹 마커) | 로봇이 카메라 영상에서 도킹 마커를 검출할지 정합니다. 마커가 잡히면 오버레이와 도킹 시작 버튼이 나옵니다. 도킹이 진행되는 동안에는 이 설정과 상관없이 마커를 그립니다. |
영상 해상도 (SQHD) | WebRTC 인코더 출력 해상도: HD 720p / SQHD 540 / 절약 360 — 링크가 약하면 낮추세요. |
IR 프로젝터와 영상 해상도 (SQHD)는 로봇이 알려주는 실제 상태를 표시합니다. 나머지 토글은 이 로봇에 마지막으로 보낸 값입니다 — 앱이 로봇별로 기억하므로 페이지를 옮기거나 앱을 다시 켜도 유지되지만, 로봇이 재시작하면 달라질 수 있습니다(섹션 맨 아래 안내 문구에 같은 내용이 있습니다).
Heightmap 설정 — Stairs는 계단 지형 인식을 켜고, Edge는 단차(모서리) 감지를 켭니다. Edge는 Stairs가 켜져 있을 때만 쓸 수 있습니다.
데몬 제어 — VISION RESET → 리셋은 Handler가 HAL을 재시작해 카메라 파이프라인을 깨끗하게 재시작합니다. 영상이 수 초 끊기며, 버튼은 리셋 중…으로 바뀌어 약 8초 동안 비활성화됩니다.
Vision Programs에서는 비전 데몬(Vision, HAL, Streamer, Handeye, Heightmap, Cctv, Ptz, Thermal)을 하나씩 수동으로 시작·정지할 수 있습니다. 켜짐/꺼짐 표시는 로봇이 보고한 프로그램 상태를 따르며, 상태를 보고하지 않는 구형 데몬에서만 마지막으로 보낸 명령 기준으로 표시합니다.
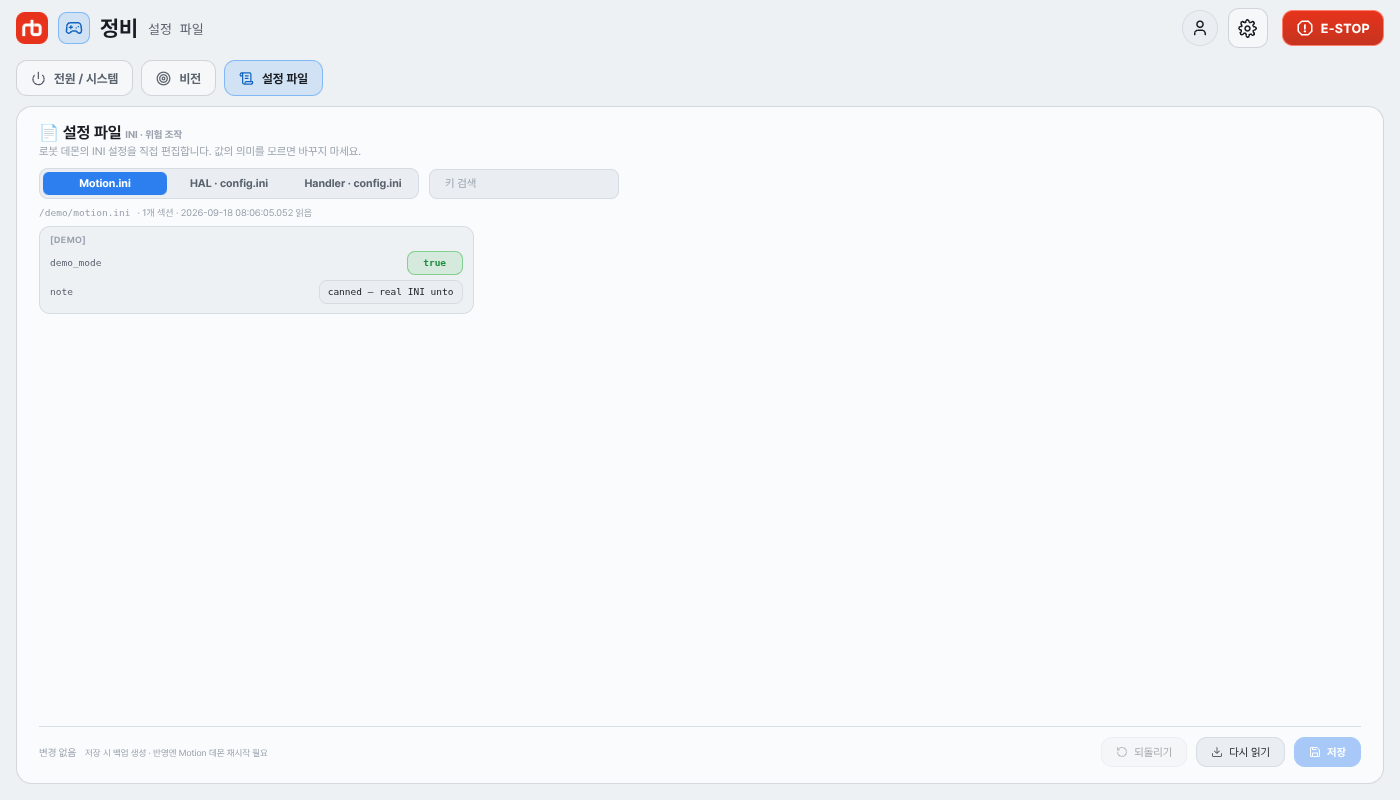
INI 에디터는 로봇 데몬의 설정 파일을 직접 편집합니다. 대상 선택기로 Motion.ini, HAL · config.ini, Handler · config.ini를 전환합니다. 키 검색으로 키를 필터링하고, 불리언 값은 토글로, 나머지 값은 그 자리에서 편집합니다. 헤더에는 읽어 온 섹션 수와 시각, 로봇에 백업 파일이 있으면 백업 있음이 표시됩니다.
하단에 저장하지 않은 변경 수(변경 {n}개)가 표시됩니다. 되돌리기는 변경을 버리고, 다시 읽기는 로봇에서 파일을 다시 읽어오며, 저장은 바뀐 키마다 이전 값과 새 값을 나열하는 확인 창 {label}에 저장하시겠습니까?을 엽니다.
WARNING
저장하면 로봇의 파일 전체가 에디터의 내용으로 교체됩니다. 항상 방금 읽어 온 파일 위에서 편집하세요. 이전 파일은 *_backup.ini로 남습니다. 변경은 해당 데몬(Motion, HAL, Handler)을 재시작해야 반영되며, 앱이 대신 재시작하지 않습니다. 의미를 모르는 값은 바꾸지 마세요.
로봇이 팔을 보고할 때만 표시됩니다. 이 섹션은 최초 기동용입니다.
CAN 체크, 브레이크 해제, 제어 시작을 순서대로 누릅니다. 각 단계 후 상태 배지가 켜지는 것을 확인한 뒤 다음을 누르세요. ▶ Auto Start ARM은 이 시퀀스 전체를 한 번에 실행합니다.정적 자세는 궤적 없이 고정 자세(Straight, Folding, Ready, Lift, Packing, DoorReady)를 보냅니다. 첫 사용은 Ready부터 시작하세요.관절 잠금 / 조그 — 관절 카드를 탭해 잠금/해제하고, 잠긴 관절은 + / −를 길게 눌러 조그합니다(잠금 해제 상태에서는 버튼이 비활성화됩니다).RC01 / RC02 부착물 섹션은 이 매뉴얼에서 다루지 않습니다.