
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
로봇에 GNSS 수신기를 연결하면 위성 측위 데이터를 NMEA 문장 그대로 받아 쓸 수 있습니다. 로봇의 GPS 프로그램이 수신기에서 문장을 읽어 ROS 2 토픽으로 그대로 흘려보냅니다.
참고
GNSS 는 GPS 프로그램이 포함된 로봇 소프트웨어와 GNSS 수신기가 있어야 동작합니다. 수신기·LTE/GPS 모듈은 액세서리를 참고하세요.
| 항목 | 값 |
|---|---|
| 토픽 | /rbq/gps/nmea |
| 타입 | nmea_msgs/Sentence |
| 방향 | Pub (로봇 → 클라이언트) |
메시지는 두 필드뿐입니다.
| 필드 | 내용 |
|---|---|
header.stamp | 로봇이 그 문장을 읽은 시각 (문장 안의 UTC 가 아닙니다) |
header.frame_id | gps — 수신기(안테나) 기준 좌표계 |
sentence | NMEA 0183 문장 원문 한 줄 ($ 로 시작, 체크섬 포함) |
문장은 가공하지 않습니다. 파싱은 받는 쪽에서 하며, NMEA 는 표준 형식이라 대부분의 언어에 파서가 있습니다.
ros2 topic echo /rbq/gps/nmea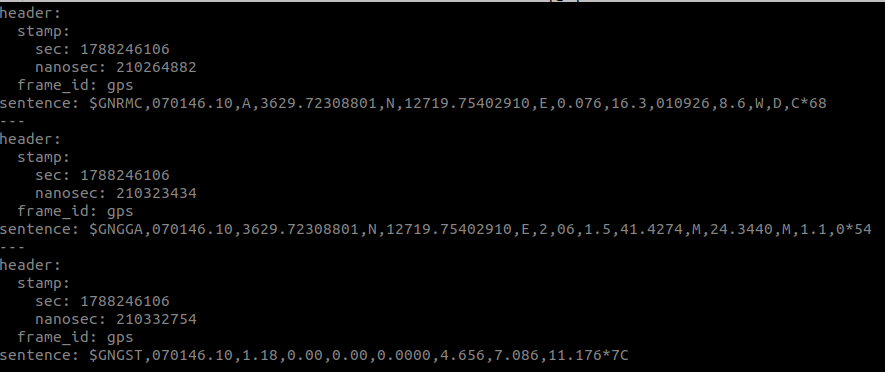
수신기가 내보내는 문장 중 아래 세 종류만 골라 발행합니다. 나머지는 버립니다. 접두어 GN 은 여러 위성군(GPS·GLONASS·Galileo·BeiDou)을 함께 쓴다는 뜻입니다.
$GNRMC — 위치 · 속도 · 시각 $GNRMC,<UTC 시각>,<유효>,<위도>,<N/S>,<경도>,<E/W>,<속도>,<방위>,<UTC 날짜>,<자기편차>,<E/W>,<모드>,<항법상태>*<체크섬>| 필드 | 내용 |
|---|---|
| UTC 시각 · 날짜 | 측정 시각 |
| 유효 | 데이터 유효 여부 (A 유효 / V 무효) |
| 위도 · 경도 | 위치 |
| 속도 | 지면 속도 (knots) |
| 방위 | 진행 방향 (진북 기준) |
| 자기편차 | 진북과 자북의 차이 |
| 모드 · 항법상태 | 위치결정 방식과 항법 상태 |
$GNGGA — 측위 품질 · 고도 $GNGGA,<UTC 시각>,<위도>,<N/S>,<경도>,<E/W>,<측위품질>,<위성수>,<HDOP>,<고도>,M,<지오이드 분리>,M,<보정 경과시간>,<기준국 ID>*<체크섬>| 필드 | 내용 |
|---|---|
| 측위품질 | RTK 상태를 여기서 확인합니다 — 아래 표 참고 |
| 위성수 | 측위에 사용한 위성 개수 |
| HDOP | 수평 정밀도 저하율 — 낮을수록 좋습니다 |
| 고도 | 평균해수면 기준 |
| 지오이드 분리 | 타원체와 지오이드의 차이 |
| 보정 경과시간 · 기준국 ID | 보정정보(RTCM)를 마지막으로 받은 뒤 지난 시간과 그 기준국 |
측위품질 값은 NMEA 0183 표준입니다.
| 값 | 뜻 |
|---|---|
0 | 측위 없음 |
1 | 단독 측위 (GPS fix) |
2 | DGPS — 보정정보 적용 |
4 | RTK Fixed — 정수 모호성 해결, 가장 정확 |
5 | RTK Float — 모호성 미해결 |
$GNGST — 위치 오차 추정 $GNGST,<UTC 시각>,<RMS>,<장축 σ>,<단축 σ>,<타원 방향>,<위도 σ>,<경도 σ>,<고도 σ>*<체크섬>| 필드 | 내용 |
|---|---|
| RMS | 거리측정 잔차의 RMS |
| 장축 · 단축 σ · 타원 방향 | 위치 오차 타원의 표준편차와 방향 |
| 위도 · 경도 · 고도 σ | 축별 위치 오차 표준편차 (m) |
RTK 로 얼마나 정확해졌는지는 이 문장으로 판단합니다. 위도·경도 σ 가 센티미터 수준으로 떨어지면 RTK 가 물린 것입니다.
ros2 topic echo /rbq/gps/nmea 에 문장이 올라오는지 봅니다.$GNGGA 의 측위품질이 0 이면 아직 위성을 못 잡은 것입니다. 하늘이 열린 곳으로 옮겨 잠시 기다리세요.4(Fixed) 또는 5(Float) 인지, 그리고 $GNGST 의 위도·경도 σ 가 충분히 작은지 확인합니다.로그는 로그 → Real Time 에서 GPS 프로세스만 남겨 보면 접속·해제 메시지를 바로 확인할 수 있습니다.
| 증상 | 원인과 조치 |
|---|---|
| 토픽에 아무것도 안 옵니다 | 수신기가 로봇에 물려 있고 전원이 들어와 있는지 확인하세요. 로봇에서 수신기 주소로 닿는지도 함께 봅니다 |
| 접속은 되는데 문장이 없습니다 | 위 세 종류(GNRMC·GNGGA·GNGST) 외에는 버립니다. 수신기 설정에서 해당 문장 출력을 켜세요 |
측위품질이 1 에서 안 올라갑니다 | 보정정보(RTCM)가 안 들어오는 상태입니다. $GNGGA 의 보정 경과시간과 기준국 ID 를 확인하세요 |
| 실내에서 측위가 안 잡힙니다 | GNSS 는 하늘이 보여야 합니다. 실내·고층 사이에서는 측위가 안 되거나 오차가 큽니다 |
수신기 모델과 ros2 topic echo /rbq/gps/nmea 출력 몇 줄을 함께 알려주시면 확인이 빠릅니다.
→ 기술지원 요청