Skip to content

대시보드 ​

허브의 대시보드 타일로 대시보드를 엽니다. 이 타일은 로봇이 연결된 뒤에 눌립니다. 로봇의 실시간 상태를 카드로 보여 주고, 개발자 모드에서는 탭이 더 생겨 로봇 상태표까지 볼 수 있습니다.
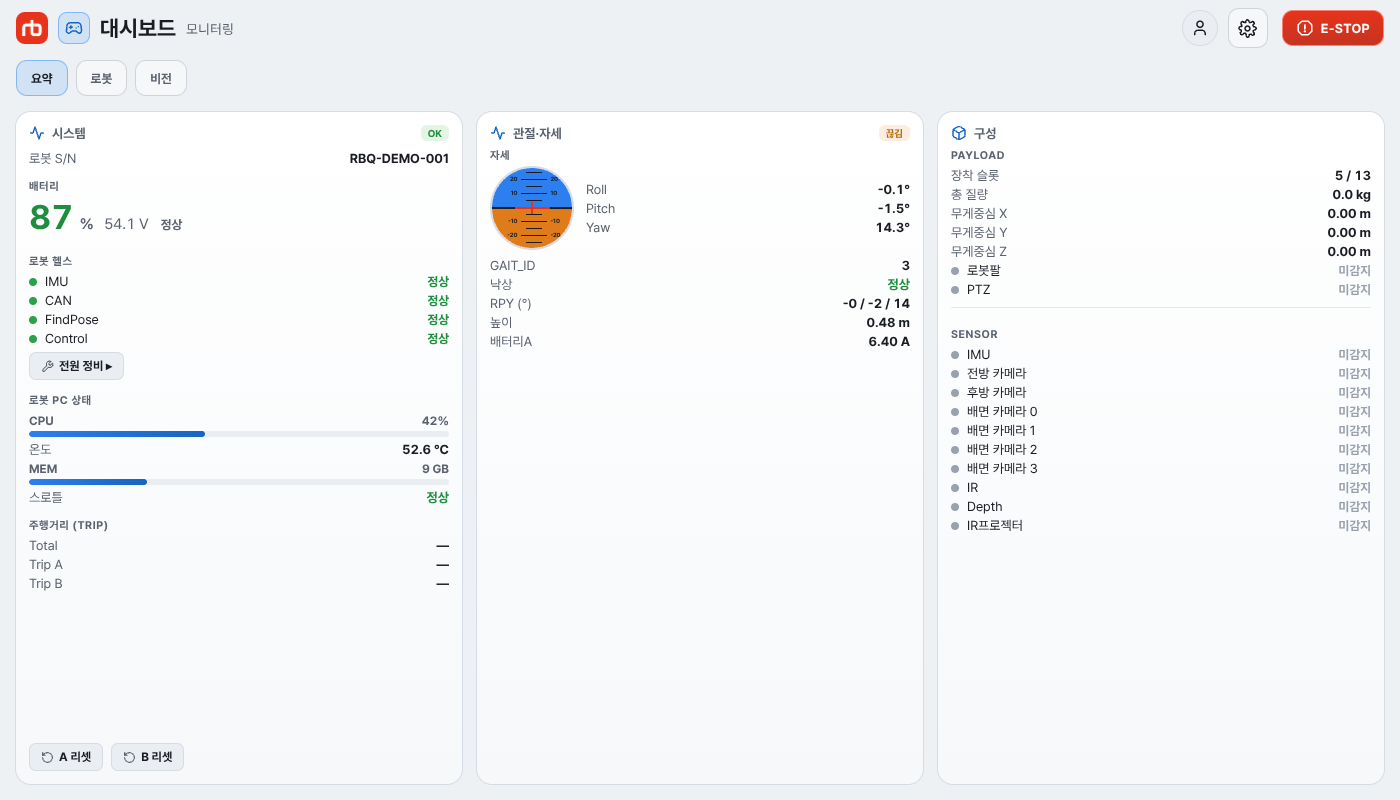
대시보드 요약

요약 카드 ​

시스템 ​

  • 로봇 S/N — 지금 보고 있는 로봇의 시리얼 번호. 카드 맨 위에 있습니다. 연결되어 있지 않거나 로봇 소프트웨어가 오래된 버전이면 — 로 표시됩니다.
  • 배터리 — 잔량 %와 팩 전압, 그리고 상태 문구:
    • 정상
    • 부족 — 15 % 미만
    • 저전압 위험 — 즉시 충전 — 10 % 미만이면서 팩 전압이 47 V 미만. 숫자가 빨갛게 바뀝니다. 작업을 멈추고 충전하세요.
    • 신호 없음 — 배터리 데이터를 받지 못함(예: 시뮬레이션).
  • 로봇 헬스 — IMU, CAN, FindPose, Control 각각 정상 또는 점검. 모두 정상이면 카드 배지가 OK, 아니면 점검입니다.
  • 로봇 PC 상태 — CPU 사용률 바, 온도, MEM 바, 스로틀(정상 / 발생).
  • 주행거리 (TRIP) — Total, Trip A, Trip B(m)와 A 리셋 / B 리셋 버튼.

관절·자세 ​

  • 자세 — 인공 수평의 다이얼과 Roll / Pitch / Yaw(설정에서 자이로 위젯을 켠 경우에만), GAIT_ID, 낙상(정상 또는 FALL), RPY (°), 높이(m), 배터리A(팩 전류).
  • 배지는 제어 링크 상태를 알려 줍니다: LIVE, 연결중, 끊김.

구성 ​

  • PAYLOAD — 장착 슬롯, 총 질량, 무게중심 X / Y / Z. 이어서 장착 장비가 각각 정상 또는 미감지로 나옵니다: 로봇팔, PTZ. RAPID 사양 로봇에서는 RCWS, RCGS, CCTV 가 더 나옵니다.
  • SENSOR — IMU, 전방 카메라, 후방 카메라, 배면 카메라 0 ~ 3, IR, Depth, IR프로젝터 각각 정상 또는 미감지.

방사선 (KHNP) 카드는 KHNP 사양 로봇에서만 나타납니다.

개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.

관련 문서 ​

  • 이 값들에 영향을 주는 경고·오류는 로그에 모입니다.

This user manual is intended for RBQ users.