
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
새 버전에서 문제가 생겨 이전 버전으로 돌아가야 하는 경우입니다. 되돌리기는 업데이트와 같은 화면에서 같은 방법으로 진행합니다 — 목록에서 낮은 버전을 고르면 되며, 별도의 제한은 없습니다.
주의
로봇 소프트웨어는 재부팅해야 적용됩니다. 재부팅하면 모터 전원이 끊겨 로봇이 주저앉습니다 — 먼저 앉힌 뒤 바닥에 앉아 있는지 확인하고, 재부팅이 끝날 때까지 로봇을 움직이지 마세요. 로봇이 서 있는 동안에는 재부팅 명령이 무시되며 앱에 오류가 나오지 않습니다.
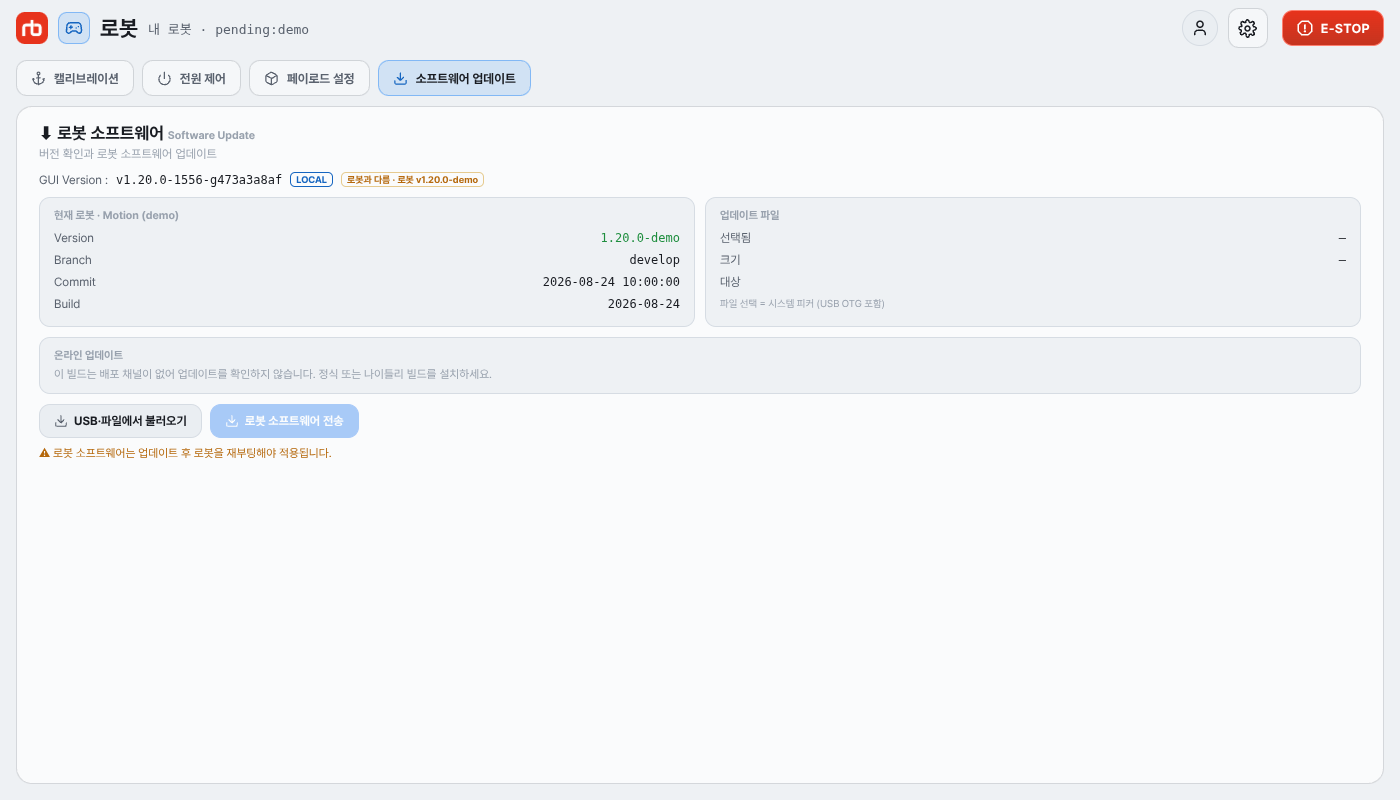
버전 확인으로 목록을 받아온 뒤, 되돌릴 이전 버전의 다운로드를 누릅니다. 받은 파일은 기기에 남습니다.RBQ_로 시작하는 이름)로 다시 연결합니다.업데이트 파일 카드에 되돌릴 버전이 들어 있는지, 대상이 Motion인지 확인합니다.로봇 소프트웨어 전송 → 확인 대화상자에서 전송을 누릅니다.지금 재부팅을 누릅니다.현재 로봇 카드의 버전이 되돌린 버전인지 확인합니다.화면 각 항목의 자세한 설명은 소프트웨어 업데이트에 있습니다.
되돌리는 방법은 앱을 어떻게 설치했느냐에 따라 다릅니다.
| 설치 경로 | 되돌리는 법 |
|---|---|
| 데스크탑 · Steam Deck | 같은 화면에서 되돌릴 버전을 다운로드한 뒤, 그 줄의 앱 설치로 전환합니다 |
| Android (APK 직접 설치) | 다운로드에서 이전 버전 APK를 받아 설치합니다 |
| Google Play · App Store | 스토어는 이전 버전 설치를 지원하지 않습니다. 되돌려야 한다면 위 직접 설치본을 쓰세요 |
GUI Version 줄의 배지로 지금 어떤 빌드인지 알 수 있습니다 — 배지 없음은 정식, NIGHTLY는 나이틀리, LOCAL은 배포 채널이 없는 로컬 빌드입니다. 나이틀리 빌드는 최근 10일치만 남으므로 그보다 오래된 나이틀리로는 되돌릴 수 없습니다 — 정식 버전을 고르세요.
참고
버전을 받을 때는 인터넷이, 로봇에 전송할 때는 로봇 Wi-Fi가 필요합니다. 되돌릴 버전을 먼저 받아 두고 로봇 Wi-Fi로 바꾸는 순서로 진행하세요.
폐쇄망처럼 인터넷을 쓸 수 없는 환경에서는 파일로 되돌립니다.
RBQ-<version>.tar.gz를 미리 받아 USB에 담습니다.USB·파일에서 불러오기를 누르고 그 파일을 고릅니다.파일 이름은 반드시 RBQ-<version>.tar.gz 형식이어야 합니다 — 다른 이름은 로봇이 거부합니다.
현재 로봇 카드의 버전과 GUI Version이 의도한 버전인지 확인합니다.되돌리기 전 버전과 되돌린 버전, 그리고 되돌리게 된 증상을 함께 알려주시면 확인이 빠릅니다.
→ 기술지원 요청