Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
WARNING
로봇을 움직이는 동안에는 비상 정지 버튼에 언제든 손이 닿도록 해 두십시오. 로봇이 사람이나 물건에 위험이 될 수 있는 상황이면 곧바로 비상 정지 버튼을 누르십시오.
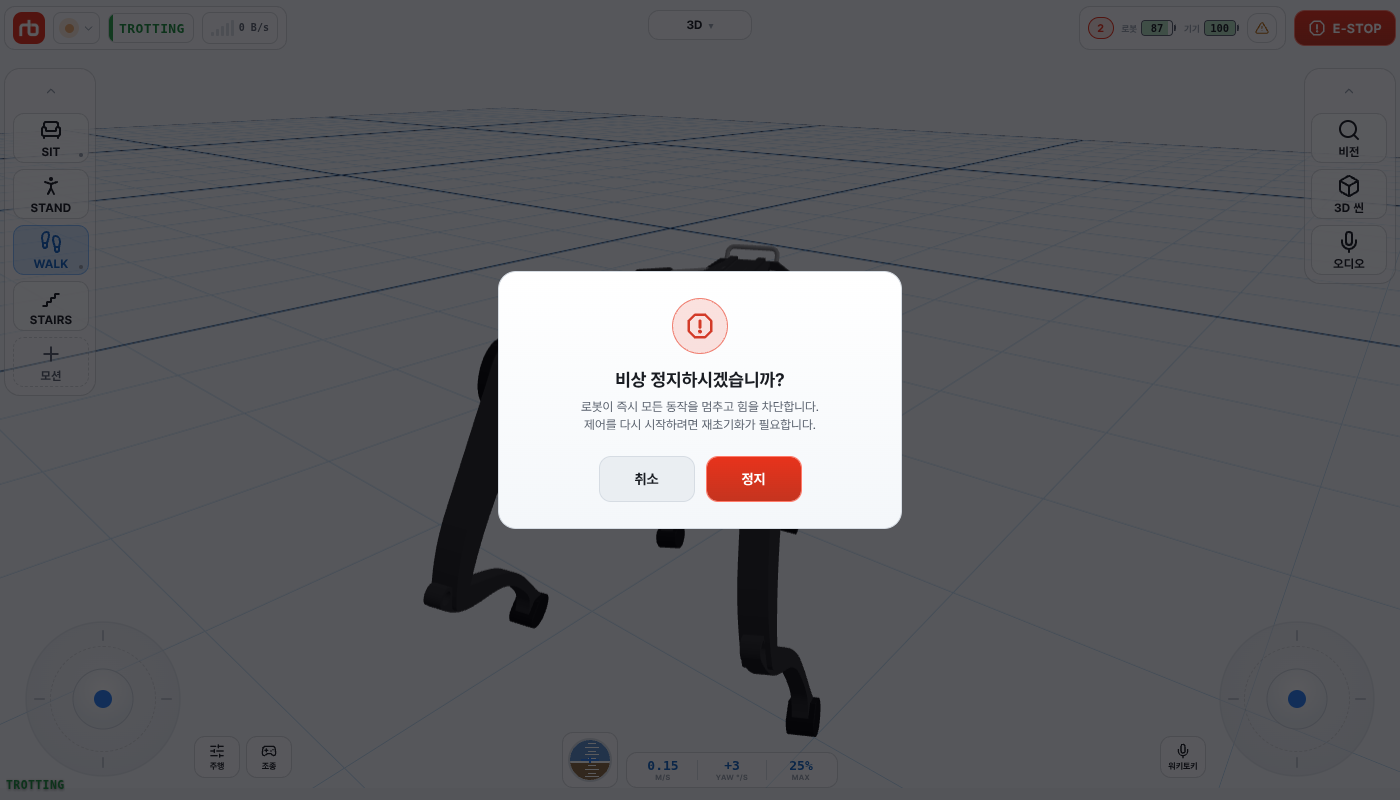
빨간 E-STOP 버튼은 제어 홈에서는 상단 바 오른쪽에 있습니다. 다른 화면에서는 로봇이 연결돼 있거나 끊긴 뒤 다시 붙는 동안 헤더 오른쪽에 나옵니다. 끊긴 뒤에도 8초 동안은 눌립니다. 누르면 비상 정지하시겠습니까? 확인 창이 열립니다.
로봇이 즉시 모든 동작을 멈추고 힘을 차단합니다. 제어를 다시 시작하려면 재초기화가 필요합니다.
정지를 누르면 비상 정지가 전송되고, 취소를 누르면 창이 닫힙니다. 이 확인 없이 E-STOP이 나가는 경로는 없습니다.
E-Stop 전송 실패 — 응답 없음. 물리 E-Stop을 사용하세요가 남습니다. 기다리지 말고 물리 버튼을 누르세요.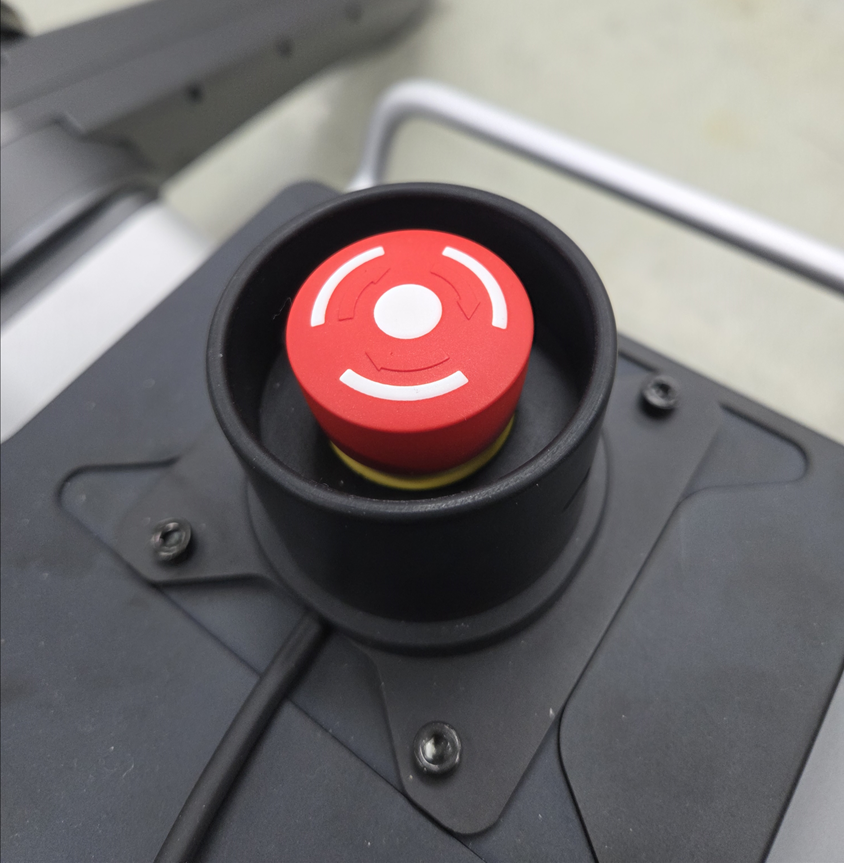
물리적 비상 정지 버튼을 누르거나 앱의 E-STOP을 확정하면:
High Damping 모드는 사용자와 로봇을 함께 보호합니다. 비상 정지를 풀고 로봇을 재초기화할 때까지는 어떤 동작 명령도 실행하지 않습니다.
개발자 모드에서 더 나오는 것은 개발자 모드에 모아 두었습니다.
로봇을 제어하는 클라이언트는 한 번에 하나뿐입니다. 연결 중인데 다른 앱이나 컨트롤러가 소유권을 쥐고 있으면, 약 1초 뒤 앱이 화면 전체를 어둡게 덮고 모든 조작을 차단하는 다른 컨트롤러가 제어 중입니다 가림막이 나타납니다(이 가림막은 언어 설정과 무관하게 한국어로 표시됩니다).
보기 전용 — 조작하려면 제어권을 가져오세요 (상대 기기는 보기 전용이 됩니다)
소유자가 아닌 기기에는 영상이 오지 않지만, 상태 표시는 그대로 보입니다. 가림막에는 다음 버튼이 있습니다.
제어권 가져오기 — 로봇에 소유권을 이 기기로 넘겨 달라고 요청합니다. 상대 기기는 보기 전용이 되고, 소유권이 넘어오면 가림막이 사라집니다.▶ 자동 기동 — 자동 기동을 실행할까요? → 자동 기동 확인 후 제어권을 가져오면서 자동 기동 시퀀스를 실행합니다.E-STOP — 정말 비상 정지하시겠습니까? → E-STOP 실행 확인 후 제어권을 가져오지 않은 채 비상 정지를 보냅니다.제어 홈에서는 시스템 종합 상태 팝오버(상단 바의 상태 칩을 탭)에서도 소유권을 확인하고 가져올 수 있습니다. 소유권 행에 이 기기가 소유자이면 보유, 아니면 가져오기 ▸가 표시됩니다.