
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
위험 상황에서 로봇을 즉시 멈추기 위한 비상 정지 사용 방법과 복구 절차입니다. 일상적인 비상 정지·복구 조작은 비상 정지 및 복구에서도 확인할 수 있습니다.
다음 상황에서는 로봇이 자동으로 멈추거나 모터 전원이 차단될 수 있습니다.
RBQ에는 비상 정지(E-Stop), 원격 정지, 이동 속도 제한, 자세 안정 제어 등 안전 관련 기능이 있습니다. 평지에서 안전 관련 정지 시 정지 거리는 최대 약 1m 수준을 가정할 수 있으며, 경사나 불규칙한 바닥에서는 더 길어질 수 있습니다.
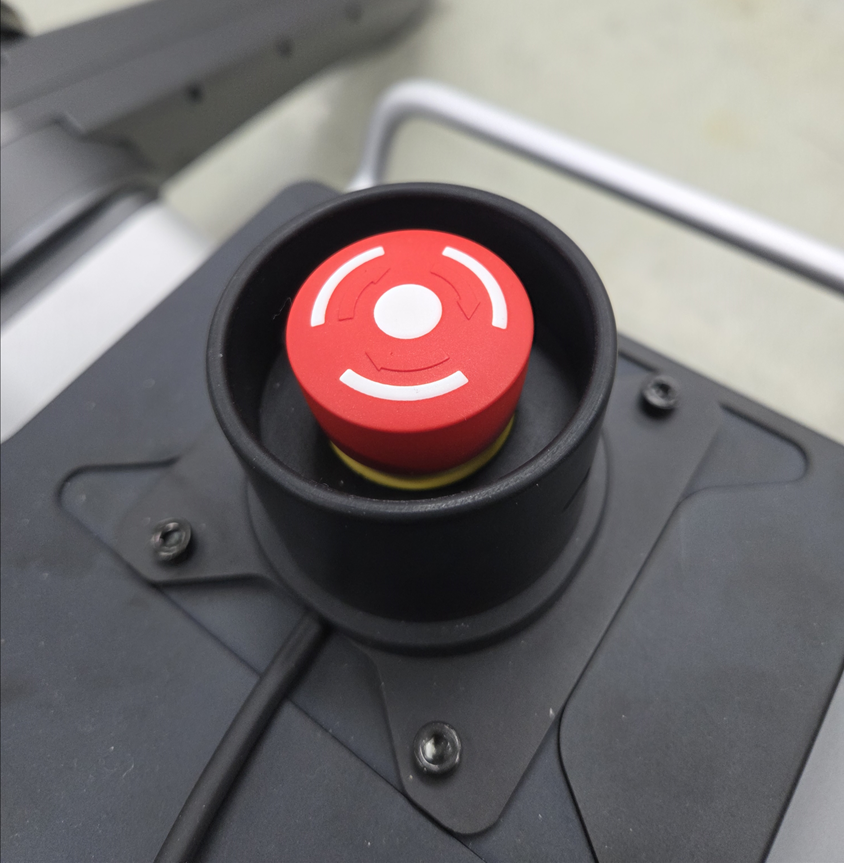
로봇 후면에 있는 비상 정지 푸시 버튼을 누르면, 모든 관절이 High Damping 상태로 전환됩니다. 이 상태에서는 로봇이 외부 힘에 저항하지만, 토크·위치 명령은 받지 않으며 제어가 비활성화되어 로봇이 바닥으로 주저앉을 수 있습니다.
경고
비상 정지는 사람과 로봇을 보호하기 위한 조치입니다. 이상 동작, 충돌 위험, 감전·끼임 위험이 있을 때 즉시 비상 정지 버튼을 누르세요. 비상 정지는 일상적인 보호 수단이 아니라, 진짜 비상 상황에서만 사용하세요. 무분별한 사용은 제어 해제로 인한 안정성 상실로 추가 위험을 만들 수 있습니다.
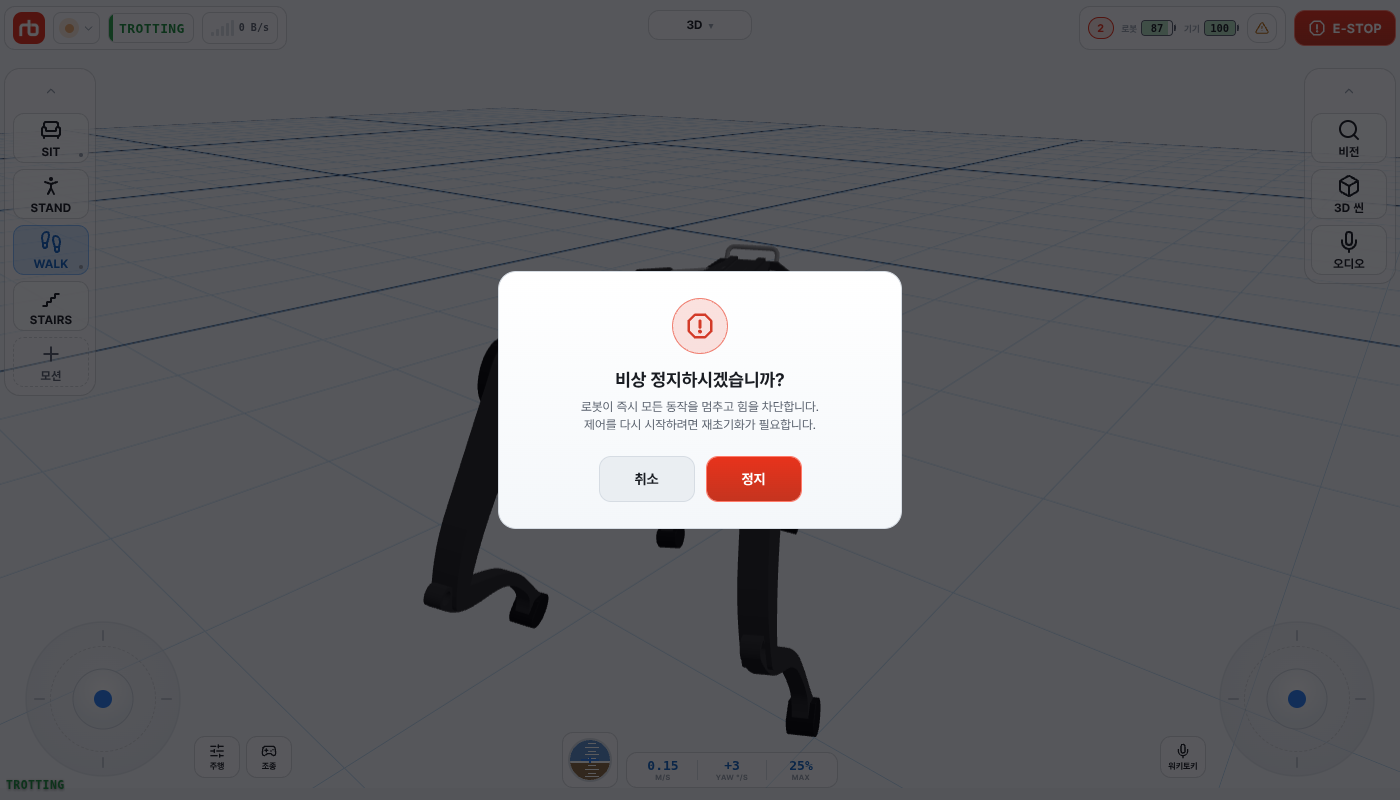
E-STOP 과 확인 창 ]빨간 E-STOP 버튼은 제어 홈에서는 상단 바 오른쪽에, 다른 화면에서는 헤더 오른쪽에 있습니다. 다만 로봇이 연결돼 있거나 끊긴 뒤 다시 붙는 동안(8초)에만 나옵니다. 연결되지 않은 상태에서는 버튼이 그려지지 않으므로, 그때는 위의 로봇 본체 물리 버튼을 쓰십시오. 누르면 확인 창이 열리고, 정지를 눌러야 전송됩니다. 확인 없이 나가는 경로는 없습니다.
로봇 소유권이 없어도 됩니다 — 로봇은 연결된 어느 기기의 E-STOP 이든 받아들입니다. 자세한 동작은 비상 정지에 있습니다.
주의
E-STOP 을 누르면 모든 모터의 파워가 꺼져 로봇이 그 자리에 주저앉습니다. 위급한 상황에서만 사용하세요. 로봇이 응답하지 않으면 앱 로그에 E-Stop 전송 실패 — 응답 없음. 물리 E-Stop을 사용하세요 가 남습니다 — 기다리지 말고 물리 버튼을 누르세요.
주의
전원이 꺼져도 RBQ 다리는 자동으로 잠기지 않습니다. 경사면·계단·미끄러운 바닥에서는 전원 차단 후에도 미끄러짐·굴러감·관성에 의한 이동이 발생할 수 있으므로, 정지했다고 해서 즉시 완전히 안전한 상태가 되는 것은 아닙니다.
경사면·계단·미끄러운 바닥에서는 전원 차단 후에도 다음이 발생할 수 있습니다.
접근할 때는 바닥 조건과 자세를 확인한 뒤, 안전한 방향에서만 접근하세요.