
Claude에서 열기ChatGPT에서 열기
https://rainbowrobotics.github.io/RBQ/llms-full.txt 는 Rainbow Robotics RBQ 4족 로봇 매뉴얼 전문입니다. 읽고 이 문서를 근거로 한국어로 답변해 주세요.
AI 답변은 부정확할 수 있습니다. 안전·정비 항목은 매뉴얼 원문을 확인하세요.
한국어
로봇의 보행 안정성을 위한 보정은 앱의 로봇 설정 → 캘리브레이션에 모여 있습니다.
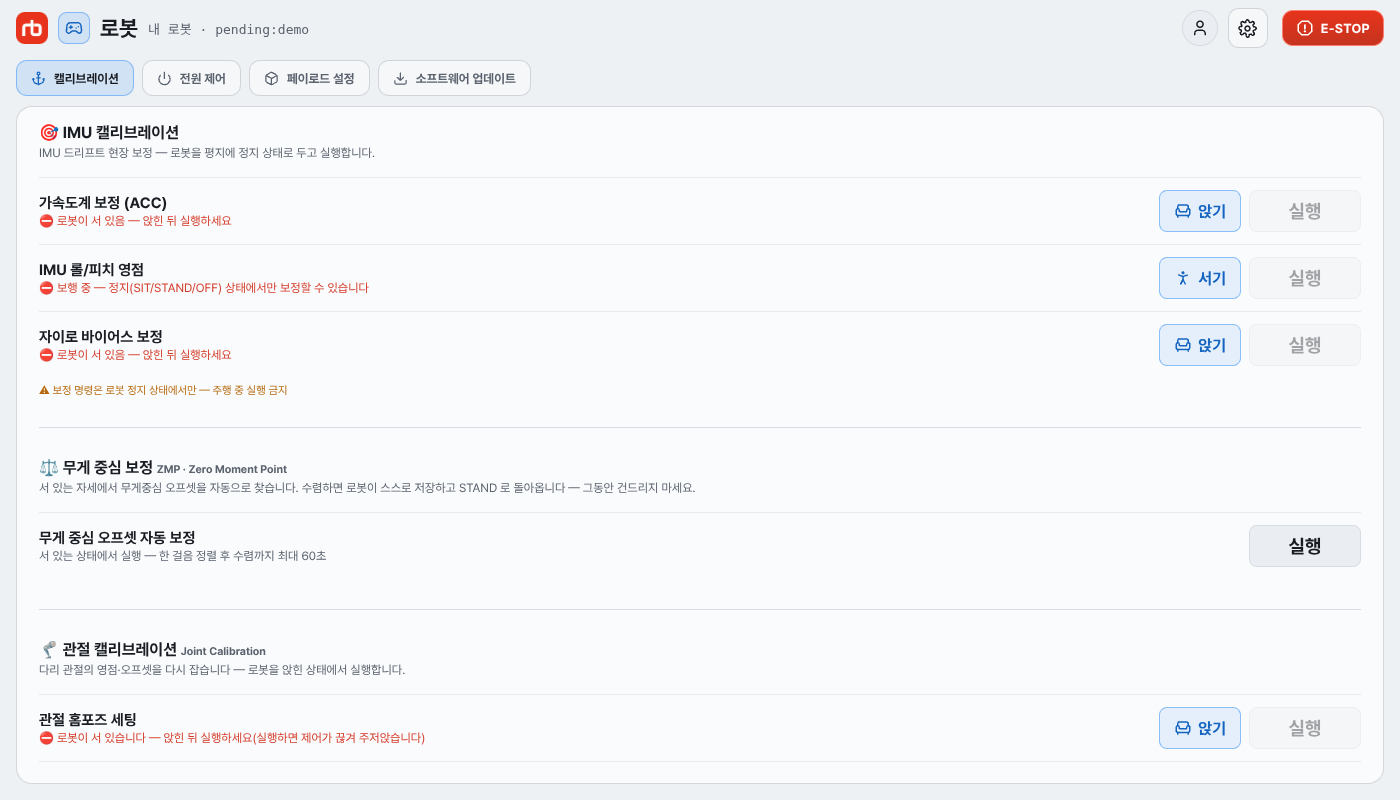
ZMP(Zero Moment Point) 보정은 서 있는 자세에서 무게중심 오프셋을 자동으로 찾는 작업입니다. 적재물을 바꿨거나 보행이 한쪽으로 치우칠 때 실행합니다.
무게 중심 오프셋 자동 보정을 누릅니다. 실행할 수 없는 상태면 버튼이 잠기고 이유가 그 자리에 표시됩니다 (예: 서 있어야 합니다 — 앉음·제어 꺼짐 상태에서는 무게 중심 보정을 시작할 수 없습니다).주의
보정이 끝날 때까지 로봇을 건드리지 마세요. 로봇 위에 물건을 올리거나 밀면 보정이 어긋납니다. 창을 닫아도 로봇의 보정은 계속 진행됩니다.
실패해도 이전 보정값은 그대로 유지됩니다. 창에 표시되는 사유에 따라 조치하세요.
| 화면에 나오는 말 | 조치 |
|---|---|
| 로봇이 서 있어야 합니다. | STAND 로 바꾼 뒤 다시 실행합니다 |
| 로봇이 완전히 멈춘 뒤 다시 실행하세요. | 보행·회전이 멈출 때까지 기다립니다 |
| 로봇을 평지에 위치시켜 주십시오. | 기울어진 곳입니다. 평평한 바닥으로 옮깁니다 |
| 다리 정렬 걸음이 끝나지 않았습니다. | 한 걸음 걸을 공간을 확보하고 다시 실행합니다 |
| 60초 안에 수렴하지 못했습니다. | 바닥이 무르거나 미끄럽지 않은지 확인하고 다시 실행합니다 |
| 로봇이 응답하지 않습니다. | 연결을 확인합니다 |
실패 사유는 시스템 로그에도 남습니다 — 로그에서 확인할 수 있습니다.
실패한 보정 이름과 화면에 나온 사유, 그리고 그때 실린 적재물을 함께 알려주시면 확인이 빠릅니다.
→ 기술지원 요청